第11章線形写像
第10章では,「ベクトルのように和とスカラー倍ができる集合」である線形空間(ベクトル空間)を学び,線形独立・基底・次元・部分空間という道具を手に入れた.本章では視点をもう一歩進める.1つの線形空間だけを見るのではなく,ある線形空間から別の線形空間へ,形を保ったまま移す対応——これを線形写像(linear map)と呼ぶ——を調べる.線形写像は,行列 $A$ を使ったベクトルの変換 $\bm y=A\bm x$ の抽象化であり,逆に言えば,本章の最後にわかるように,$\R^n$ から $\R^m$ への線形写像は必ずただ1つの行列(表現行列)で書き表せる.「線形空間の間の対応」という抽象的な話が,結局は「行列を1つ決めるだけ」の具体的な計算に帰着する——この往復こそが線形代数学の醍醐味である.
本章ではまず,写像一般に対して定義される全射(surjective)・単射(injective)という語彙を丁寧に導入する(これらは高校数学にはほとんど登場しない考え方なので,具体例と図から出発する).次に「和とスカラー倍を保つ」という条件で線形写像を定義し,その基本的な性質を確かめる.線形写像を調べる中心的な道具が,像($\mathrm{Im}\,f$)と核($\mathrm{Ker}\,f$)という2つの部分空間である.$\mathrm{Im}\,f$ は「写像が実際に届く範囲」,$\mathrm{Ker}\,f$ は「$0$ につぶれてしまう部分」を表し,この2つの次元の間には $\dim(\mathrm{Im}\,f)+\dim(\mathrm{Ker}\,f)=n$ という美しい関係(次元定理)が成り立つ.最後に,線形写像が標準基底の像だけで完全に決まること(表現行列)と,2つの線形写像を合成すると表現行列同士の積になることを示す.次章(固有値・対角化)で扱う「線形変換」は,本章で言う $m=n$ の場合の線形写像にほかならず,本章の $\mathrm{Im}\,f$・$\mathrm{Ker}\,f$・表現行列がそのまま土台になる.
(記法について:第10章では,線形空間の元が数ベクトルとは限らないことを強調するため矢印も太字も付けずに書いたが,本章では線形写像の具体例が主に $\R^n$ から $\R^m$ への変換であるため,第9章にならって列ベクトルを太字 $\bm x,\bm y$ で表す.次章(第12章)もこの表記を引き継ぐ.)
- 写像の基本語彙:定義域・終域,全射($\forall y\in Y',\exists x\in X,\ f(x)=y$)・単射($f(x_1)=f(x_2)\Rightarrow x_1=x_2$)・全単射の定義と,3種類の対応を示す図
- 線形写像の定義:$f(\bm x+\bm y)=f(\bm x)+f(\bm y)$,$f(\lambda\bm x)=\lambda f(\bm x)$(「原点を通る直線」の性質の一般化)と,同値な1本の条件 $f(\lambda\bm x+\mu\bm y)=\lambda f(\bm x)+\mu f(\bm y)$,$m=n$ の場合の線形変換
- 線形写像の基本性質:$f(\bm 0_n)=\bm 0_m$ と,線形結合の像の公式 $f(c_1\bm x_1+\cdots+c_n\bm x_n)=c_1f(\bm x_1)+\cdots+c_nf(\bm x_n)$
- 像 $\mathrm{Im}\,f=f(V)$ の定義と,それが $V'$ の部分空間であることの証明
- 核 $\mathrm{Ker}\,f=f^{-1}(\bm 0')$ の定義と,それが $V$ の部分空間であることの証明
- 次元定理 $\dim(\mathrm{Im}\,f)+\dim(\mathrm{Ker}\,f)=n$ と,単射性・全射性を $\mathrm{Im}\,f,\mathrm{Ker}\,f$ の次元から判定する方法
- 標準基底 $\bm e_1,\ldots,\bm e_n$ の像 $f(\bm e_1),\ldots,f(\bm e_n)$ を並べると表現行列 $A$ になること:$\bm y=A\bm x$
- 合成写像 $g\circ f$ の表現行列が,$f,g$ の表現行列 $A,B$ の積 $BA$ になることの証明
もとにしたノート:望月泰英『数学ノート 線形代数学』 pp. 25–28.
11.1 写像の基本語彙:全射・単射・全単射
写像(mapping)とは,集合 $X$ の各要素に対して,集合 $Y'$ の要素をちょうど1つ対応させる規則のことである.$f$ がこのような規則であることを $f:X\to Y'$ と書く.高校数学で学んだ「関数」$y=f(x)$ は,$X,Y'$ がどちらも実数全体 $\R$(あるいはその部分集合)である場合の写像にほかならない.写像を考えるときは,対応の出発点となる集合 $X$(定義域,domain)と,対応先の要素が属する集合 $Y'$(終域,codomain)を区別する.ここで注意したいのは,終域 $Y'$ は「$f$ による像がすべてその中に収まっている集合」というだけであって,$Y'$ のすべての要素が実際に $f$ の像として現れるとは限らないということである.たとえば $Y'=\R$ としても,$f(x)=x^2$ の像は $0$ 以上の実数しか現れない.この「終域のすべてが実際に像として現れるかどうか」を区別するために,全射・単射という2つの言葉を導入する.
定義11.1 全射(surjective)
写像 $f:X\to Y'$ が,終域 $Y'$ の任意の要素 $y$ に対して,$f(x)=y$ となる $X$ の要素 $x$ が少なくとも1つ存在するとき,すなわち
\begin{equation} \forall y\in Y',\ \exists x\in X,\ f(x)=y \label{eq:11-surjective} \end{equation}が成り立つとき,$f$ は全射(surjective,「上への写像」,onto写像)であるという.
記号の読み方:$\forall$ と $\exists$
$\forall$(すべての,for all)は「後に続く性質が,指定した集合のどの要素についても成り立つ」ことを表す記号,$\exists$(存在する,there exists)は「指定した条件を満たす要素が,集合の中に少なくとも1つある」ことを表す記号である(高校数学の論理と集合で学んだ記号をそのまま使う).したがって式\eqref{eq:11-surjective}は「$Y'$ からどんな要素 $y$ を選んできても,$f(x)=y$ となる $x$ が $X$ の中に見つかる」と読む.直感的に言えば,全射とは終域 $Y'$ に「$f$ の矢印が1本も届かない要素」が存在しない写像である.
定義11.2 単射(injective)
写像 $f:X\to Y'$ が,$X$ の任意の2つの要素 $x_1,x_2$ に対して
\begin{equation} f(x_1)=f(x_2)\ \Longrightarrow\ x_1=x_2 \label{eq:11-injective} \end{equation}を満たすとき,$f$ は単射(injective,「1対1写像」)であるという.
対偶で読み替える:単射とは「異なるものは異なるものへ」
式\eqref{eq:11-injective}の対偶を取ると,「$x_1\neq x_2\ \Longrightarrow\ f(x_1)\neq f(x_2)$」という,同じ内容のもう1つの言い方が得られる.つまり単射とは,$X$ の異なる2つの要素が,$Y'$ の中で決して同じ要素に「合流」しない写像のことである.終域 $Y'$ の中に見える $f$ の像の集合 $f(X)$ を考えると,単射であっても $f(X)$ が $Y'$ 全体を覆うとは限らない($Y'$ の中に矢印の届かない要素が残ってよい)——この点が全射との違いである.
定義11.3 全単射(bijective)
写像 $f:X\to Y'$ が全射でありかつ単射であるとき,$f$ を全単射(bijective,1対1対応)であるという.$f$ が全単射であることは,終域 $Y'$ の各要素 $y$ に対して,$f(x)=y$ となる $X$ の要素 $x$ がちょうど1つ存在することと同値である(全射性より少なくとも1つ存在し,単射性よりそれが2つ以上にはならない).
例題11.1 具体的な関数で全射・単射を判定する
次の3つの写像 $f,g,h:\R\to\R$ について,単射であるか,(終域を $\R$ として)全射であるかを調べよ.(a) $f(x)=x^3$.(b) $g(x)=x^2$.(c) $h(x)=e^x$.
解答 (a) $f(x)=x^3$:導関数は $f'(x)=3x^2\ge0$(等号は $x=0$ のときだけ)だから $f$ は単調増加であり,異なる $x_1\neq x_2$ に対して $f(x_1)\neq f(x_2)$ となる.よって単射である.また,任意の実数 $c$ に対して,実数の立方根 $x=\sqrt[3]{c}$ がただ1つ定まり $f(x)=c$ を満たすから,終域 $\R$ のどの値にも必ず矢印が届く.よって全射でもあり,$f$ は全単射である.
(b) $g(x)=x^2$:$g(2)=4$ かつ $g(-2)=4$ であるが $2\neq-2$ である.つまり $g(x_1)=g(x_2)$ から $x_1=x_2$ を結論できない反例が見つかったので,単射ではない.また,$x^2=-1$ を満たす実数 $x$ は存在しない($x^2\ge0$ が常に成り立つため).終域を $\R$ に取ると,$-1\in\R$ に矢印を送る $x$ が $X=\R$ の中に見つからないから,全射でもない(終域を $[0,\infty)$ に取り直せば全射になる——終域の取り方しだいで全射性が変わることに注意).
(c) $h(x)=e^x$:導関数は $h'(x)=e^x\gt0$(常に正)だから $h$ は単調増加であり,(a)と同じ理由で単射である.一方,$e^x=0$ を満たす実数 $x$ は存在しない(指数関数の値は常に正である).終域を $\R$ に取ると $0\in\R$ に矢印を送る $x$ がないから,全射ではない(終域を $(0,\infty)$ に取り直せば全単射になる).(sympyで検算:$x^3=4$ の実数解は $\sqrt[3]4$ の1個のみ,$x^2=4$ の実数解は $\pm2$ の2個,$x^2=-1$ と $e^x=0$ はいずれも実数解なしであることを確認済み.)
11.2 線形写像の定義と基本性質
11.1節で扱った全射・単射は,写像一般($X,Y'$ が単なる集合でよい)に対する言葉であった.ここからは,写像の出発点と行き先を,第10章で学んだ線形空間(ふつうは $\R^n$ の部分空間,あるいは $\R^n$ 自身)に限定し,その中でも特に「和とスカラー倍という線形空間の構造そのものを保つ」写像を考える.
抽象的な定義に入る前に,具体的な写像で「和とスカラー倍を保つ」とはどういうことか,実際に数値で確かめておこう.$f:\R^2\to\R^2$,$f(x,y)=(2x-y,\ x+3y)$ という写像を考える(この写像は例題11.2(a)であらためて詳しく調べる).$\bm x_1=(1,2)$,$\bm x_2=(3,-1)$ とすると,$f(\bm x_1)=(2\cdot1-2,\ 1+3\cdot2)=(0,7)$,$f(\bm x_2)=(2\cdot3-(-1),\ 3+3\cdot(-1))=(7,0)$ であるから,$f(\bm x_1)+f(\bm x_2)=(7,7)$ である.一方,先に $\bm x_1+\bm x_2=(4,1)$ を計算してから $f$ を施すと,$f(\bm x_1+\bm x_2)=(2\cdot4-1,\ 4+3\cdot1)=(7,7)$ となり,たしかに一致する.つまりこの $f$ については,「先に足してから写す」のと「先に写してから足す」のが同じ結果になる.同様に,$2\bm x_1=(2,4)$ に対して $f(2\bm x_1)=(2\cdot2-4,\ 2+3\cdot4)=(0,14)$ であり,これは $2f(\bm x_1)=2\cdot(0,7)=(0,14)$ に等しい——スカラー倍も,写像の前後どちらで行っても同じ値になる.「和とスカラー倍が,写像の前後で保たれる」というこの性質を,どんな線形空間の間の写像に対しても一般化したものが,これから定義する線形写像である.
イメージ:ここでいう「線形」とは,原点を通る直線の性質を指す
高校数学で「1次関数」といえば $y=ax+b$ のグラフ(直線)を思い浮かべるだろう.しかし線形写像でいう「線形(linear)」は,一般には $b=0$ の場合,すなわち原点を通る直線 $y=ax$ の性質だけを指す,もっと狭い言葉である.図11.2で2つのグラフを比べてみよう.
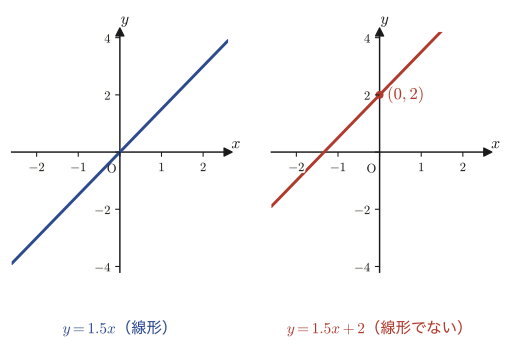
上の数値例と図11.2で見た性質——和とスカラー倍が写像の前後で保たれること,グラフが原点を通ること——を,一般の線形空間の間の写像に対して正確に述べたものが,次の定義である.
定義11.4 線形写像(linear map)
$V\subset\R^n$,$V'\subset\R^m$ を線形空間とする.写像 $f:V\to V'$ が,任意の $\bm x,\bm y\in V$ と任意の $\lambda\in\R$ に対して,次の2つの条件
\begin{equation} \text{(i)}\ \ f(\bm x+\bm y)=f(\bm x)+f(\bm y), \qquad \text{(ii)}\ \ f(\lambda \bm x)=\lambda f(\bm x) \label{eq:11-linear-ii} \end{equation}をみたすとき,$f$ を $V$ から $V'$ への線形写像(linear map)という.条件(i)を加法性(additivity),条件(ii)を斉次性(せいじせい,homogeneity,同次性ともいう)と呼ぶ.
補足:1本の式にまとめる
定義11.4の2条件(i)(ii)は,次の1本の式にまとめて書いても同じ内容を表す.
\begin{equation} f(\lambda \bm x+\mu \bm y)=\lambda f(\bm x)+\mu f(\bm y)\qquad(\lambda,\mu\in\R) \label{eq:11-linear-combined} \end{equation}実際,(i)(ii)からこの式を導くには,$\lambda\bm x,\mu\bm y\in V$ に(i)を使ってから(ii)を2回使えばよい:
$$ f(\lambda\bm x+\mu\bm y)\overset{\text{(i)}}{=}f(\lambda\bm x)+f(\mu\bm y)\overset{\text{(ii)}}{=}\lambda f(\bm x)+\mu f(\bm y). $$逆に式\eqref{eq:11-linear-combined}から(i)(ii)を導くには,$\lambda=\mu=1$ とおけば(i)($f(\bm x+\bm y)=f(\bm x)+f(\bm y)$)が,$\mu=0$ とおけば(ii)($f(\lambda\bm x)=\lambda f(\bm x)$,下の定理11.1(i)より $f(\bm 0)=\bm0$ なので $\mu\cdot f(\bm y)=0\cdot f(\bm y)=\bm0$ の項が消える)が,それぞれ得られる.どちらの形で覚えてもよい.
$m=n$ のとき,すなわち $n$ 次元ベクトルから $n$ 次元ベクトルへの線形写像を,特別に次のように呼ぶ.
定義11.5 線形変換(linear transformation)
線形写像 $f:V\to V'$ において,$m=n$($V,V'$ がともに $\R^n$ の部分空間,特によく使うのは $V=V'=\R^n$ の場合)であるとき,$f$ を線形変換(linear transformation)という.回転,正射影,対称移動などの「平面や空間をそれ自身に写す」変換が線形変換の典型例であり,第12章の固有値・固有ベクトルは,線形変換に対して定義される概念である.
定理11.1 線形写像の性質
$f:V\to V'$ を線形写像とする.このとき次の(i)(ii)が成り立つ.
\begin{equation} \text{(i)}\ \ f(\bm 0_n)=\bm 0_m, \qquad \text{(ii)}\ \ f(c_1\bm x_1+c_2\bm x_2+\cdots+c_r\bm x_r)=c_1f(\bm x_1)+c_2f(\bm x_2)+\cdots+c_rf(\bm x_r) \label{eq:11-lincomb} \end{equation}($\bm 0_n,\bm 0_m$ はそれぞれ $V,V'$ の零ベクトル,$\bm x_1,\ldots,\bm x_r\in V$,$c_1,\ldots,c_r\in\R$ は任意).
証明
(i) の証明.$\bm x\in V$ を任意にとる.定義11.4の条件(ii)で $\lambda=0$ とおくと,
$$ f(0\cdot\bm x)=0\cdot f(\bm x) $$である.左辺の $0\cdot\bm x$ は $V$ の零ベクトル $\bm0_n$ であり(スカラー $0$ をかければどんなベクトルも零ベクトルになる),右辺の $0\cdot f(\bm x)$ は $V'$ の零ベクトル $\bm0_m$ である.よって $f(\bm0_n)=\bm0_m$ を得る.
(ii) の証明.$r=1$ のときは,定義11.4の条件(ii)そのものが $f(c_1\bm x_1)=c_1f(\bm x_1)$ を主張しているので成り立つ.$r=2$ のときを考えると,$c_1\bm x_1,c_2\bm x_2\in V$($V$ はスカラー倍で閉じている)だから,条件(i)と(ii)を順に使って,
$$ f(c_1\bm x_1+c_2\bm x_2)\overset{\text{(i)}}{=}f(c_1\bm x_1)+f(c_2\bm x_2)\overset{\text{(ii)}}{=}c_1f(\bm x_1)+c_2f(\bm x_2) $$を得る.$r=3$ のときは,$c_1\bm x_1+c_2\bm x_2$ を1つのベクトル $\bm u\in V$ とみなせば,$r=2$ の場合とまったく同じ手順で,
$$ f(\bm u+c_3\bm x_3)\overset{\text{(i)}}{=}f(\bm u)+f(c_3\bm x_3)\overset{\text{(ii),上の結果}}{=}\big(c_1f(\bm x_1)+c_2f(\bm x_2)\big)+c_3f(\bm x_3) $$となる.一般の $r$ についても,$c_1\bm x_1+\cdots+c_{r-1}\bm x_{r-1}$ を1つのベクトルとみなして同じ手順を繰り返せば(数学的帰納法),$r$ 個の場合の式\eqref{eq:11-lincomb}(ii)が得られる.
(証明終わり)
例題11.2 線形写像かどうかを判定する
次の3つの写像は線形写像であるか.(a) $f:\R^2\to\R^2$,$f(x,y)=(2x-y,\ x+3y)$.(b) $g:\R^2\to\R^2$,$g(x,y)=(x+1,\ y)$.(c) $h:\R^2\to\R$,$h(x,y)=xy$.
解答 (a) $\bm x_1=(x_1,y_1),\bm x_2=(x_2,y_2)$ とすると,
$$ f(\bm x_1+\bm x_2)=f(x_1+x_2,\,y_1+y_2)=\big(2(x_1+x_2)-(y_1+y_2),\ (x_1+x_2)+3(y_1+y_2)\big) $$であり,これは成分ごとに整理すると $\big((2x_1-y_1)+(2x_2-y_2),\ (x_1+3y_1)+(x_2+3y_2)\big)=f(\bm x_1)+f(\bm x_2)$ に一致する(加法性).また $f(k\bm x_1)=f(kx_1,ky_1)=(2kx_1-ky_1,\ kx_1+3ky_1)=k(2x_1-y_1,\ x_1+3y_1)=kf(\bm x_1)$(斉次性)も成り立つ.よって $f$ は線形写像である(sympyで $f(\bm x_1+\bm x_2)-[f(\bm x_1)+f(\bm x_2)]$ と $f(k\bm x_1)-kf(\bm x_1)$ がどちらも恒等的に $(0,0)$ になることを確認済み).
(b) 定理11.1(i)は「線形写像ならば必ず $f(\bm0)=\bm0$」を主張する.この対偶「$f(\bm0)\neq\bm0$ ならば線形写像でない」を使うと簡単に判定できる.$g(0,0)=(0+1,\,0)=(1,0)\neq(0,0)$ であるから,$g$ は線形写像ではない($g$ は「$x$ 方向に $1$ だけ平行移動する」写像であり,原点を通らないグラフ——図11.2右と同じ理由——だから線形でない,とイメージすればよい).
(c) $\bm x_1=(x_1,y_1),\bm x_2=(x_2,y_2)$ とすると,
$$ h(\bm x_1+\bm x_2)=(x_1+x_2)(y_1+y_2)=x_1y_1+x_1y_2+x_2y_1+x_2y_2 $$である一方,
$$ h(\bm x_1)+h(\bm x_2)=x_1y_1+x_2y_2 $$であるから,その差は $h(\bm x_1+\bm x_2)-[h(\bm x_1)+h(\bm x_2)]=x_1y_2+x_2y_1$ となり,恒等的に $0$ にはならない(たとえば $\bm x_1=\bm x_2=(1,1)$ とすると,左辺は $h(2,2)=4$,右辺は $h(1,1)+h(1,1)=1+1=2$ で一致しない).よって加法性が破れており,$h$ は線形写像ではない($h(x,y)=xy$ は $x,y$ の2次式であり,そもそも「1次」でないことからも線形でないことが予想できる).
11.3 像($\mathrm{Im}\,f$)と核($\mathrm{Ker}\,f$)
線形写像 $f:V\to V'$ を調べるとき中心的な役割を果たすのが,これから定義する2つの部分空間,像($\mathrm{Im}\,f$)と核($\mathrm{Ker}\,f$)である.ひとことで言えば,$\mathrm{Im}\,f$ は「$f$ の矢印が実際に届く $V'$ の範囲」,$\mathrm{Ker}\,f$ は「$f$ によって $0$ につぶされてしまう $V$ の部分」である.
定義11.6 像($\mathrm{Im}\,f$)
線形写像 $f:V\to V'$ において,
\begin{equation} \mathrm{Im}\,f=f(V)=\{f(\bm x)\mid \bm x\in V\} \label{eq:11-imf-def} \end{equation}を,$f$ の像(image)という.すなわち $\mathrm{Im}\,f$ は,$V$ のすべての要素を $f$ で写したときにできる $V'$ の部分集合である.定義11.1と見比べると,$f$ が全射であることは,まさに $\mathrm{Im}\,f=V'$($V'$ のすべての要素に矢印が届く)と言い換えられる.
定理11.2 $\mathrm{Im}\,f$ は $V'$ の部分空間である
線形写像 $f:V\to V'$ について,$\mathrm{Im}\,f$ は $V'$ の部分空間である.
証明
第10章の定理10.4(部分空間の簡略判定条件)より,$\mathrm{Im}\,f$ の任意の2元 $\bm y_1,\bm y_2$ と任意の $c_1,c_2\in\R$ に対して $c_1\bm y_1+c_2\bm y_2\in\mathrm{Im}\,f$ となることを示せばよい.
$\bm y_1,\bm y_2\in\mathrm{Im}\,f=f(V)$ であるから,定義11.6より,$\bm y_1=f(\bm x_1)$,$\bm y_2=f(\bm x_2)$ となる $\bm x_1,\bm x_2\in V$ が(少なくとも1組ずつ)存在する.このとき,定理11.1(ii)(線形結合の像の公式,$r=2$ の場合)を使うと,
$$ c_1\bm y_1+c_2\bm y_2=c_1f(\bm x_1)+c_2f(\bm x_2)=f(\underbrace{c_1\bm x_1+c_2\bm x_2}_{V\text{の元の線形結合}}) $$となる.$V$ は線形空間だから和とスカラー倍について閉じており,$c_1\bm x_1+c_2\bm x_2\in V$ である.したがって,右辺 $f(c_1\bm x_1+c_2\bm x_2)$ は「$V$ のある要素を $f$ で写したもの」,すなわち定義11.6よりそのまま $\mathrm{Im}\,f=f(V)$ の要素である.よって $c_1\bm y_1+c_2\bm y_2\in\mathrm{Im}\,f$ が示された.定理10.4より,$\mathrm{Im}\,f$ は $V'$ の部分空間である.
(証明終わり)
数学ノート:$\mathrm{Im}\,f$ の次元
$V=\R^n$,$V'=\R^m$ の場合,11.4節で学ぶように $f$ は行列 $A$ を使って $f(\bm x)=A\bm x$ と書け,$\mathrm{Im}\,f$ は $A$ の列ベクトルが張る部分空間(列空間,column space)に一致する.したがって $\dim(\mathrm{Im}\,f)$ は,$A$ を行基本変形して階段行列 $A'$ にしたときの段の数,すなわち第9章の階数(rank)を使って
$$ \dim(\mathrm{Im}\,f)=\rank A $$と書ける.この事実の詳しい証明は11.4節で表現行列を導入したあとに与える(結果だけ先取りしておく).
定義11.7 核($\mathrm{Ker}\,f$)
線形写像 $f:V\to V'$ において,$V'$ の零ベクトル $\bm0'$ の逆像
\begin{equation} \mathrm{Ker}\,f=f^{-1}(\bm0')=\{\bm x\in V\mid f(\bm x)=\bm0'\} \label{eq:11-kerf-def} \end{equation}を,$V$ の $f$ による核(kernel)という.定理11.1(i)より $f(\bm0)=\bm0'$ が必ず成り立つから,$\bm0\in\mathrm{Ker}\,f$ であり,$\mathrm{Ker}\,f$ は空集合になることはない.
定理11.3 $\mathrm{Ker}\,f$ は $V$ の部分空間である
線形写像 $f:V\to V'$ について,$\mathrm{Ker}\,f$ は $V$ の部分空間である.
証明
ふたたび定理10.4を使う.$\mathrm{Ker}\,f$ の任意の2元 $\bm x_1,\bm x_2$ と任意の $c_1,c_2\in\R$ に対して,$c_1\bm x_1+c_2\bm x_2\in\mathrm{Ker}\,f$ となることを示せばよい.
$\bm x_1,\bm x_2\in\mathrm{Ker}\,f$ であるから,定義11.7より $f(\bm x_1)=\bm0'$,$f(\bm x_2)=\bm0'$ である.定理11.1(ii)を使うと,
$$ f(c_1\bm x_1+c_2\bm x_2)=c_1f(\bm x_1)+c_2f(\bm x_2)=c_1\bm0'+c_2\bm0'=\bm0'+\bm0'=\bm0' $$(スカラー $c_1,c_2$ と零ベクトルの積はまた零ベクトルであること,零ベクトル同士の和がまた零ベクトルであることを使った).したがって $f(c_1\bm x_1+c_2\bm x_2)=\bm0'$ であり,これは定義11.7よりちょうど「$c_1\bm x_1+c_2\bm x_2\in\mathrm{Ker}\,f$」を意味する.定理10.4より,$\mathrm{Ker}\,f$ は $V$ の部分空間である.
(証明終わり)
数学ノート:$\mathrm{Ker}\,f$ の意味と次元
$V=\R^n$,$V'=\R^m$ の場合,$f(\bm x)=A\bm x$(11.4節)と書けば,$\mathrm{Ker}\,f=\{\bm x\in\R^n\mid A\bm x=\bm0\}$ は,第9章・第10章で学んだ同次連立1次方程式 $A\bm x=\bm0$ の解空間そのものである(定義10.9).したがって定理10.6より,
$$ \dim(\mathrm{Ker}\,f)=n-\rank A $$が成り立つ.つまり $\mathrm{Ker}\,f$ の次元は,$V=\R^n$ の次元 $n$ から,$f$ が「実際に使っている自由度」$\rank A$ を引いた残り——第9章の言葉で言えば,まさに自由度 $n-\rank A$ に等しい.
例題11.3 $\mathrm{Im}\,f$,$\mathrm{Ker}\,f$ の基底・次元と,全射性・単射性の判定
$f:\R^3\to\R^2$ を,行列 $A=\begin{bmatrix}1&2&3\\2&4&6\end{bmatrix}$ を用いて $f(\bm x)=A\bm x$ と定める.$\mathrm{Im}\,f$ と $\mathrm{Ker}\,f$ の基底と次元を求め,$f$ が全射・単射であるかを判定せよ.
解答 $A$ を行基本変形する.第2行は第1行のちょうど2倍($2=2\times1,\ 4=2\times2,\ 6=2\times3$)なので,$R_2\to R_2-2R_1$ とすると
$$ A=\begin{bmatrix}1&2&3\\2&4&6\end{bmatrix}\ \xrightarrow{R_2\to R_2-2R_1}\ \begin{bmatrix}1&2&3\\0&0&0\end{bmatrix} $$となり,非零の行は1本だけだから $\rank A=1$ である.
$\mathrm{Im}\,f$:$\mathrm{Im}\,f$ は $A$ の列ベクトル $\begin{bmatrix}1\\2\end{bmatrix},\begin{bmatrix}2\\4\end{bmatrix},\begin{bmatrix}3\\6\end{bmatrix}$ が張る部分空間である(11.4節の言葉を先取りすれば,$\mathrm{Im}\,f=\langle A\bm e_1,A\bm e_2,A\bm e_3\rangle$).この3本はすべて $\begin{bmatrix}1\\2\end{bmatrix}$ のスカラー倍($2$ 倍,$3$ 倍)だから,$\mathrm{Im}\,f=\left\langle\begin{bmatrix}1\\2\end{bmatrix}\right\rangle$ であり,基底は $\begin{bmatrix}1\\2\end{bmatrix}$ の1本,$\dim(\mathrm{Im}\,f)=1=\rank A$ である.
$\mathrm{Ker}\,f$:$A\bm x=\bm0$ すなわち $x_1+2x_2+3x_3=0$(2番目の式は1番目の式の2倍なので独立な式は1本だけ)を解く.自由変数を $x_2=k,\ x_3=\ell$($k,\ell$ は任意の実数)とおくと,$x_1=-2k-3\ell$ より
$$ \bm x=\begin{bmatrix}-2k-3\ell\\k\\\ell\end{bmatrix}=k\begin{bmatrix}-2\\1\\0\end{bmatrix}+\ell\begin{bmatrix}-3\\0\\1\end{bmatrix} $$となる.よって $\mathrm{Ker}\,f$ の基底は $\begin{bmatrix}-2\\1\\0\end{bmatrix},\begin{bmatrix}-3\\0\\1\end{bmatrix}$ の2本であり,$\dim(\mathrm{Ker}\,f)=2=n-\rank A=3-1$ である.
次元の確認と判定:$\dim(\mathrm{Im}\,f)+\dim(\mathrm{Ker}\,f)=1+2=3=n$ となっており,あとで示す次元定理(定理11.4)と一致している.$\dim(\mathrm{Im}\,f)=1\lt2=\dim\R^2$ だから $\mathrm{Im}\,f\neq\R^2$,すなわち $f$ は全射ではない.また $\mathrm{Ker}\,f\neq\{\bm0\}$($0$ でない元を含む)だから,$f$ は単射でもない(たとえば $\bm x=(-2,1,0)^{\mathsf T}\neq\bm 0$ なのに $f(\bm x)=\bm0=f(\bm0)$ となり,異なる2点 $\bm x,\bm0$ が同じ像をもつ).(sympyの $\mathrm{rank}$,$\mathrm{nullspace}$,$\mathrm{columnspace}$ で,$\rank A=1$,$\mathrm{Ker}\,f$ の基底2本,$\mathrm{Im}\,f$ の基底1本を確認済み.)
11.4 表現行列
11.3節までは,$\mathrm{Im}\,f,\mathrm{Ker}\,f$ という部分空間を通して線形写像を調べてきた.ここからは視点を変え,「線形写像 $f$ そのものを,具体的にどう計算すればよいか」を考える.結論を先に言えば,$\R^n$ から $\R^m$ への線形写像は,$f$ の値を全部知らなくても,標準基底 $n$ 本の像さえわかれば,すべての $\bm x$ に対する $f(\bm x)$ の値が決まってしまう.しかもその計算は,たった1つの $(m,n)$ 型行列を掛けるだけで済む.
定義11.8 表現行列(representation matrix)
線形写像 $f:\R^n\to\R^m$ に対して,$(m,n)$ 型の行列 $A$ がただ1つ定まり,$\bm x\in\R^n$,$\bm y\in\R^m$ に対して
$$ \bm y=f(\bm x)=A\bm x $$と表せる.この行列 $A$ を,線形写像 $f$ の表現行列(representation matrix)という.(「$A$ がただ1つ定まる」ことは,以下の導出でみるように $A$ の各列が $f(\bm e_i)$ として一意に決まることから従う.)
導出:標準基底の像から表現行列を作る
$\R^n$ の標準基底(第10章)$\bm e_1,\bm e_2,\ldots,\bm e_n$ を
$$ \bm e_1=\begin{bmatrix}1\\0\\\vdots\\0\end{bmatrix},\ \bm e_2=\begin{bmatrix}0\\1\\0\\\vdots\\0\end{bmatrix},\ \cdots,\ \bm e_n=\begin{bmatrix}0\\\vdots\\0\\1\end{bmatrix} $$とおく($\bm e_i$ は第 $i$ 成分だけが $1$ で他が $0$ のベクトル).$\R^n$ の任意の元 $\bm x=(x_1,x_2,\ldots,x_n)^{\mathsf T}$ は,この標準基底を使って
$$ \bm x=\begin{bmatrix}x_1\\x_2\\\vdots\\x_n\end{bmatrix}=x_1\bm e_1+x_2\bm e_2+\cdots+x_n\bm e_n $$と表せる(各成分を取り出す係数がそのまま線形結合の係数になっている——実際 $x_1\bm e_1+\cdots+x_n\bm e_n$ の第 $i$ 成分は,$\bm e_i$ の第 $i$ 成分だけが $1$ で残りは $0$ なので $x_i\cdot1=x_i$ になる).この分解に $f$ を作用させ,定理11.1(ii)(線形結合の像の公式)を使うと,
$$ f(\bm x)=f(x_1\bm e_1+x_2\bm e_2+\cdots+x_n\bm e_n)=x_1f(\bm e_1)+x_2f(\bm e_2)+\cdots+x_nf(\bm e_n) $$を得る.ここで,$f(\bm e_1),\ldots,f(\bm e_n)$ は $\R^m$ のベクトルであり,その成分を
$$ f(\bm e_1)=\begin{bmatrix}a_{11}\\a_{21}\\\vdots\\a_{m1}\end{bmatrix},\quad f(\bm e_2)=\begin{bmatrix}a_{12}\\a_{22}\\\vdots\\a_{m2}\end{bmatrix},\quad \cdots,\quad f(\bm e_n)=\begin{bmatrix}a_{1n}\\a_{2n}\\\vdots\\a_{mn}\end{bmatrix} $$とおく.すると,$x_1f(\bm e_1)+x_2f(\bm e_2)+\cdots+x_nf(\bm e_n)$ は,第8章8.1.3節(列ベクトルに分解する)で学んだ行列とベクトルの積の見方(「行列にベクトルを掛ける」=「行列の列ベクトルを,ベクトルの成分を係数とする線形結合で足し合わせる」,定義8.3)そのものだから,次のように1つの行列とベクトルの積にまとめられる.
$$ f(\bm x)=x_1f(\bm e_1)+x_2f(\bm e_2)+\cdots+x_nf(\bm e_n) =\big[\,f(\bm e_1)\ \ f(\bm e_2)\ \ \cdots\ \ f(\bm e_n)\,\big]\begin{bmatrix}x_1\\x_2\\\vdots\\x_n\end{bmatrix} =\begin{bmatrix} a_{11} & a_{12} & \cdots & a_{1n} \\ a_{21} & a_{22} & \cdots & a_{2n} \\ \vdots & \vdots & \ddots & \vdots \\ a_{m1} & a_{m2} & \cdots & a_{mn} \end{bmatrix}\begin{bmatrix}x_1\\x_2\\\vdots\\x_n\end{bmatrix} $$すなわち,$A=\big[\,f(\bm e_1)\ f(\bm e_2)\ \cdots\ f(\bm e_n)\,\big]=(a_{ij})$(標準基底の像を並べて列とする $(m,n)$ 型行列)とおけば,$\bm y=f(\bm x)=A\bm x$ という形で表せた.言い換えると,表現行列 $A$ の第 $j$ 列は $f(\bm e_j)$ に等しい——これが表現行列を実際に求めるときの合言葉になる.
なぜ「原点を通る直線」に戻ってくるのか
11.2節で「線形写像=原点を通る直線の性質の一般化」と説明したことを思い出そう.$y=Ax$ という式は,まさに高校数学の「原点を通る直線 $y=ax$」の,行列・ベクトル版にほかならない.$n=m=1$($1\times1$ 行列)の場合,$A=[a]$ は単なる実数 $a$ になり,$y=Ax$ は $y=ax$ という見慣れた式に一致する.
定理11.4 次元定理($\dim(\mathrm{Im}\,f)+\dim(\mathrm{Ker}\,f)=n$)
$f:\R^n\to\R^m$ を線形写像,$A$ をその表現行列とする.このとき,
\begin{equation} \dim(\mathrm{Im}\,f)+\dim(\mathrm{Ker}\,f)=n \label{eq:11-ranknullity} \end{equation}が成り立つ.
証明
$\rank A=r$ とおく.11.3節の2つの数学ノート($\mathrm{Im}\,f$ の次元,$\mathrm{Ker}\,f$ の次元)で述べた事実を,ここで正確に証明する.
$\dim(\mathrm{Ker}\,f)=n-r$ について.$\mathrm{Ker}\,f=\{\bm x\in\R^n\mid A\bm x=\bm0\}$ は,定義10.9の同次連立1次方程式 $A\bm x=\bm0$ の解空間そのものである.よって定理10.6(第10章)より,直ちに $\dim(\mathrm{Ker}\,f)=n-\rank A=n-r$ を得る.
$\dim(\mathrm{Im}\,f)=r$ について.上の導出より $\mathrm{Im}\,f=\langle f(\bm e_1),\ldots,f(\bm e_n)\rangle$ は,$A$ の列ベクトル $\bm a_1,\ldots,\bm a_n$($\bm a_j=f(\bm e_j)$)が生成する部分空間($A$ の列空間)である.$A$ を行基本変形して階段行列 $A'$ にすると,行基本変形は正則行列 $P$ を左から掛ける操作 $A'=PA$ にほかならない(第9章).このとき任意の $\bm c=(c_1,\ldots,c_n)^{\mathsf T}\in\R^n$ に対して,
$$ A\bm c=\bm0\ \iff\ PA\bm c=P\bm0=\bm0\ \iff\ A'\bm c=\bm0 $$である($\Rightarrow$ は両辺に左から $P$ を掛ける,$\Leftarrow$ は $P$ が正則だから両辺に左から $P^{-1}$ を掛ければ戻る).$A\bm c=c_1\bm a_1+\cdots+c_n\bm a_n$ であったから,これは「$A$ の列ベクトルの間に成り立つ線形関係式は,$A'$ の列ベクトルの間の線形関係式とまったく同じ(係数 $c_1,\ldots,c_n$ がそっくりそのまま対応する)」ことを意味する.したがって,$A$ の列のうちどの部分集合が線形独立かということも,$A'$ のそれと完全に一致し,特に列空間の次元(=独立な列の最大本数)も等しい:$\dim(\mathrm{列空間}\,A)=\dim(\mathrm{列空間}\,A')$.一方,階段行列 $A'$ では,ピボット(各非零行の先頭の非零成分)をもつ列がちょうど $r=\rank A$ 本あり,これらは互いに独立(各ピボット列は,それより左のどのピボット列にも現れない行に非零成分をもつため,他のピボット列の線形結合では作れない)で,ピボットをもたない列は必ずそれより左のピボット列だけの線形結合で表せる(階段行列の定義そのものから).よって $\dim(\mathrm{列空間}\,A')=r$.以上をまとめると $\dim(\mathrm{Im}\,f)=\dim(\mathrm{列空間}\,A)=\dim(\mathrm{列空間}\,A')=r=\rank A$ を得る.
2つの結果を合わせると,$\dim(\mathrm{Im}\,f)+\dim(\mathrm{Ker}\,f)=r+(n-r)=n$ となり,式\eqref{eq:11-ranknullity}が示された(これは第10章の定理10.8「部分空間の次元定理」$\dim W_1+\dim W_2=\dim(W_1+W_2)+\dim(W_1\cap W_2)$ と同じ発想——空間の次元を,重ならない部分の次元の和に分解する——にもとづく,線形写像版の次元定理である).
(証明終わり)
例題11.4 回転と正射影の表現行列
(a) 原点を中心に角 $\theta=60°$ だけ回転させる線形変換 $f:\R^2\to\R^2$ の表現行列を求めよ.また,点 $(2,1)$ の像を求めよ.(b) $x$ 軸への正射影($y$ 座標を $0$ にする変換)$g:\R^2\to\R^2$ の表現行列を求め,$\mathrm{Im}\,g,\mathrm{Ker}\,g$ を答えよ.
解答 (a) 表現行列の第 $j$ 列は $f(\bm e_j)$ である.$\bm e_1=(1,0)$ を原点中心に $60°$ 回転すると,単位円上を $60°$ 進んだ点 $(\cos60°,\sin60°)=\left(\dfrac12,\dfrac{\sqrt3}2\right)$ に移る.$\bm e_2=(0,1)$ は,$\bm e_1$ よりさらに $90°$ 進んだ位置にあったベクトルなので,同じ $60°$ 回転させると $(\cos150°,\sin150°)=\left(-\dfrac{\sqrt3}2,\dfrac12\right)$ に移る.よって表現行列は
$$ A_{\mathrm{rot}}=\big[f(\bm e_1)\ \ f(\bm e_2)\big]=\begin{bmatrix}\dfrac12 & -\dfrac{\sqrt3}2\\[4pt] \dfrac{\sqrt3}2 & \dfrac12\end{bmatrix} $$である.点 $(2,1)$ の像は,
$$ A_{\mathrm{rot}}\begin{bmatrix}2\\1\end{bmatrix}=\begin{bmatrix}\dfrac12\cdot2-\dfrac{\sqrt3}2\cdot1\\[4pt] \dfrac{\sqrt3}2\cdot2+\dfrac12\cdot1\end{bmatrix}=\begin{bmatrix}1-\dfrac{\sqrt3}2\\[4pt] \sqrt3+\dfrac12\end{bmatrix}\approx\begin{bmatrix}0.134\\2.232\end{bmatrix} $$である.$\det A_{\mathrm{rot}}=\dfrac12\cdot\dfrac12-\left(-\dfrac{\sqrt3}2\right)\dfrac{\sqrt3}2=\dfrac14+\dfrac34=1\neq0$ だから $\rank A_{\mathrm{rot}}=2$,$\dim(\mathrm{Im}\,f)=2=\dim\R^2$(全射),$\dim(\mathrm{Ker}\,f)=2-2=0$(単射)で,$f$ は全単射である——回転は図形を過不足なく写す変換だから,これは直感とも合う.
(b) $x$ 軸への正射影は,$x$ 座標をそのまま残し,$y$ 座標を $0$ にする.よって $g(\bm e_1)=g(1,0)=(1,0)=\bm e_1$($x$ 軸上の点はそのまま),$g(\bm e_2)=g(0,1)=(0,0)$($y$ 軸上の点は原点へつぶれる)である.よって表現行列は
$$ A_{\mathrm{proj}}=\big[g(\bm e_1)\ \ g(\bm e_2)\big]=\begin{bmatrix}1&0\\0&0\end{bmatrix} $$である.$\rank A_{\mathrm{proj}}=1$(非零行1本)だから,$\mathrm{Im}\,g=\left\langle\begin{bmatrix}1\\0\end{bmatrix}\right\rangle$($x$ 軸そのもの,$\dim=1$),$\mathrm{Ker}\,g=\left\langle\begin{bmatrix}0\\1\end{bmatrix}\right\rangle$($y$ 軸そのもの,$\dim=2-1=1$)である.$\dim(\mathrm{Im}\,g)=1\lt2$ だから全射ではなく,$\mathrm{Ker}\,g\neq\{\bm0\}$ だから単射でもない($y$ 軸方向の情報がすべて失われることに対応する).(sympyで $A_{\mathrm{rot}}$ の行列式が $1$,$(2,1)$ の像の数値が $(0.134,2.232)$ に一致すること,$A_{\mathrm{proj}}$ の階数が $1$ であることを確認済み.)
11.5 合成写像とその表現行列
最後に,2つの線形写像を続けて行う合成写像(composite map)を考える.結論を先に言えば,合成写像の表現行列は,2つの表現行列の積になる——「写像を続けて行う」という操作が,「行列を掛け合わせる」という計算に対応するのである.
定理11.5 合成写像の表現行列
$f:\R^n\to\R^m$,$g:\R^m\to\R^l$ を線形写像とし,その表現行列をそれぞれ $A$($(m,n)$ 型),$B$($(l,m)$ 型)とする.すなわち
$$ f:\ \bm y=A\bm x,\qquad g:\ \bm z=B\bm y\qquad(\bm x\in\R^n,\ \bm y\in\R^m,\ \bm z\in\R^l) $$とする.このとき,合成写像 $g\circ f:\R^n\to\R^l$($\bm x$ に対して,まず $f$ で $\bm y=f(\bm x)$ を作り,その $\bm y$ に $g$ を施して $\bm z=g(\bm y)$ を得る,という意味の写像)の表現行列は,行列の積 $BA$($(l,n)$ 型)である:
$$ (g\circ f)(\bm x)=BA\,\bm x $$証明
まず,$g\circ f$ が線形写像であることを確認しておく($f,g$ がそれぞれ線形写像なら合成もまた線形写像になる,という事実は,2つの表現行列の積として書けることの前提になる).$\bm x_1,\bm x_2\in\R^n$,$c_1,c_2\in\R$ に対して,
$$ (g\circ f)(c_1\bm x_1+c_2\bm x_2)=g\big(f(c_1\bm x_1+c_2\bm x_2)\big)\overset{f\text{が線形}}{=}g\big(c_1f(\bm x_1)+c_2f(\bm x_2)\big)\overset{g\text{が線形}}{=}c_1g(f(\bm x_1))+c_2g(f(\bm x_2)) $$となり,これはちょうど $c_1(g\circ f)(\bm x_1)+c_2(g\circ f)(\bm x_2)$ に等しいから,$g\circ f$ も線形写像である.
次に,表現行列を求める.$\bm y=f(\bm x)=A\bm x$ を,$\bm z=g(\bm y)=B\bm y$ に代入すると,
$$ \bm z=B\bm y=B(A\bm x)=(BA)\bm x $$を得る(行列の積が結合法則 $B(A\bm x)=(BA)\bm x$ を満たすことは,定義8.3の成分ごとの和を書き下して和の順序を入れ替えれば確かめられる一般的な事実であり,ここでは既知として用いる).一方,$\bm z=(g\circ f)(\bm x)$ でもあるから,$(g\circ f)(\bm x)=(BA)\bm x$ となり,$g\circ f$ の表現行列は $BA$ である.型を確認すると,$A$ は $(m,n)$ 型,$B$ は $(l,m)$ 型だから,積 $BA$ は「$B$ の列数 $m$」と「$A$ の行数 $m$」が一致しており計算でき,結果は $(l,n)$ 型——ちょうど $g\circ f:\R^n\to\R^l$ の表現行列として正しい型になっている.
(証明終わり)
例11.1 線形写像の具体的な表現行列を求める(ノートの例)
$f:\R^3\to\R^2$ を $\begin{bmatrix}x_1\\x_2\\x_3\end{bmatrix}\longmapsto\begin{bmatrix}x_1+2x_2\\x_2-x_3\end{bmatrix}$ で定める.$f$ の表現行列を求めよ.
解答 $f$ の値をそのまま行列とベクトルの積の形に書き直す.
$$ \begin{bmatrix}x_1+2x_2\\x_2-x_3\end{bmatrix}=\begin{bmatrix}1&2&0\\0&1&-1\end{bmatrix}\begin{bmatrix}x_1\\x_2\\x_3\end{bmatrix} $$(右辺の行列とベクトルの積を実際に計算すると,第1成分は $1\cdot x_1+2\cdot x_2+0\cdot x_3=x_1+2x_2$,第2成分は $0\cdot x_1+1\cdot x_2+(-1)\cdot x_3=x_2-x_3$ となり,たしかに左辺と一致する).よって表現行列は $A=\begin{bmatrix}1&2&0\\0&1&-1\end{bmatrix}$ である(sympyで検算済み).(この「例11.1」は,ノートの計算例をそのまま載せたものであり,「例題」の通し番号とは別に数えている.次の例題11.5は,例題11.4から続く通し番号である.)
例題11.5 回転の合成——角の加法定理を表現行列で確かめる
原点中心に角 $\theta_1$ 回転させる線形変換を $f$,角 $\theta_2$ 回転させる線形変換を $g$ とする.合成 $g\circ f$($\theta_1$ 回転してから $\theta_2$ 回転する)の表現行列を求め,それが「角 $\theta_1+\theta_2$ の回転」の表現行列に一致することを確かめよ.
解答 例題11.4(a)と同じ要領で,角 $\theta$ の回転の表現行列は $R(\theta)=\begin{bmatrix}\cos\theta&-\sin\theta\\\sin\theta&\cos\theta\end{bmatrix}$ である.$f$ の表現行列は $A=R(\theta_1)$,$g$ の表現行列は $B=R(\theta_2)$ だから,定理11.5より $g\circ f$ の表現行列は
$$ BA=R(\theta_2)R(\theta_1)=\begin{bmatrix}\cos\theta_2&-\sin\theta_2\\\sin\theta_2&\cos\theta_2\end{bmatrix}\begin{bmatrix}\cos\theta_1&-\sin\theta_1\\\sin\theta_1&\cos\theta_1\end{bmatrix} $$である.$(1,1)$ 成分を計算すると $\cos\theta_2\cos\theta_1-\sin\theta_2\sin\theta_1$ となるが,これは高校数学で学んだ余弦の加法定理より $\cos(\theta_1+\theta_2)$ に等しい.同様に $(2,1)$ 成分は $\sin\theta_2\cos\theta_1+\cos\theta_2\sin\theta_1=\sin(\theta_1+\theta_2)$(正弦の加法定理),$(1,2)$ 成分は $-\cos\theta_2\sin\theta_1-\sin\theta_2\cos\theta_1=-\sin(\theta_1+\theta_2)$,$(2,2)$ 成分は $-\sin\theta_2\sin\theta_1+\cos\theta_2\cos\theta_1=\cos(\theta_1+\theta_2)$ となる.まとめると,
$$ R(\theta_2)R(\theta_1)=\begin{bmatrix}\cos(\theta_1+\theta_2)&-\sin(\theta_1+\theta_2)\\\sin(\theta_1+\theta_2)&\cos(\theta_1+\theta_2)\end{bmatrix}=R(\theta_1+\theta_2) $$となり,たしかに「角 $\theta_1$ 回転してから角 $\theta_2$ 回転する」ことは「角 $\theta_1+\theta_2$ 回転する」ことと同じ表現行列になる——これは直感通りの結果だが,行列の積の計算が,三角関数の加法定理と表裏一体であることがわかる興味深い事実である.(sympyで $\theta_1=30°,\theta_2=45°$ の数値例により,$R(45°)R(30°)$ と $R(75°)$ がどちらも $\begin{bmatrix}0.2588&-0.9659\\0.9659&0.2588\end{bmatrix}$ に一致することを確認済み.)
例題11.6 合成写像の表現行列(一般の行列で)
例11.1の $f:\R^3\to\R^2$(表現行列 $A=\begin{bmatrix}1&2&0\\0&1&-1\end{bmatrix}$)と,$g:\R^2\to\R^2$,$B=\begin{bmatrix}2&1\\-1&3\end{bmatrix}$ を表現行列とする線形写像 $g$ について,合成写像 $g\circ f:\R^3\to\R^2$ の表現行列を求めよ.
解答 定理11.5より,$g\circ f$ の表現行列は $BA$ である.$A$ は $(2,3)$ 型,$B$ は $(2,2)$ 型だから,$BA$ は $(2,3)$ 型になる($B$ の列数 $2$ と $A$ の行数 $2$ が一致しているので計算できる).
$$ BA=\begin{bmatrix}2&1\\-1&3\end{bmatrix}\begin{bmatrix}1&2&0\\0&1&-1\end{bmatrix} =\begin{bmatrix}2\cdot1+1\cdot0 & 2\cdot2+1\cdot1 & 2\cdot0+1\cdot(-1)\\ -1\cdot1+3\cdot0 & -1\cdot2+3\cdot1 & -1\cdot0+3\cdot(-1)\end{bmatrix} =\begin{bmatrix}2&5&-1\\-1&1&-3\end{bmatrix} $$である.検算として,$\bm x=(1,2,3)^{\mathsf T}$ に対して,$B(A\bm x)$ を2段階で計算する方法と,$(BA)\bm x$ を1回で計算する方法の両方を試すと,どちらも $(9,-8)^{\mathsf T}$ に一致する(sympyで確認済み)——これは定理11.5の主張そのものである.
11.6 まとめと演習
11.6.1 まとめ
- 写像の基本語彙:$f:X\to Y'$ が全射とは,$\forall\bm y\in Y',\exists\bm x\in X,\ f(\bm x)=\bm y$(終域のどの点にも矢印が届く,定義11.1).単射とは,$f(\bm x_1)=f(\bm x_2)\Rightarrow\bm x_1=\bm x_2$(異なる点は異なる点へ写る,定義11.2).両方満たすとき全単射という(定義11.3).
- 線形写像(定義11.4):$f(\bm x+\bm y)=f(\bm x)+f(\bm y)$,$f(\lambda\bm x)=\lambda f(\bm x)$(同値な1本の式 $f(\lambda\bm x+\mu\bm y)=\lambda f(\bm x)+\mu f(\bm y)$ でもよい).「原点を通る直線」の性質の一般化であり,$m=n$ のとき線形変換という(定義11.5).基本性質(定理11.1):$f(\bm 0_n)=\bm 0_m$,線形結合の像の公式 $f(c_1\bm x_1+\cdots+c_n\bm x_n)=c_1f(\bm x_1)+\cdots+c_nf(\bm x_n)$.
- 像と核:$\mathrm{Im}\,f=f(V)=\{f(\bm x)\mid\bm x\in V\}$(定義11.6)は $V'$ の部分空間(定理11.2).$\mathrm{Ker}\,f=f^{-1}(\bm0')=\{\bm x\in V\mid f(\bm x)=\bm0'\}$(定義11.7)は $V$ の部分空間(定理11.3).どちらの証明も,第10章の定理10.4(部分空間の簡略判定条件)と同じ「線形結合がまた元の集合に入る」という型をたどる.
- 次元定理(定理11.4):$\dim(\mathrm{Im}\,f)+\dim(\mathrm{Ker}\,f)=n$.さらに,全射性は定義に戻れば $\mathrm{Im}\,f=V'$ とまったく同じことであり,単射性は $\mathrm{Ker}\,f=\{\bm0\}$ と同値である(演習11.4,11.5で確認する).$V=\R^n,V'=\R^m$ のときは $\dim(\mathrm{Im}\,f)=\rank A$,$\dim(\mathrm{Ker}\,f)=n-\rank A$($A$ は表現行列).
- 表現行列(定義11.8):線形写像 $f:\R^n\to\R^m$ は,標準基底の像 $f(\bm e_1),\ldots,f(\bm e_n)$ を列に並べた $(m,n)$ 型の行列 $A$ によって,必ず $\bm y=A\bm x$ の形で書ける.抽象的な「写像」が,具体的な「行列とベクトルの積」に帰着する,本章最大の要点である.
- 合成写像の表現行列(定理11.5):$f,g$ の表現行列がそれぞれ $A,B$($(m,n)$ 型,$(l,m)$ 型)のとき,合成写像 $g\circ f$ の表現行列は積 $BA$($(l,n)$ 型)である.「写像を続けて行う」ことが「行列を掛け合わせる」ことに対応する.
次章(第12章:固有値・固有ベクトルと行列の対角化)では,本章で $m=n$ の場合として導入した線形変換 $f:\R^n\to\R^n$ に焦点をあて,「$f$ によって向きを変えずに(スカラー倍だけされて)写るベクトル」である固有ベクトルと,そのスカラー倍率固有値を学ぶ.表現行列 $A$ を,固有ベクトルたちからなる基底の上で眺め直すと,$A$ が対角行列に生まれ変わる——これが対角化であり,本章で身につけた表現行列・基底の変換という道具がそのまま土台になる.
11.6.2 演習問題
演習11.1 線形写像かどうかの判定
次の写像 $f:\R^2\to\R^3$ について,線形写像であるかどうかを定義11.4に従って判定せよ.線形写像でない場合は,加法性・斉次性のどちらが破れるか,具体例を挙げて示せ.
(a) $f(x,y)=(x-y,\ 2x+y,\ 3y)$ (b) $g(x,y)=(xy,\ x,\ y)$
ヒント:例題11.2と同じ手順で,$f(\bm x_1+\bm x_2)$ と $f(\bm x_1)+f(\bm x_2)$(あるいは $f(k\bm x)$ と $kf(\bm x)$)を実際に計算して比べる.(b)では,具体的な数を1組入れてみるだけで反例が作れる.
演習11.2 表現行列から $\mathrm{Im}\,f$,$\mathrm{Ker}\,f$ の基底と次元を求める
$f:\R^3\to\R^2$ を,行列 $A=\begin{bmatrix}2&-1&1\\4&-2&2\end{bmatrix}$ を用いて $f(\bm x)=A\bm x$ と定める.$\mathrm{Im}\,f$ と $\mathrm{Ker}\,f$ の基底と次元をそれぞれ求め,次元定理(定理11.4)が成り立っていることを確かめよ.また $f$ は全射・単射のどちらかを満たすか答えよ.
ヒント:例題11.3と同じ手順.まず $A$ を行基本変形して $\rank A$ を求める(第2行が第1行のちょうど2倍であることに注目する).
演習11.3 合成写像の表現行列
$f:\R^3\to\R^2$ の表現行列を $A=\begin{bmatrix}1&-1&2\\0&1&1\end{bmatrix}$,$g:\R^2\to\R^2$ の表現行列を $B=\begin{bmatrix}3&1\\-1&2\end{bmatrix}$ とする.合成写像 $g\circ f:\R^3\to\R^2$ の表現行列を求めよ.
ヒント:定理11.5より,求める表現行列は積 $BA$ である.型($A$ は $(2,3)$ 型,$B$ は $(2,2)$ 型)を確認してから,行列の積の定義(第8章)に従って各成分を計算する.
演習11.4 単射性と $\mathrm{Ker}\,f=\{\bm0\}$ の同値性
(a) 線形写像 $f:V\to V'$ について,「$f$ が単射である」ことと「$\mathrm{Ker}\,f=\{\bm0\}$」であることが同値であることを証明せよ.
(b) $f:\R^2\to\R^2$ を,行列 $A=\begin{bmatrix}1&2\\3&7\end{bmatrix}$ を用いて $f(\bm x)=A\bm x$ と定める.$\mathrm{Ker}\,f$ を求め,(a)の結果を使って $f$ が単射であるかどうかを判定せよ.
ヒント:(a) は両方向を示す必要がある.($\Rightarrow$)$f$ が単射なら,$f(\bm x)=\bm0'$ を満たす $\bm x$ は,$f(\bm0)=\bm0'$(定理11.1(i))と単射性から $\bm x=\bm0$ しかありえない.($\Leftarrow$)$\mathrm{Ker}\,f=\{\bm0\}$ を仮定し,$f(\bm x_1)=f(\bm x_2)$ から出発して,線形結合の像の公式(定理11.1(ii))を使って $f(\bm x_1-\bm x_2)=\bm0'$ を導き,$\bm x_1-\bm x_2\in\mathrm{Ker}\,f=\{\bm0\}$ より $\bm x_1=\bm x_2$ を結論する.(b) は $\det A$ を計算し,$0$ でなければ $A\bm x=\bm0$ の解は $\bm x=\bm0$ しかない(第8・9章).
演習11.5 全射性と $\mathrm{Im}\,f=V'$ の同値性
(a) 線形写像 $f:V\to V'$ について,「$f$ が全射である」ことと「$\mathrm{Im}\,f=V'$」であることが同値であることを,定義11.1と定義11.6を見比べて説明せよ.
(b) $f:\R^3\to\R^2$ を,行列 $A=\begin{bmatrix}1&0&1\\0&1&1\end{bmatrix}$ を用いて $f(\bm x)=A\bm x$ と定める.$\mathrm{Im}\,f$ を求め,(a)の結果を使って $f$ が全射であるかどうかを判定せよ.
ヒント:(a) は演習11.4の(a)と違って,新しい計算はいらない.定義11.1(全射:$\forall\bm y\in V',\exists\bm x\in V,\ f(\bm x)=\bm y$)は「$V'$ のどの元も $f(V)$ に属する」と言っているのと同じであり,これはまさに定義11.6の $\mathrm{Im}\,f=f(V)=V'$ にほかならない.両者は言い換えにすぎないことを,記号を追って確認する.(b) は $A$ の列ベクトルが張る空間の次元($\rank A$)を求め,それが $\dim\R^2=2$ に等しいかどうかを見る.
演習11.6 3変数の線形写像の表現行列と階数
$f:\R^3\to\R^3$ を $f(x_1,x_2,x_3)=(x_1+x_2,\ x_2+x_3,\ x_1+2x_2+x_3)$ で定める.$f$ の表現行列 $A$ を求め,$\rank A$ を計算せよ.また,$f$ は全単射であるか答えよ.
ヒント:例11.1と同じ要領で,各成分を $x_1,x_2,x_3$ の係数の形にそろえて $A$ を作る.第3行が第1行と第2行の和になっていることに気づけば,行基本変形をせずとも階数が3未満であることが見抜ける.$f$ が全単射であるためには,$n=m=3$ に加えて $\rank A=3$($A$ が正則)が必要である(次元定理と演習11.4・11.5の結果を思い出す).
11.6.3 参考文献
- 望月泰英『数学ノート 線形代数学』(手書き講義ノート).本章の底本.
- 斎藤正彦『線型代数入門』東京大学出版会,1966年.
- 佐武一郎『線型代数学』裳華房,1958年.