第2章減衰振動子をGreen関数で解く
本章で扱う方程式は,たった一本である.
$$ m\ddot{x} + \gamma\dot{x} + kx = f(t) $$バネにつないだおもりを,粘性のある液体の中で揺らす.それだけの話である.高校物理と大学1年の微分方程式で解ける.実際,2.1節では $x=\ee^{\lambda t}$ と置いて15分で解いてしまう.
ところが本章は,そのあとにわざわざ同じ方程式をもう一度,Green関数という遠回りな方法で解き直す.なぜそんなことをするのか.理由は一つである.Green関数という道具立てが,このあと第7章で久保公式を導くときに,字面までそっくりそのまま使えるからである.量子系の遅延応答関数 $\chi^R_{AB}(t-t')$ は,見た目こそ演算子と交換子だらけで恐ろしいが,やっていることは本章の $G^R(t-t')$ とまったく同じである.
そしてもう一つ,本章の隠れた主題がある.Green関数とは,微分演算子の逆行列であるという一点である.連立1次方程式 $A\bm{x}=\bm{b}$ を $\bm{x}=A^{-1}\bm{b}$ と解くのと,微分方程式 $\hat{L}x=f$ を $x=\hat{L}^{-1}f$ と解くのは,まったく同じ操作である.その $\hat{L}^{-1}$ を積分の形で書いたときの「積分核」が $G$ にほかならない.この対応が腑に落ちれば,Green関数は怖くなくなる.2.2節でこの対応表を丁寧に作る.
- 減衰振動子の素朴な解法 —— 特性方程式,弱減衰・臨界減衰・過減衰の3つの場合,初期条件を入れた完全な解
- Green関数=微分演算子の逆行列という対応.連立1次方程式との一対一の辞書
- Green関数の定義 $\hat{L}G(t-t')=\delta(t-t')$ と,$G$ が $t-t'$ だけの関数になる理由(時間並進不変性)
- 遅延Green関数 $G^R$ —— 因果律 $G^R(t)=0\ (t<0)$ が解を一意に決めること
- $G^R$ を2通りの方法($t=0$ での接続条件/Fourier変換)で求め,一致を確認すること
- 結果 $G^R(t)=\dfrac{1}{m\omega_1}\ee^{-\gamma t/(2m)}\sin(\omega_1 t)\,\theta(t)$ と,その極限(単振動・自由粒子)による検算
- 撃力応答・ステップ応答を,積分を全部実行して求めること
2.1 まず素朴に解く
2.1.1 設定と3つのパラメータ
質量 $m$ のおもりが,バネ定数 $k$ のバネにつながれ,速度に比例する抵抗力 $-\gamma\dot{x}$ を受けている.外力がないときの運動方程式は
$$ \begin{equation} m\ddot{x} + \gamma\dot{x} + kx = 0 \label{eq:2-homog} \end{equation} $$である.$m>0$, $\gamma>0$, $k>0$ とする.パラメータが3つあるが,$m$ で割って
$$ \ddot{x} + 2\Gamma\dot{x} + \omega_0^2 x = 0 $$と書けば,本質的なパラメータは2つだけであることが分かる.ここで
と定義した.$\omega_0$ も $\Gamma$ も次元は $[\text{時間}]^{-1}$ である.本章では $\Gamma$ という記号をずっと使う.$\gamma/(2m)$ と書くとどの式も長くなるからである.
記法の注意:$\Gamma$ と $\gamma$ を混同しないこと
本書では $\gamma$ は方程式に出てくる摩擦係数(次元 $[\text{質量}]/[\text{時間}]$),$\Gamma=\gamma/2m$ は減衰率(次元 $[\text{時間}]^{-1}$)である.文献によっては最初から $\ddot{x}+\gamma\dot{x}+\omega_0^2x=0$ と書いて $\gamma$ を減衰率の意味に使うものもあるので,他書を参照するときは因子 $2$ と $m$ に注意されたい.本書は Fetter–Walecka に合わせ,方程式は $m\ddot x+\gamma\dot x+kx$ の形で書く.
2.1.2 特性方程式
導出:$x=\ee^{\lambda t}$ と置く
式 \eqref{eq:2-homog} は定数係数の線形方程式である.この種の方程式は,微分しても形が変わらない関数,すなわち指数関数を代入すればよい.
$$ x(t) = \ee^{\lambda t} \quad\Longrightarrow\quad \dot{x} = \lambda\ee^{\lambda t},\quad \ddot{x} = \lambda^2\ee^{\lambda t} $$これを式 \eqref{eq:2-homog} に代入すると
$$ \left(m\lambda^2 + \gamma\lambda + k\right)\ee^{\lambda t} = 0 $$$\ee^{\lambda t}$ はどの時刻でもゼロにならないから,括弧の中がゼロでなければならない:
$$ \begin{equation} m\lambda^2 + \gamma\lambda + k = 0 \label{eq:2-char} \end{equation} $$これを特性方程式と呼ぶ.2次方程式の解の公式から
$$ \lambda_\pm = \frac{-\gamma \pm \sqrt{\gamma^2 - 4mk}}{2m} = -\frac{\gamma}{2m} \pm \sqrt{\frac{\gamma^2}{4m^2} - \frac{k}{m}} $$ここで根号の中を式 \eqref{eq:2-omega0-Gamma} の記号で書き直す.$\gamma^2/4m^2 = \Gamma^2$,$k/m=\omega_0^2$ だから
∎ 根号の中の符号によって解の姿がまったく変わる.次項でその3つの場合を全部書く.
2.1.3 3つの場合
(i) 弱減衰($\Gamma < \omega_0$,すなわち $\gamma < 2\sqrt{mk}$).根号の中が負なので,$\sqrt{-1}=\ii$ をくくり出して
$$ \sqrt{\Gamma^2-\omega_0^2} = \ii\sqrt{\omega_0^2-\Gamma^2} \equiv \ii\omega_1 $$と書ける.ここで減衰振動数
$$ \begin{equation} \omega_1 \equiv \sqrt{\omega_0^2 - \Gamma^2} = \sqrt{\frac{k}{m} - \frac{\gamma^2}{4m^2}} \label{eq:2-omega1} \end{equation} $$を定義した.したがって $\lambda_\pm = -\Gamma \pm \ii\omega_1$ という複素共役の対になる.一般解は
$$ x(t) = C_+\ee^{(-\Gamma+\ii\omega_1)t} + C_-\ee^{(-\Gamma-\ii\omega_1)t} = \ee^{-\Gamma t}\left(C_1\cos\omega_1 t + C_2\sin\omega_1 t\right) $$である($C_1=C_++C_-$, $C_2=\ii(C_+-C_-)$ と置き直した.$x$ が実であるためには $C_-=C_+^*$,したがって $C_1,C_2$ は実である).振動しながら $\ee^{-\Gamma t}$ で減衰する.振動数が $\omega_0$ ではなく $\omega_1$ に下がっているのがポイントである.
(ii) 臨界減衰($\Gamma = \omega_0$,$\gamma = 2\sqrt{mk}$).根号がゼロで,$\lambda_+=\lambda_-=-\Gamma$ の重根になる.2階の方程式なのに独立な解が1つしか出てこない.もう1つは $t\ee^{-\Gamma t}$ である.実際
$$ \frac{\dd}{\dd t}\left(t\ee^{-\Gamma t}\right) = (1-\Gamma t)\ee^{-\Gamma t}, \qquad \frac{\dd^2}{\dd t^2}\left(t\ee^{-\Gamma t}\right) = (-2\Gamma + \Gamma^2 t)\ee^{-\Gamma t} $$を $\ddot x + 2\Gamma\dot x + \Gamma^2 x=0$ に代入すると
$$ \left[(-2\Gamma+\Gamma^2 t) + 2\Gamma(1-\Gamma t) + \Gamma^2 t\right]\ee^{-\Gamma t} = \left[-2\Gamma + \Gamma^2 t + 2\Gamma - 2\Gamma^2 t + \Gamma^2 t\right]\ee^{-\Gamma t} = 0 $$となって確かに解である.一般解は $x(t)=(C_1 + C_2 t)\ee^{-\Gamma t}$.
(iii) 過減衰($\Gamma > \omega_0$,$\gamma > 2\sqrt{mk}$).根号の中が正で,$\kappa \equiv \sqrt{\Gamma^2-\omega_0^2}$ と置くと $\lambda_\pm = -\Gamma\pm\kappa$ はどちらも実数である.$\kappa < \Gamma$ なので $\lambda_\pm$ はどちらも負であり,$x$ は振動せずに単調に(あるいは高々1回ゼロを横切って)減衰する.一般解は
$$ x(t) = C_1\ee^{-(\Gamma-\kappa)t} + C_2\ee^{-(\Gamma+\kappa)t} = \ee^{-\Gamma t}\left(C_1'\cosh\kappa t + C_2'\sinh\kappa t\right) $$2.1.4 初期条件を入れる
導出:$x(0)=x_0$, $\dot{x}(0)=v_0$ を満たす解(弱減衰の場合)
一般解 $x(t)=\ee^{-\Gamma t}(C_1\cos\omega_1 t + C_2\sin\omega_1 t)$ に初期条件を課す.まず $t=0$ を代入すると $\ee^0=1$, $\cos 0=1$, $\sin 0=0$ だから
$$ x(0) = C_1 = x_0 $$次に速度を計算する.積の微分を丁寧に実行すると
$$ \dot{x}(t) = -\Gamma\ee^{-\Gamma t}(C_1\cos\omega_1 t + C_2\sin\omega_1 t) + \ee^{-\Gamma t}(-C_1\omega_1\sin\omega_1 t + C_2\omega_1\cos\omega_1 t) $$$t=0$ を代入すると,$\sin$ の項が消えて
$$ \dot{x}(0) = -\Gamma C_1 + \omega_1 C_2 = v_0 \quad\Longrightarrow\quad C_2 = \frac{v_0 + \Gamma x_0}{\omega_1} $$したがって
∎ これが減衰振動子の完全な解である.$\gamma=0$($\Gamma=0$, $\omega_1=\omega_0$)とすれば $x=x_0\cos\omega_0 t + (v_0/\omega_0)\sin\omega_0 t$ という見慣れた単振動の解に戻る.
臨界減衰・過減衰についても同様にして
$$ \text{臨界:}\quad x(t) = \ee^{-\Gamma t}\left[x_0 + (v_0+\Gamma x_0)t\right], \qquad \text{過減衰:}\quad x(t) = \ee^{-\Gamma t}\left[x_0\cosh\kappa t + \frac{v_0+\Gamma x_0}{\kappa}\sinh\kappa t\right] $$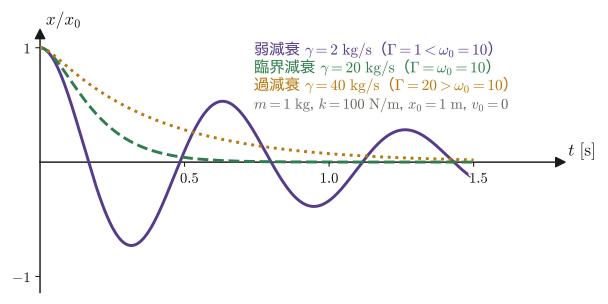
2.1.5 3つの場合は,実は1つである
$\omega_1$ を複素数だと思えばよい
3つの場合を別々に覚える必要はない.式 \eqref{eq:2-general-weak} だけ覚えておいて,$\omega_1$ を複素数まで許すと考えればよいのである.
過減衰では $\omega_1 = \sqrt{\omega_0^2-\Gamma^2} = \ii\kappa$(純虚数)になる.このとき
$$ \cos\omega_1 t = \cos(\ii\kappa t) = \cosh\kappa t, \qquad \frac{\sin\omega_1 t}{\omega_1} = \frac{\sin(\ii\kappa t)}{\ii\kappa} = \frac{\ii\sinh\kappa t}{\ii\kappa} = \frac{\sinh\kappa t}{\kappa} $$となり,式 \eqref{eq:2-general-weak} はそのまま過減衰の解になる.臨界減衰では $\omega_1\to0$ の極限を取ればよく,
$$ \cos\omega_1 t \to 1, \qquad \frac{\sin\omega_1 t}{\omega_1} \to t $$で臨界減衰の解が出る.$\sin(\omega_1 t)/\omega_1$ という組み合わせで書いておけば,3つの場合が1本の式にまとまる.この事実は2.6節でGreen関数についてもそのまま使う.
これで「解けた」のに,なぜ先へ進むのか
ここまでで,外力のない場合は完全に解けた.では外力 $f(t)$ があるときはどうするか.微分方程式の標準的な処方箋は「特殊解を1つ見つけて斉次方程式の一般解に足す」である.しかし特殊解の見つけ方は $f(t)$ ごとに違う.$f$ が三角関数なら三角関数を,多項式なら多項式を,指数関数なら指数関数を試す —— という職人芸になる.$f(t)$ が実験で測った不規則な波形だったら,お手上げである.
Green関数はこの状況を一変させる.$G$ を一度だけ求めておけば,どんな $f(t)$ に対しても積分1本で答えが出る.次節でこの主張を,線形代数の言葉で正確に述べる.
2.2 なぜGreen関数を使うのか —— 逆行列との対比
2.2.1 連立1次方程式の復習
まず,誰でも知っている話から始める.$N$ 元連立1次方程式
$$ \begin{equation} A\bm{x} = \bm{b}, \qquad\text{成分で書けば}\qquad \sum_{j=1}^{N} A_{ij}x_j = b_i \quad (i=1,\dots,N) \label{eq:2-linear} \end{equation} $$を考える.$A$ が正則なら逆行列 $A^{-1}$ が存在し,解は
$$ \begin{equation} \bm{x} = A^{-1}\bm{b}, \qquad\text{成分で書けば}\qquad x_i = \sum_{j=1}^{N} (A^{-1})_{ij}\,b_j \label{eq:2-linear-sol} \end{equation} $$である.ここで大事なのは,$A^{-1}$ は $\bm{b}$ に依存しないという点である.$A^{-1}$ を一度計算しておけば,右辺 $\bm{b}$ が何であっても,掛け算1回で解が出る.$\bm{b}$ が1000通りあっても,逆行列は1回計算すれば済む.
そして $A^{-1}$ を特徴づける式は
$$ \begin{equation} \sum_{j} A_{ij}\,(A^{-1})_{jk} = \delta_{ik} \label{eq:2-inverse-def} \end{equation} $$である($\delta_{ik}$ はKronecker のデルタ).「$A$ に掛けると単位行列になるもの」が逆行列である.
2.2.2 微分演算子は「無限次元の行列」である
さて,微分方程式に戻る.式 \eqref{eq:2-homog} の左辺に現れる操作をひとまとめにして
と書く.$\hat{L}$ は関数を関数に写す操作である.外力つきの運動方程式は,これを使うと
$$ \begin{equation} \hat{L}\,x(t) = f(t) \label{eq:2-Lx-f} \end{equation} $$と書ける.式 \eqref{eq:2-linear} と見比べてほしい.$A \leftrightarrow \hat{L}$,$\bm{x}\leftrightarrow x(t)$,$\bm{b}\leftrightarrow f(t)$ と読めば,まったく同じ形である.
違いは1点だけ.ベクトル $\bm{x}$ の成分は $x_1,\dots,x_N$ という離散的な添字で並んでいるが,関数 $x(t)$ の「成分」は $t$ という連続的な添字で並んでいる.だから:
- 添字についての和 $\sum_j$ は,$t'$ についての積分 $\int\dd t'$ になる
- Kronecker のデルタ $\delta_{ij}$ は,Dirac のデルタ関数 $\delta(t-t')$ になる
- 行列 $A_{ij}$ は,2変数の関数(積分核)$L(t,t')$ になる
この辞書に従って式 \eqref{eq:2-linear-sol} と \eqref{eq:2-inverse-def} を翻訳したものが,Green関数である.
| 線形代数(有限次元) | 線形微分方程式(無限次元) | |
|---|---|---|
| 未知量 | ベクトル $\bm{x}$,成分 $x_i$ | 関数 $x$,値 $x(t)$ |
| 添字 | $i = 1,2,\dots,N$(離散) | $t \in (-\infty,\infty)$(連続) |
| 右辺 | ベクトル $\bm{b}$,成分 $b_j$ | 外力 $f(t')$ |
| 線形写像 | 行列 $A$,成分 $A_{ij}$ | 演算子 $\hat{L}=m\partial_t^2+\gamma\partial_t+k$ |
| 作用のさせ方 | $\sum_j A_{ij}x_j$ | $\int\dd t'\,L(t,t')\,x(t')$ |
| 単位元 | Kroneckerデルタ $\delta_{ij}$ | Diracデルタ $\delta(t-t')$ |
| 逆 | 逆行列 $(A^{-1})_{ij}$ | Green関数 $G(t,t')$ |
| 逆を定める式 | $\sum_j A_{ij}(A^{-1})_{jk}=\delta_{ik}$ | $\hat{L}_t\,G(t,t') = \delta(t-t')$ |
| 解の表式 | $x_i=\sum_j (A^{-1})_{ij}b_j$ | $x(t)=\int\dd t'\,G(t,t')\,f(t')$ |
| 解が一意でない原因 | $A$ の零空間($A\bm{u}=0$) | 斉次解($\hat{L}u=0$)を足せる |
| 一意にする方法 | 解空間を制限する | 境界条件(=因果律)を課す |
これがGreen関数の正体である
表2.1の太字の行を読めば,答えは1行で言える.
Green関数とは,微分演算子 $\hat{L}$ の逆行列 $\hat{L}^{-1}$ の「成分」である.
逆行列の $(i,j)$ 成分が $(A^{-1})_{ij}$ であるのと同じ意味で,$\hat{L}^{-1}$ の「$(t,t')$ 成分」が $G(t,t')$ なのである.掛け算の和 $\sum_j$ が積分 $\int\dd t'$ になっているだけで,やっていることは何も変わらない.
だから,Green関数を求めるという作業は,逆行列を求める作業だと思ってよい.そして逆行列がそうであるように,一度求めてしまえば右辺が何であっても使い回せる.
2.2.3 本当に行列になるのか —— 時間を離散化してみる
「無限次元の行列」というのは比喩ではない.時間を細かく刻んでしまえば,$\hat{L}$ は文字どおり行列になる.
導出:$\hat{L}$ を三重対角行列にする
時間を幅 $h$ で刻み,$t_i = ih$,$x_i \equiv x(t_i)$,$f_i\equiv f(t_i)$ と書く.微分を差分に置き換える:
$$ \dot{x}(t_i) \simeq \frac{x_{i+1}-x_{i-1}}{2h}, \qquad \ddot{x}(t_i) \simeq \frac{x_{i+1}-2x_i+x_{i-1}}{h^2} $$これを $m\ddot x+\gamma\dot x+kx=f$ に代入して $x_{i-1}, x_i, x_{i+1}$ で整理すると
$$ \underbrace{\left(\frac{m}{h^2}-\frac{\gamma}{2h}\right)}_{\textstyle L_{i,i-1}} x_{i-1} + \underbrace{\left(k-\frac{2m}{h^2}\right)}_{\textstyle L_{i,i}} x_i + \underbrace{\left(\frac{m}{h^2}+\frac{\gamma}{2h}\right)}_{\textstyle L_{i,i+1}} x_{i+1} = f_i $$すなわち $\sum_j L_{ij}x_j = f_i$ という,正真正銘の連立1次方程式である.$L$ は対角と隣り合う2本だけが埋まった三重対角行列になる.
デルタ関数の離散化にも触れておく.$\int \delta(t-t')g(t')\dd t' = g(t)$ という性質を離散版で書くと $h\sum_j \delta^{(h)}_{ij}g_j = g_i$ だから $\delta^{(h)}_{ij} = \delta_{ij}/h$,つまり $\delta(t-t') \leftrightarrow \delta_{ij}/h$ である.同様に $\int\dd t' \leftrightarrow h\sum_j$.したがって
$$ \hat{L}G=\delta \ \leftrightarrow\ \sum_j L_{ij}G_{jk} = \frac{\delta_{ik}}{h} \quad\Longrightarrow\quad G_{jk} = \frac{(L^{-1})_{jk}}{h} $$となり,これを解の表式に入れると
$$ x_i = h\sum_k G_{ik}f_k = \sum_k (L^{-1})_{ik}f_k $$で,確かに式 \eqref{eq:2-linear-sol} に一致する.∎ 因子 $h$ は測度の分だけであり,本質は「$G$ = $\hat{L}^{-1}$」である.
因果律=逆行列が下三角になること
この離散化には,もう一つ面白い読み方がある.2.4節で課す因果律 $G(t-t')=0\ (t<t')$ を離散版で書くと
$$ G_{ik} = 0 \quad (i < k) $$すなわち,因果的な初期条件を境界の行として課したとき$L^{-1}$ が下三角行列になるということである.このとき $x_i=\sum_{k\le i}(L^{-1})_{ik}f_k$ は過去の $f$ だけで決まる.そしてこれは,$L\bm{x}=\bm{f}$ を $i$ の小さいほうから順に解いていく「前進代入」——時間発展を数値的に前から順に解いていく操作そのもの——と対応している.
「過去から未来へ順に解く」という当たり前の手続きが,行列の言葉では「逆行列が下三角」という代数的な性質になり,連続の言葉では「$\chi(\omega)$ が上半面で正則」(第1章1.4節,第4章)という解析的な性質になる.3つは同じことを言っている.
2.2.4 御利益をはっきりさせておく
$G$ を1回求めれば,外力は何でもよい
解の表式
$$ x(t) = \int_{-\infty}^{\infty}\dd t'\, G(t,t')\,f(t') $$において,$G$ は$f$ を一切含まない.$G$ は $m,\gamma,k$ という系の情報だけで決まる.だから:
- 撃力を加えたい → $f=F_0\delta(t)$ を代入して積分(2.7.1項)
- スイッチを入れたい → $f=F_0\theta(t)$ を代入して積分(2.7.2項)
- 正弦波で揺すりたい → $f=F_0\ee^{-\ii\omega t}$ を代入して積分(第3章)
- 地震波のような実測波形を入れたい → 数値積分するだけ
いずれの場合も,解き直しは一切不要である.これが「一度 $G$ を求めておく」ことの御利益である.
そして第1章1.3節を思い出してほしい.そこでは物理的な3つの要請だけから $\delta A(t)=\int\chi(t-t')f(t')\dd t'$ という畳み込みの形を導いた.いま我々は,具体的な運動方程式からまったく同じ形にたどり着いている.第1章の $\chi$ と本章の $G^R$ は,同じものである.
小谷岳生先生のご助言:「微分方程式を解く」とは何をすることか
「微分方程式を解く」と聞いて多くの学生がまず思い浮かべるのは,斉次方程式 $\hat{L}u=0$ を満たす $u$ の全体 —— 線形代数でいえば $\hat{L}$ の零空間 —— を求めることである.しかし,線形応答で本当に必要なのはそちらではない.必要なのは,右辺のソース項 $f(t)$ が何であっても式 \eqref{eq:2-Lx-f} の解を一挙に与えてくれる仕組みのほうであり,それを与えるのがインパルス応答,すなわち $\hat{L}G(t-t')=\delta(t-t')$ を一度だけ解いておくことである(係数が定数なら $G$ が差 $t-t'$ だけの関数になることは,2.3節で示す).これさえ手にすれば,一般の $f$ に対する解は
$$ x(t) = \int_{-\infty}^{\infty}\dd t'\;G(t-t')\,f(t') $$という重ね合わせで書けてしまい,微分方程式を解く作業は,積分を実行する作業に置き換わる(微分方程式を積分の形に直してしまうこの手口は,第6章で時間発展演算子を扱うときにもそのまま使う).重ね合わせの取り方は一通りではなく,部分積分すれば,単位ステップ応答(2.7.2項のステップ応答で $F_0=1$ としたもの)$S(t)=\int_0^{t}G^R(s)\,\dd s$ を使って $x(t)=\int_{-\infty}^{t}\dd t'\,S(t-t')\,\dot{f}(t')$ とも書ける(遠い過去で $f\to0$ とした) —— デルタ関数で叩いた解を並べるか,階段状に押し続けた解を並べるかの違いにすぎない.そして斉次解 $u$ は,こうして得た解に初期条件を合わせるために足すものであって,応答関数そのものではない.この切り分けを見失わないことが肝心である.
——以上は,QSGW 法の開発者である小谷岳生先生よりいただいたご助言(私信,2026年8月)にもとづく.
2.3 Green関数の定義
定義:Green関数
線形微分演算子 $\hat{L}$ に対して,
を満たす $G(t,t')$ を $\hat{L}$ のGreen関数という.添字 $t$ は「$\hat{L}$ は第1引数 $t$ について微分する」ことを示す.本章の場合は具体的に
$$ \left(m\frac{\partial^2}{\partial t^2} + \gamma\frac{\partial}{\partial t} + k\right)G(t,t') = \delta(t-t') $$である.$t'$ はただのパラメータ(叩いた時刻)であって,微分の対象ではない.
物理的意味:時刻 $t'$ に一発叩いたときの応答
式 \eqref{eq:2-Gdef} を運動方程式として読むと,右辺 $\delta(t-t')$ は「時刻 $t'$ に,力積 $1$ の瞬間的な力を加えた」という外力である($\int\delta(t-t')\dd t=1$ だから力積は $1\ \mathrm{N\,s}$).したがって
$G(t,t')$ = 時刻 $t'$ に単位の撃力で叩いたときの,時刻 $t$ における変位
である.第1章1.3節でいう「インパルス応答」そのものである.
導出:$G$ が $t-t'$ だけの関数になる理由
係数 $m,\gamma,k$ が定数である(時間に依らない)ことから,$G(t,t')$ は $t$ と $t'$ に別々にではなく,差 $t-t'$ だけに依存する.これを丁寧に示す.
ステップ1.任意の定数 $a$ を取り,ずらした関数
$$ \tilde{G}(t,t') \equiv G(t+a,\,t'+a) $$を定義する.この $\tilde{G}$ が式 \eqref{eq:2-Gdef} を満たすことを示す.
ステップ2.$s\equiv t+a$ と置くと $\partial/\partial t = \partial/\partial s$($a$ は定数なので $\dd s/\dd t=1$)だから
$$ \hat{L}_t\tilde{G}(t,t') = \left(m\frac{\partial^2}{\partial s^2}+\gamma\frac{\partial}{\partial s}+k\right)G(s,t'+a) = \left[\hat{L}_s G(s,t'+a)\right] $$ここで $m,\gamma,k$ が定数であることを使った.もし係数が $m(t)$ のように時間に依存していたら,$m(t)$ と $m(s)=m(t+a)$ が違ってしまい,この等式は成り立たない.時間並進不変性が効いているのはまさにこの一点である.
ステップ3.$G$ の定義式 \eqref{eq:2-Gdef} を,第2引数を $t'+a$ として使うと
$$ \hat{L}_s G(s,t'+a) = \delta(s - (t'+a)) = \delta\big((t+a)-(t'+a)\big) = \delta(t-t') $$ステップ4.以上より $\hat{L}_t\tilde{G}(t,t')=\delta(t-t')$.つまり $\tilde{G}$ も $G$ と同じ方程式を満たす.境界条件(2.4節の因果律)も並進で保たれるので,解の一意性から
$$ \tilde{G}(t,t') = G(t,t') \quad\text{すなわち}\quad G(t+a,t'+a) = G(t,t')\quad(\forall a) $$ステップ5.これが任意の $a$ で成り立つのだから,$a=-t'$ と取ってよい:
$$ G(t,t') = G(t-t',\,0) \equiv G(t-t') $$∎ 以後,$G$ は1変数関数として $G(t-t')$,あるいは $\tau\equiv t-t'$ と書いて $G(\tau)$ と書く.定義式は
となる.「時刻 $0$ に叩いたときの応答」を求めればよい,ということである.
小谷岳生先生のご助言:逆行列を求めるのと同じだが,時間並進のぶんだけ易しい
いま示したことを,2.2節の逆行列の言葉に翻訳しておく.一般の逆行列 $(A^{-1})_{ij}$ は添字を2つ持ち,$N\times N$ 個の数を並べなければ書けない.Green関数 $G(t,t')$ も本来は2変数の積分核であって,2.2.3項の離散版でいえば $L^{-1}$ の全成分にあたるものである.ところが係数 $m,\gamma,k$ が定数であれば,離散版の $L_{ij}$ は(初期条件を課す境界の行を除けば)$i-j$ だけで決まり(各対角線に沿って同じ値が並ぶ),因果的な境界条件のもとではその逆もまた $G_{ik}=g_{i-k}$ という形をとる.これが,いま連続版で示した $G(t,t')=G(t-t')$ にほかならない.つまりやっていることは逆行列を求めるのと同じだが,時間並進対称性のおかげで2変数の行列が1変数の関数に縮み,求めるべきものは「時刻 $0$ に叩いたときの応答」ただ1本,式 \eqref{eq:2-Gdef1} だけに減るのである.線形応答理論がこれほど見通しよく展開できるのは,この簡単化に負うところが大きい.
——以上は,QSGW 法の開発者である小谷岳生先生よりいただいたご助言(私信,2026年8月)にもとづく.
次元を確認しておく
式 \eqref{eq:2-Gdef1} の両辺の次元を合わせる.デルタ関数 $\delta(t)$ は $\int\delta(t)\dd t=1$(無次元)だから $[\delta(t)]=[\text{時間}]^{-1}$ である.左辺の一番簡単な項 $kG$ から
$$ [k][G] = \frac{[\text{質量}]}{[\text{時間}]^2}\,[G] = \frac{1}{[\text{時間}]} \quad\Longrightarrow\quad [G] = \frac{[\text{時間}]}{[\text{質量}]} $$SI単位なら $\mathrm{s/kg} = \mathrm{m/(N\,s)}$.「単位の力積あたりの変位」という読み方と合っている.解の表式でも確認できる:$[G][f][\dd t'] = \frac{\mathrm{s}}{\mathrm{kg}}\cdot\mathrm{N}\cdot\mathrm{s} = \mathrm{m}$ で,確かに長さになる.
2.4 遅延Green関数と因果律
2.4.1 Green関数は一意ではない
ここで,逆行列の類推が本領を発揮する.表2.1の下から2行目「解が一意でない原因」を見てほしい.
$G_1$ が式 \eqref{eq:2-Gdef1} の解だとする.斉次方程式の解 $u(t)$($\hat{L}u=0$,つまり2.1節で求めた $\ee^{\lambda_\pm t}$ の任意の線形結合)を足した $G_2 = G_1 + u$ もまた
$$ \hat{L}G_2 = \hat{L}G_1 + \hat{L}u = \delta(t) + 0 = \delta(t) $$を満たしてしまう.つまりGreen関数は式 \eqref{eq:2-Gdef1} だけでは決まらない.2階の方程式なので,決めるべき自由度は2つある.
これは線形代数で $A$ が特異($A\bm{u}=0$ となる $\bm{u}\neq0$ がある)なとき $A\bm{x}=\bm{b}$ の解が一意でないのと,まったく同じ事情である.一意にするには,余分な条件を課さねばならない.物理はその条件を与えてくれる —— 因果律である.
2.4.2 遅延Green関数
定義:遅延Green関数と先進Green関数
式 \eqref{eq:2-Gdef1} の解のうち,
を満たすものを遅延Green関数(retarded Green's function)と呼ぶ.上付きの $R$ は retarded の頭文字である.
対照的に $G^A(t)=0\ (t>0)$ を満たすものを先進Green関数(advanced,$A$)と呼ぶ.こちらは「叩く前に動き,叩いた瞬間に止まる」という解であり,数学的には正当だが,物理的には採用されない.
物理的意味:叩く前に動き出さない
条件 \eqref{eq:2-retarded} が言っているのは,ただ一つ,「$t=0$ に叩くまでは,おもりは静止したままである」ということである.当たり前すぎて拍子抜けするかもしれないが,これが第1章で「物理法則」と位置づけた因果律の,いちばん素朴な現れである.
第1章1.4節で見たとおり,この条件は振動数表示では「$G(\omega)$ が複素 $\omega$ 平面の上半面で正則」という性質になる.2.5節でその極を実際に求め,確かに両方とも下半面にあることを確かめる.そして第4章では,この同じ条件からKramers–Kronig関係が出てくる.「叩く前に動かない」という一行が,複素解析を経由して,実験で検証できる関係式に化けるのである.
なお第7章の量子的な遅延応答関数 $\chi^R_{AB}(t-t')=-\frac{\ii}{\hbar}\theta(t-t')\braket{[\hat{A}_H(t),\hat{B}_H(t')]}$ に $\theta(t-t')$ が掛かっているのも,まったく同じ理由である.あの $\theta$ は,本章の条件 \eqref{eq:2-retarded} と同じものである.
導出:因果律を課すとGreen関数は一意に決まる
$G_1^R$ と $G_2^R$ がともに式 \eqref{eq:2-Gdef1} と条件 \eqref{eq:2-retarded} を満たすとする.差 $D(t)\equiv G_1^R(t)-G_2^R(t)$ を考えると
$$ \hat{L}D = \delta(t)-\delta(t) = 0 $$すなわち $D$ は斉次方程式の解である.一方,$t<0$ ではどちらもゼロだから $D(t)=0\ (t<0)$ である.
ここで,斉次方程式の解 $D$ は連続で,導関数も連続である($\hat{L}D=0$ の右辺に特異項がないので,$\ddot{D}=-2\Gamma\dot{D}-\omega_0^2D$ が有界,したがって $\dot D$ も $D$ も連続).$t\to 0^-$ から近づけば $D(0)=0$, $\dot{D}(0)=0$ である.
2階の常微分方程式は,ある時刻での値と1階微分を与えれば解が一意に決まる.$D(0)=\dot{D}(0)=0$ から $D(t)\equiv 0$.ゆえに $G_1^R = G_2^R$.∎
斉次解を足す自由度が2つ,因果律が課す条件も $\{G(0^-)=0,\ \dot{G}(0^-)=0\}$ の2つ.ちょうど釣り合っているのである.
2.5 $G^R(t)$ を2通りの方法で求める
いよいよ計算に入る.同じ関数を,まったく違う2つの道筋で求める.片方は微分方程式の言葉(実時間・接続条件),もう片方はFourier変換の言葉(振動数・複素平面の極)である.2つが一致することを確かめるのが本節の目的である.実時間の直観と振動数表示の技術が,同じ物を見ていると納得できれば,第III部の量子論で迷子になりにくい.
2.5.1 方法(a):接続条件を使う直接法
導出(a-1):$t\neq 0$ での形
$t\neq 0$ ではデルタ関数はゼロだから,式 \eqref{eq:2-Gdef1} は斉次方程式 $\hat{L}G^R=0$ になる.したがって:
- $t<0$:因果律より $G^R(t)=0$.
- $t>0$:2.1節の一般解が使える.弱減衰($\Gamma<\omega_0$)を仮定して $$ G^R(t) = \ee^{-\Gamma t}\left(A\cos\omega_1 t + B\sin\omega_1 t\right) \qquad (t>0) $$
未定の定数は $A$ と $B$ の2つ.これを決めるのが,$t=0$ における接続条件である.
導出(a-2):$t=0$ での接続条件 —— $G$ は連続,$\dot{G}$ は $1/m$ 跳ぶ
ステップ1:$G^R$ は $t=0$ で連続である.
背理法ふうに考える.もし $G^R$ が $t=0$ で高さ $a$ だけ跳ぶとすると,$G^R = a\theta(t) + (\text{連続な部分})$ と書ける.$\theta$ の微分はデルタ関数だから
$$ \dot{G}^R = a\,\delta(t) + \cdots, \qquad \ddot{G}^R = a\,\delta'(t) + \cdots $$となり,$\hat{L}G^R$ の中に $m\,a\,\delta'(t)$ という項が現れる.ところが右辺 $\delta(t)$ には $\delta'$ は含まれず,他のどの項も $\delta'$ を出さない($\gamma\dot G$ が出すのは $\delta$ まで,$kG$ が出すのは $\theta$ まで).したがって $a=0$,すなわち $G^R$ は連続でなければならない.
物理的には「瞬間的な力で位置は跳ばない」ということである.位置が不連続なら速度が無限大になってしまう.
ステップ2:$\dot{G}^R$ の跳びを求める.
式 \eqref{eq:2-Gdef1} の両辺を,$t=-\epsilon$ から $t=+\epsilon$ まで積分する($\epsilon>0$ は微小).
$$ \int_{-\epsilon}^{+\epsilon}\left(m\ddot{G}^R + \gamma\dot{G}^R + kG^R\right)\dd t = \int_{-\epsilon}^{+\epsilon}\delta(t)\,\dd t = 1 $$左辺を1項ずつ処理する.第1項と第2項は微積分学の基本定理で直ちに積分できる:
$$ m\int_{-\epsilon}^{+\epsilon}\ddot{G}^R\dd t = m\left[\dot{G}^R\right]_{-\epsilon}^{+\epsilon} = m\left(\dot{G}^R(\epsilon)-\dot{G}^R(-\epsilon)\right) $$ $$ \gamma\int_{-\epsilon}^{+\epsilon}\dot{G}^R\dd t = \gamma\left[G^R\right]_{-\epsilon}^{+\epsilon} = \gamma\left(G^R(\epsilon)-G^R(-\epsilon)\right) $$第3項は,$G^R$ が有界なので,積分区間の幅 $2\epsilon$ とともにゼロになる:
$$ \abs{k\int_{-\epsilon}^{+\epsilon}G^R\dd t} \le k\cdot 2\epsilon\cdot\max_{\abs{t}\le\epsilon}\abs{G^R} \xrightarrow{\ \epsilon\to0^+\ } 0 $$ステップ1より $G^R$ は連続なので,$\epsilon\to0^+$ で第2項も $\gamma(G^R(0^+)-G^R(0^-))=0$ となって消える.残るのは第1項だけ:
∎ これが接続条件である.位置は連続,速度は $1/m$ だけ不連続に跳ぶ.
$\dot{G}(0^+)=1/m$ は運動量保存そのもの
因果律より $G^R(0^-)=\dot{G}^R(0^-)=0$ だから,式 \eqref{eq:2-jump} は
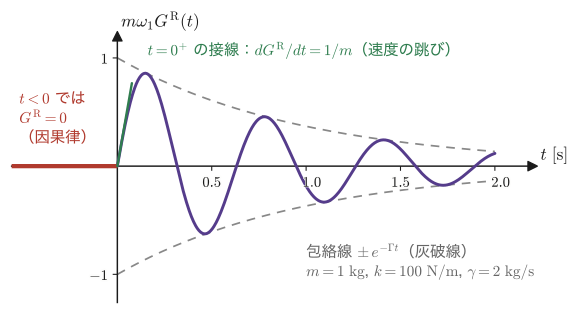
$$ G^R(0^+)=0,\qquad \dot{G}^R(0^+)=\frac{1}{m} $$となる.この第2式の意味を考えよう.力積 $J=\int F\dd t$ を受けた質点の運動量変化は $\Delta p = J$,すなわち $m\Delta v = J$ である.いまの場合 $J=1$(デルタ関数の面積)だから $\Delta v = 1/m$.接続条件は,力積と運動量変化の関係を書き直したものにすぎない.難しいことは何も起きていない.
言い換えれば,遅延Green関数を求める問題は「静止した振動子に初速度 $1/m$ を与えて,その後の自由な減衰振動を追う」問題と同じである.
導出(a-3):定数 $A$, $B$ を決める
$t>0$ の形 $G^R(t)=\ee^{-\Gamma t}(A\cos\omega_1 t + B\sin\omega_1 t)$ に,$G^R(0^+)=0$ と $\dot{G}^R(0^+)=1/m$ を課す.
第1条件.$t\to0^+$ とすると $\ee^0=1,\cos0=1,\sin0=0$ だから
$$ G^R(0^+) = A = 0 $$よって $G^R(t)=B\ee^{-\Gamma t}\sin\omega_1 t$($t>0$).
第2条件.これを微分する.
$$ \dot{G}^R(t) = B\left[-\Gamma\ee^{-\Gamma t}\sin\omega_1 t + \omega_1\ee^{-\Gamma t}\cos\omega_1 t\right] = B\ee^{-\Gamma t}\left(\omega_1\cos\omega_1 t - \Gamma\sin\omega_1 t\right) $$$t\to 0^+$ とすると
$$ \dot{G}^R(0^+) = B\omega_1 = \frac{1}{m} \quad\Longrightarrow\quad B = \frac{1}{m\omega_1} $$したがって,$t<0$ でゼロであることを階段関数 $\theta(t)$ で書き込んで
∎ これが本章の主結果である.$\omega_1=\sqrt{k/m-\gamma^2/4m^2}$,$\Gamma=\gamma/2m$ である.
2.5.2 方法(b):Fourier変換を使う
同じ答えを,まったく違う道で出す.Fourier変換の御利益は,微分が掛け算に変わり,微分方程式がただの代数方程式(割り算)になることである.
本書のFourier変換の規約(第1章1.4節と同じ)
$$ g(\omega) = \int_{-\infty}^{\infty}\dd t\; g(t)\,\ee^{\ii\omega t}, \qquad g(t) = \int_{-\infty}^{\infty}\frac{\dd\omega}{2\pi}\; g(\omega)\,\ee^{-\ii\omega t} $$とくに $\delta(t)$ については,そのFourier変換が $\int\delta(t)\ee^{\ii\omega t}\dd t = 1$ であるから,逆変換の形で
$$ \begin{equation} \delta(t) = \int_{-\infty}^{\infty}\frac{\dd\omega}{2\pi}\,\ee^{-\ii\omega t} \label{eq:2-delta-rep} \end{equation} $$という重要な表示が得られる.以下でこれを使う.
導出(b-1):$G(\omega)$ を求める
ステップ1:$G(t)$ を逆変換の形で書く.
$$ G(t) = \int_{-\infty}^{\infty}\frac{\dd\omega}{2\pi}\,G(\omega)\,\ee^{-\ii\omega t} $$ステップ2:微分を実行する.$t$ で微分すると,被積分関数のうち $\ee^{-\ii\omega t}$ だけが $t$ を含むから
$$ \frac{\dd}{\dd t}\ee^{-\ii\omega t} = -\ii\omega\,\ee^{-\ii\omega t}, \qquad \frac{\dd^2}{\dd t^2}\ee^{-\ii\omega t} = (-\ii\omega)^2\ee^{-\ii\omega t} = -\omega^2\,\ee^{-\ii\omega t} $$符号を間違えやすいので念を押すと,$(-\ii\omega)^2 = \ii^2\omega^2 = -\omega^2$ である.したがって
$$ \hat{L}G(t) = \int\frac{\dd\omega}{2\pi}\Big[\,m(-\omega^2) + \gamma(-\ii\omega) + k\,\Big]G(\omega)\,\ee^{-\ii\omega t} $$ステップ3:右辺も同じ形にそろえる.式 \eqref{eq:2-delta-rep} を使って
$$ \delta(t) = \int\frac{\dd\omega}{2\pi}\,1\cdot\ee^{-\ii\omega t} $$ステップ4:比較する.$\hat{L}G=\delta$ より
$$ \int\frac{\dd\omega}{2\pi}\Big[\big(-m\omega^2-\ii\gamma\omega+k\big)G(\omega) - 1\Big]\ee^{-\ii\omega t} = 0 $$これがすべての $t$ について成り立つのだから,Fourier変換の一意性より角括弧の中がすべての $\omega$ でゼロでなければならない.よって
∎ 微分方程式が,割り算1回になってしまった.
符号の流儀に注意 —— $-\ii\gamma\omega$ か $+\ii\gamma\omega$ か
文献によっては $\chi(\omega)=\left[m(\omega_0^2-\omega^2)+\ii\gamma\omega\right]^{-1}$ と書いてある.これは外力を $\ee^{+\ii\omega t}$ と置く流儀(工学の交流回路でよく使う $\ee^{\ii\omega t}$ 規約)に対応する.本書の規約では単色外力が $\ee^{-\ii\omega t}$ なので,虚部の符号が逆になる.
両者は互いに複素共役であり,$\omega\to-\omega$ の置き換えで移り合う.物理的な内容(共鳴位置,線幅,吸収の大きさ)は当然変わらないが,$\mathrm{Im}\,G$ の符号だけは規約に依存するので,他書と見比べるときは必ず変換規約を確認すること.本書では第1章から第13章まで一貫して $\ee^{-\ii\omega t}$ 規約を使う.
覚え方:本書の規約では,遅延Green関数の極は必ず下半面にある.これが確認できれば符号は合っている.
導出(b-2):極の位置を求める
式 \eqref{eq:2-Gomega} の分母がゼロになる $\omega$ が極である.
$$ -m\omega^2-\ii\gamma\omega+k = 0 \quad\Longleftrightarrow\quad m\omega^2 + \ii\gamma\omega - k = 0 $$解の公式を(複素数のまま)使う.
$$ \omega = \frac{-\ii\gamma \pm \sqrt{(\ii\gamma)^2 + 4mk}}{2m} = \frac{-\ii\gamma \pm \sqrt{4mk-\gamma^2}}{2m} $$根号の中は,弱減衰なら正である.実際
$$ \frac{\sqrt{4mk-\gamma^2}}{2m} = \sqrt{\frac{k}{m}-\frac{\gamma^2}{4m^2}} = \sqrt{\omega_0^2-\Gamma^2} = \omega_1 $$であるから
∎ 極は2つあり,どちらも虚部が $-\Gamma < 0$,すなわち下半面にある.因果律と整合している(第1章1.4節).
極の実部=振動数,虚部=減衰率.そして $\omega=\ii\lambda$
式 \eqref{eq:2-poles} を式 \eqref{eq:2-lambda} と見比べてほしい.特性方程式の根は $\lambda_\pm=-\Gamma\pm\ii\omega_1$ であった.両者は
$$ \omega_\pm = \ii\lambda_\mp $$という単純な関係で結ばれている.理由は明快で,$\ee^{\lambda t}$ と $\ee^{-\ii\omega t}$ が同じ関数であるためには $\lambda=-\ii\omega$,つまり $\omega=\ii\lambda$ でなければならないからである.
2.1節の特性方程式と,Fourier表示での極は,同じ情報の違う書き方にすぎない.実部 $\pm\omega_1$ が「どの振動数で揺れるか」,虚部 $-\Gamma$ が「どれだけ速く減衰するか」を表す.減衰が小さい($\Gamma\to0$)ほど極は実軸に近づき,応答は鋭い共鳴を示す(第3章).
この「極の位置=励起の振動数と寿命」という読み方は,そっくりそのまま量子多体系に持ち越される.第8章のLehmann表示では極が励起エネルギー $E_n-E_0$ を,第11章ではプラズモンの分散とLandau減衰を与える.本章の $\pm\omega_1-\ii\Gamma$ は,その最も簡単な実例である.
導出(b-3):逆変換 —— 結果を先取りする
あとは逆Fourier変換
$$ G^R(t) = \int_{-\infty}^{\infty}\frac{\dd\omega}{2\pi}\;\frac{\ee^{-\ii\omega t}}{-m\omega^2-\ii\gamma\omega+k} $$を実行すればよい.この積分は実軸上に特異点をもたないので普通の広義積分として意味をもつが,実際に計算するには複素積分(留数定理)が要る.詳細は第5章で扱うので,ここでは筋道と結果だけ示す.
ステップ1:分母を因数分解する.極 $\omega_\pm$ を使って
$$ -m\omega^2-\ii\gamma\omega+k = -m\left(\omega^2 + \ii\frac{\gamma}{m}\omega - \frac{k}{m}\right) = -m(\omega-\omega_+)(\omega-\omega_-) $$と書ける.確認しておく.$\omega_++\omega_-=-2\ii\Gamma=-\ii\gamma/m$ なので展開したときの1次の係数は $-(\omega_++\omega_-)=+\ii\gamma/m$ で合っている.定数項は $\omega_+\omega_-=(\omega_1-\ii\Gamma)(-\omega_1-\ii\Gamma)=-(\omega_1^2+\Gamma^2)=-\omega_0^2=-k/m$ で,これも合っている.よって
$$ G(\omega) = \frac{-1}{m(\omega-\omega_+)(\omega-\omega_-)} $$ステップ2:$t<0$ の場合.$\omega=\mathrm{Re}\,\omega+\ii\,\mathrm{Im}\,\omega$ と書くと $\abs{\ee^{-\ii\omega t}}=\ee^{(\mathrm{Im}\,\omega)t}$ である.$t<0$ ではこれは $\mathrm{Im}\,\omega>0$ で減衰するので,積分路を上半面に閉じてよい(Jordan の補題,第5章).上半面に極はないから,Cauchy の積分定理より積分はゼロ.したがって $G^R(t)=0\ (t<0)$ ——因果律が自動的に出てくる.
ステップ3:$t>0$ の場合.今度は下半面に閉じる.時計回りなので符号が反転して $\oint = -2\pi\ii\sum\Res$ である.
$$ \Res_{\omega=\omega_+}\left[\frac{-\ee^{-\ii\omega t}}{m(\omega-\omega_+)(\omega-\omega_-)}\right] = \frac{-\ee^{-\ii\omega_+t}}{m(\omega_+-\omega_-)} = \frac{-\ee^{-\ii\omega_+t}}{2m\omega_1} $$ $$ \Res_{\omega=\omega_-}\left[\cdots\right] = \frac{-\ee^{-\ii\omega_-t}}{m(\omega_--\omega_+)} = \frac{+\ee^{-\ii\omega_-t}}{2m\omega_1} $$ここで $\omega_+-\omega_-=2\omega_1$ を使った.和を取ると
$$ \sum\Res = \frac{1}{2m\omega_1}\left(\ee^{-\ii\omega_- t}-\ee^{-\ii\omega_+ t}\right) $$ステップ4:指数を展開する.$\omega_\pm=\pm\omega_1-\ii\Gamma$ だから
$$ \ee^{-\ii\omega_\pm t} = \ee^{-\ii(\pm\omega_1-\ii\Gamma)t} = \ee^{\mp\ii\omega_1 t}\,\ee^{-\Gamma t} $$($-\ii\cdot(-\ii\Gamma)t = \ii^2\Gamma t=-\Gamma t$ に注意).よって
$$ \sum\Res = \frac{\ee^{-\Gamma t}}{2m\omega_1}\left(\ee^{\ii\omega_1 t}-\ee^{-\ii\omega_1 t}\right) = \frac{\ee^{-\Gamma t}}{2m\omega_1}\cdot 2\ii\sin\omega_1 t = \frac{\ii\,\ee^{-\Gamma t}\sin\omega_1 t}{m\omega_1} $$ステップ5:まとめる.$G^R(t)=\frac{1}{2\pi}\times(-2\pi\ii)\sum\Res$ だから
$$ G^R(t) = -\ii\cdot\frac{\ii\,\ee^{-\Gamma t}\sin\omega_1 t}{m\omega_1} = \frac{1}{m\omega_1}\ee^{-\Gamma t}\sin\omega_1 t \qquad (t>0) $$∎ $-\ii\cdot\ii = -\ii^2 = +1$ である.
2つの方法は一致する
方法(a)(実時間・接続条件)で得た式 \eqref{eq:2-GR} と,方法(b)(Fourier・留数)で得た結果は
$$ G^R(t) = \frac{1}{m\omega_1}\,\ee^{-\gamma t/(2m)}\,\sin(\omega_1 t)\,\theta(t) $$で完全に一致する.しかも方法(b)では,$\theta(t)$ を手で入れる必要すらなかった —— 「極が下半面にある」という事実だけから自動的に出てきた.
ここが本章のいちばん大事な所である.実時間で「叩く前は静止」と言うことと,振動数表示で「極が下半面にある」と言うことは,同じ物理の2つの言い方である.第III部で量子的な $\chi^R(\omega)$ を扱うとき,我々は後者の言い方ばかり使うことになる.そのとき,いつでも本章の $\pm\omega_1-\ii\Gamma$ に立ち返れば意味を見失わずに済む.
2.6 検算 —— 極限を取ってみる
公式を得たら極限を取って確かめるのが鉄則である.式 \eqref{eq:2-GR} について,既知の答えが分かっている極限を3つ調べる.
2.6.1 $\gamma\to0$:単振動に戻るか
検算1:摩擦を消す
$\gamma\to0$ では $\Gamma=\gamma/2m\to0$,$\omega_1=\sqrt{\omega_0^2-\Gamma^2}\to\omega_0$ である.式 \eqref{eq:2-GR} は
$$ G^R(t) \longrightarrow \frac{\sin\omega_0 t}{m\omega_0}\,\theta(t) $$となる.これが正しいことを直接確かめる.摩擦のない場合の定義式は $m\ddot{G}+kG=\delta(t)$ で,接続条件は $G(0^+)=0,\ \dot{G}(0^+)=1/m$.$t>0$ の一般解は $A\cos\omega_0t+B\sin\omega_0t$ だから,$A=0$ かつ $B\omega_0=1/m$,すなわち $B=1/(m\omega_0)$ で一致する.
物理的にも明らかである.静止した単振動子を力積 $1$ で叩くと初速度 $v_0=1/m$ を得て,その後 $x(t)=(v_0/\omega_0)\sin\omega_0t$ で永久に振動し続ける.減衰因子がないので,記憶は永遠に残る.∎
2.6.2 $\omega_0\to0$:自由粒子になるか
検算2:バネを外す(かつ摩擦もない)
$k\to0$ かつ $\gamma\to0$ とすると,方程式は $m\ddot{x}=f$,すなわち自由粒子のNewton方程式になる.前項の結果で $\omega_0\to0$ とすると
$$ \frac{\sin\omega_0 t}{m\omega_0} = \frac{1}{m}\cdot\frac{\sin\omega_0 t}{\omega_0} \xrightarrow{\ \omega_0\to0\ } \frac{t}{m} $$($\lim_{u\to0}\sin(u)/u=1$ を $u=\omega_0t$ に使った).したがって
$$ G^R(t) = \frac{t}{m}\,\theta(t) $$直接確認しよう.静止した質量 $m$ の粒子を力積 $1$ で叩くと速度 $1/m$ を得て,その後は等速直線運動 $x=t/m$ になる.バネがないので,いつまでも戻ってこない.∎
これは2.1.5項で述べた「$\sin(\omega_1t)/\omega_1$ の形に書いておけばよい」の実例でもある.
2.6.3 $k\to0$(摩擦は残す):減衰する自由粒子
検算3:終端変位に落ち着く運動
$k\to0$ すなわち $\omega_0\to0$ で $\gamma$ は残す場合.このとき $\omega_1=\sqrt{\omega_0^2-\Gamma^2}\to\sqrt{-\Gamma^2}=\ii\Gamma$ で純虚数になる(過減衰の極限).2.1.5項の処方に従って $\sin(\omega_1t)/\omega_1 \to \sinh(\Gamma t)/\Gamma$ と読み替えると
$$ G^R(t) = \frac{\ee^{-\Gamma t}\sinh\Gamma t}{m\Gamma}\theta(t) = \frac{\ee^{-\Gamma t}}{m\Gamma}\cdot\frac{\ee^{\Gamma t}-\ee^{-\Gamma t}}{2}\theta(t) = \frac{1-\ee^{-2\Gamma t}}{2m\Gamma}\theta(t) $$$2m\Gamma=\gamma$,$2\Gamma=\gamma/m$ を使うと
$$ G^R(t) = \frac{1}{\gamma}\left(1-\ee^{-\gamma t/m}\right)\theta(t) $$直接確認.$m\ddot x+\gamma\dot x=\delta(t)$.撃力で $v(0^+)=1/m$ を得たあとは $m\dot v=-\gamma v$ だから $v(t)=\frac{1}{m}\ee^{-\gamma t/m}$.これを積分して
$$ x(t) = \int_0^t v(t')\,\dd t' = \frac{1}{m}\cdot\frac{m}{\gamma}\left(1-\ee^{-\gamma t/m}\right) = \frac{1}{\gamma}\left(1-\ee^{-\gamma t/m}\right) $$∎ 確かに一致する.$t\to\infty$ で $G^R\to1/\gamma$ に落ち着く.摩擦で運動量を失いきったあと,バネがないのでその場に留まるのである.「叩かれて動いた距離」が $1/\gamma$ で有限にとどまるという,直観に合う結果である.
2.6.4 数値で実感する
| 量 | 式 | 数値 |
|---|---|---|
| 固有角振動数 | $\omega_0=\sqrt{k/m}$ | $10.00\ \mathrm{rad/s}$($1.59\ \mathrm{Hz}$) |
| 減衰率 | $\Gamma=\gamma/2m$ | $1.00\ \mathrm{s^{-1}}$ |
| 減衰振動数 | $\omega_1=\sqrt{\omega_0^2-\Gamma^2}$ | $9.950\ \mathrm{rad/s}$($\omega_0$ より $0.50\ \%$ 小さい) |
| Q値 | $Q=\omega_0/2\Gamma = m\omega_0/\gamma$ | $5.0$ |
| 記憶の続く時間 | $1/\Gamma = 2m/\gamma$ | $1.00\ \mathrm{s}$ |
| 振動の周期 | $T=2\pi/\omega_1$ | $0.632\ \mathrm{s}$($1/\Gamma$ の間に約1.6回振動) |
| Green関数の振幅 | $1/(m\omega_1)$ | $0.1005\ \mathrm{m/(N\,s)}$ |
| $F_0=1\ \mathrm{N\,s}$ の撃力での最大変位 | $\max_t F_0G^R(t)$ | $8.6\ \mathrm{cm}$($t=0.148\ \mathrm{s}$) |
$Q=5$ というのはかなり減衰の強い振動子で,包絡線が $1/\ee$ に落ちるまでに 1.6 回しか振動しない.参考までに,音叉は $Q\sim10^3$,水晶振動子は $Q\sim10^5$,重力波検出器の試験質量の懸架系は $Q\sim10^8$ にも達する.$Q$ が大きいほど極 $\pm\omega_1-\ii\Gamma$ は実軸に近づき,第3章で見る共鳴曲線は鋭くなる.
2.7 使ってみる —— 撃力とステップ入力
ようやく本題である.$G^R$ が手に入ったので,あとは
に外力を代入して積分するだけである.方程式を解き直す必要は二度とない.
2.7.1 撃力 $f(t)=F_0\delta(t)$
計算:デルタ関数はそのまま抜き出せる
式 \eqref{eq:2-solution} に代入する.
$$ x(t) = \int_{-\infty}^{\infty}\dd t'\;G^R(t-t')\,F_0\delta(t') = F_0\,G^R(t-0) = F_0\,G^R(t) $$デルタ関数の性質 $\int g(t')\delta(t')\dd t' = g(0)$ を使っただけである.したがって
∎ 当然といえば当然で,Green関数の定義そのものである.
2.1節の答えと突き合わせる
これは正しいだろうか.2.1節の一般解 \eqref{eq:2-general-weak} で,初期条件を「静止した振動子が力積 $F_0$ を受けた直後」に取ってみる.力積と運動量の関係から $x_0=0$, $v_0=F_0/m$ である.代入すると
$$ x(t) = \ee^{-\Gamma t}\left[0\cdot\cos\omega_1 t + \frac{F_0/m + \Gamma\cdot 0}{\omega_1}\sin\omega_1 t\right] = \frac{F_0}{m\omega_1}\ee^{-\Gamma t}\sin\omega_1 t $$式 \eqref{eq:2-impulse-response} と完全に一致する.Green関数法は素朴な解法と同じ答えを出す.当たり前だが,確かめておく価値はある.
表2.2の数値で言えば,$F_0=1\ \mathrm{N\,s}$($1\ \mathrm{kg}$ のおもりを $1\ \mathrm{m/s}$ にする力積)の撃力で,最大 $8.6\ \mathrm{cm}$ 振れて,約1秒で振幅が $1/\ee$ に落ちる.
2.7.2 ステップ入力 $f(t)=F_0\theta(t)$
時刻 $0$ に一定の力 $F_0$ をかけ始めて,そのままかけ続ける.制御工学でいうステップ応答である.積分を全部実行する.
計算:ステップ応答(全ステップ)
ステップ1:積分範囲を整理する.式 \eqref{eq:2-solution} に $f(t')=F_0\theta(t')$ を代入すると
$$ x(t) = F_0\int_{-\infty}^{\infty}\dd t'\;G^R(t-t')\,\theta(t') $$$\theta(t')$ は $t'>0$ でのみ $1$,$G^R(t-t')$ は $t-t'>0$ すなわち $t'<t$ でのみゼロでない.両方が満たされるのは $0<t'<t$ だから($t>0$ とする)
$$ x(t) = F_0\int_{0}^{t}\dd t'\;G^R(t-t') $$ステップ2:変数変換.$s\equiv t-t'$ と置くと $\dd t'=-\dd s$,$t'=0\Rightarrow s=t$,$t'=t\Rightarrow s=0$ だから
$$ x(t) = F_0\int_{t}^{0}(-\dd s)\,G^R(s) = F_0\int_{0}^{t}\dd s\;G^R(s) $$「ステップ応答はインパルス応答の積分である」という,制御工学でおなじみの関係が出た.
ステップ3:積分を実行する.$G^R(s)=\frac{1}{m\omega_1}\ee^{-\Gamma s}\sin\omega_1 s$ を入れる.三角関数を指数関数に直す($\sin u = \frac{\ee^{\ii u}-\ee^{-\ii u}}{2\ii}$)と
$$ I \equiv \int_0^t \ee^{-\Gamma s}\sin(\omega_1 s)\,\dd s = \frac{1}{2\ii}\left[\int_0^t \ee^{(-\Gamma+\ii\omega_1)s}\dd s - \int_0^t \ee^{(-\Gamma-\ii\omega_1)s}\dd s\right] $$指数の肩に現れた $-\Gamma\pm\ii\omega_1$ は,まさに特性方程式の根 $\lambda_\pm$ である.$\lambda_\pm$ と書くことにすると,$\int_0^t\ee^{\lambda s}\dd s = (\ee^{\lambda t}-1)/\lambda$ だから
$$ I = \frac{1}{2\ii}\left[\frac{\ee^{\lambda_+t}-1}{\lambda_+} - \frac{\ee^{\lambda_-t}-1}{\lambda_-}\right] $$ステップ4:通分する.共通分母 $\lambda_+\lambda_-$ について,解と係数の関係から
$$ \lambda_+\lambda_- = (-\Gamma)^2-(\ii\omega_1)^2 = \Gamma^2+\omega_1^2 = \omega_0^2, \qquad \lambda_+-\lambda_- = 2\ii\omega_1 $$したがって
$$ I = \frac{1}{2\ii}\cdot\frac{\lambda_-\left(\ee^{\lambda_+t}-1\right) - \lambda_+\left(\ee^{\lambda_-t}-1\right)}{\omega_0^2} = \frac{1}{2\ii\,\omega_0^2}\left[\lambda_-\ee^{\lambda_+t}-\lambda_+\ee^{\lambda_-t} + (\lambda_+-\lambda_-)\right] $$ $$ = \frac{1}{2\ii\,\omega_0^2}\left[\lambda_-\ee^{\lambda_+t}-\lambda_+\ee^{\lambda_-t}\right] + \frac{2\ii\omega_1}{2\ii\,\omega_0^2} $$ステップ5:角括弧を実数の形に直す.$\lambda_\pm=-\Gamma\pm\ii\omega_1$, $\ee^{\lambda_\pm t}=\ee^{-\Gamma t}\ee^{\pm\ii\omega_1t}$ を代入する.
$$ \lambda_-\ee^{\lambda_+t}-\lambda_+\ee^{\lambda_-t} = \ee^{-\Gamma t}\left[(-\Gamma-\ii\omega_1)\ee^{\ii\omega_1t} - (-\Gamma+\ii\omega_1)\ee^{-\ii\omega_1t}\right] $$$\Gamma$ の項と $\omega_1$ の項に分けて整理すると
$$ = \ee^{-\Gamma t}\left[-\Gamma\left(\ee^{\ii\omega_1t}-\ee^{-\ii\omega_1t}\right) - \ii\omega_1\left(\ee^{\ii\omega_1t}+\ee^{-\ii\omega_1t}\right)\right] $$Euler の公式 $\ee^{\ii u}-\ee^{-\ii u}=2\ii\sin u$, $\ee^{\ii u}+\ee^{-\ii u}=2\cos u$ を使って
$$ = \ee^{-\Gamma t}\left[-2\ii\Gamma\sin\omega_1t - 2\ii\omega_1\cos\omega_1 t\right] = -2\ii\,\ee^{-\Gamma t}\left[\Gamma\sin\omega_1 t + \omega_1\cos\omega_1 t\right] $$ステップ6:代入して $\ii$ を約す.
$$ I = \frac{-2\ii\,\ee^{-\Gamma t}\left[\Gamma\sin\omega_1t+\omega_1\cos\omega_1t\right]}{2\ii\,\omega_0^2} + \frac{\omega_1}{\omega_0^2} = \frac{\omega_1}{\omega_0^2}\left\{1 - \ee^{-\Gamma t}\left[\cos\omega_1t + \frac{\Gamma}{\omega_1}\sin\omega_1t\right]\right\} $$(最後は $\omega_1$ でくくった).
ステップ7:$x(t)$ に戻す.$x(t)=\frac{F_0}{m\omega_1}I$ だから $\omega_1$ が約分されて
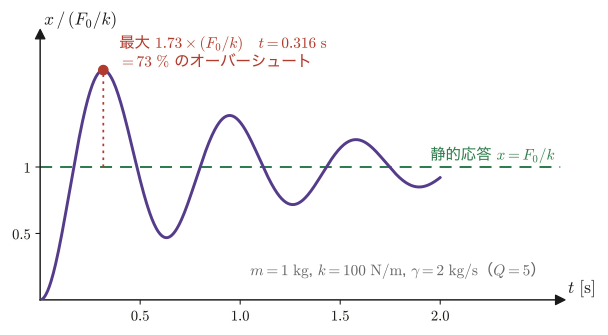
$$ x(t) = \frac{F_0}{m\omega_0^2}\left\{1-\ee^{-\Gamma t}\left[\cos\omega_1t+\frac{\Gamma}{\omega_1}\sin\omega_1t\right]\right\} $$$m\omega_0^2 = m\cdot\frac{k}{m}=k$,$\Gamma=\gamma/2m$ を使って書き直すと
∎
式 \eqref{eq:2-step-response} を4つの角度から検算する
- $t\to0^+$:角括弧は $1-1\cdot(1+0)=0$.$x(0^+)=0$ となる(一定の力では位置は跳ばない).
- 初速度:微分して $t=0$ を代入すると,$\ee^{-\Gamma t}$ の微分から $+\Gamma$,括弧の微分から $-\Gamma$ が出て打ち消し合い,$\dot{x}(0^+)=0$ となる(有限の力では速度も跳ばない.跳ぶのは撃力のときだけである).
- $t\to\infty$:$\ee^{-\Gamma t}\to0$ なので $x\to F_0/k$.これはHooke の法則 $F_0=kx$ そのもの,すなわち静的応答である.第1章1.5.2項の $\chi(\omega=0)=1/k$ に対応する.
- 次元:$[F_0/k]=\mathrm{N}/(\mathrm{N/m})=\mathrm{m}$ で長さになっている.
例題2.1 撃力で与えたエネルギーは,どこへ行くか
静止した振動子に力積 $F_0$ の撃力を加える.$t\to\infty$ までに摩擦で散逸する全エネルギーを求めよ.
解答.撃力直後の状態は $x(0^+)=0$, $\dot{x}(0^+)=F_0/m$ である.このときの力学的エネルギーは,位置エネルギーがゼロで運動エネルギーだけだから
$$ E(0^+) = \frac{1}{2}m\dot{x}(0^+)^2 + \frac{1}{2}kx(0^+)^2 = \frac{1}{2}m\left(\frac{F_0}{m}\right)^2 = \frac{F_0^2}{2m} $$一方,$E(t)=\frac12 m\dot x^2+\frac12 kx^2$ の時間変化を計算すると
$$ \frac{\dd E}{\dd t} = m\dot{x}\ddot{x} + kx\dot{x} = \dot{x}\left(m\ddot{x}+kx\right) = \dot{x}\left(-\gamma\dot{x}\right) = -\gamma\dot{x}^2 \le 0 $$(3番目の等号で運動方程式 $m\ddot x+kx=-\gamma\dot x$ を使った).$t\to\infty$ で $x\to0,\dot x\to0$ なので $E(\infty)=0$.したがって
$$ \int_0^\infty \gamma\dot{x}^2\,\dd t = E(0^+)-E(\infty) = \frac{F_0^2}{2m} $$∎ 与えた運動エネルギーは,最後にはすべて熱になる.興味深いのは,この答えが $\gamma$ に依らないことである.摩擦が小さければゆっくり長く散逸し,大きければ速く散逸するが,総量は同じである.
この「散逸を担うのは $\gamma$ の項である」という構造は,第3章で $\mathrm{Im}\,\chi(\omega)$ が吸収を与えることとして再登場し,第8章では揺動散逸定理の形にまとめられる.
次章への橋渡し
残る代表的な外力は $f(t)=F_0\ee^{-\ii\omega t}$,すなわち一定振動数で揺すり続ける場合である.式 \eqref{eq:2-solution} に入れて $s=t-t'$ と置換すると
$$ x(t)=\int_{-\infty}^{\infty}\dd t'\,G^R(t-t')F_0\ee^{-\ii\omega t'} = F_0\ee^{-\ii\omega t}\int_0^\infty \dd s\,G^R(s)\ee^{\ii\omega s} = G(\omega)\,F_0\ee^{-\ii\omega t} $$となって,Green関数のFourier変換 $G(\omega)$ がそのまま比例係数として現れる.つまり
$$ \chi(\omega) = G(\omega) = \frac{1}{m(\omega_0^2-\omega^2)-\ii\gamma\omega} $$これが第1章1.4節の「Fourier空間では畳み込みが掛け算」$\delta A(\omega)=\chi(\omega)f(\omega)$ に相当する主張であり,第3章の出発点である.第3章では,この $\chi(\omega)$ の実部と虚部を分けて,共鳴・位相の遅れ・エネルギー吸収という物理を読み取る.
2.8 まとめと演習
2.8.1 まとめ
- Green関数は微分演算子の逆行列である.$A\bm{x}=\bm{b}\Rightarrow x_i=\sum_j(A^{-1})_{ij}b_j$ と $\hat{L}x=f\Rightarrow x(t)=\int\dd t'\,G(t-t')f(t')$ は,和が積分に,KroneckerデルタがDiracデルタになっただけの同じ操作である(表2.1).
- 定義は $\hat{L}G(t-t')=\delta(t-t')$.物理的には「時刻 $t'$ に単位の撃力で叩いたときの,時刻 $t$ の変位」である.
- 係数 $m,\gamma,k$ が時間に依らない(時間並進不変性)ことから,$G$ は $t$ と $t'$ の差だけの関数になる.
- $\hat{L}G=\delta$ だけでは $G$ は決まらない(斉次解を足せる).因果律 $G^R(t)=0\ (t<0)$ を課してはじめて一意になる.この2つの条件 $G(0^-)=\dot{G}(0^-)=0$ が,2階方程式の自由度2をちょうど使い切る.
- $t=0$ での接続条件は「$G$ は連続,$\dot{G}$ は $1/m$ だけ跳ぶ」.これは力積 $=$ 運動量変化の言い換えにすぎない.
- 結果は $$ G^R(t) = \frac{1}{m\omega_1}\ee^{-\gamma t/(2m)}\sin(\omega_1 t)\,\theta(t), \qquad \omega_1=\sqrt{\frac{k}{m}-\frac{\gamma^2}{4m^2}} $$ これを実時間の直接法と,Fourier+留数の2通りで求めて一致を確認した.
- 振動数表示では $G(\omega)=\left[-m\omega^2-\ii\gamma\omega+k\right]^{-1}$.極は $\omega_\pm=\pm\omega_1-\ii\Gamma$ で,どちらも下半面にある.これが因果律の振動数表示での顔である.特性方程式の根とは $\omega=\ii\lambda$ で結ばれている.
- 極限で検算:$\gamma\to0$ で単振動 $\sin(\omega_0t)/(m\omega_0)$,さらに $k\to0$ で自由粒子 $t/m$,$\gamma$ を残して $k\to0$ なら $(1-\ee^{-\gamma t/m})/\gamma$.
- 応用:撃力応答は $F_0G^R(t)$ そのもの,ステップ応答は $\frac{F_0}{k}\left[1-\ee^{-\gamma t/(2m)}\left(\cos\omega_1t+\frac{\gamma}{2m\omega_1}\sin\omega_1t\right)\right]$.後者は $t\to\infty$ で静的応答 $F_0/k$ に収束し,途中でオーバーシュートする.
- ここで作った $G^R$・因果律・極の読み方は,第7章の量子的な遅延応答関数 $\chi^R_{AB}$ にそっくり持ち越される.本章の絵が,以後ずっと最後のよりどころになる.
2.8.2 演習問題
演習2.1 1階の方程式のGreen関数(ウォームアップ)
緩和方程式 $\tau_0\dot{x}+x=f(t)$ を考える.$\hat{L}=\tau_0\frac{\dd}{\dd t}+1$ である.
(1) $\hat{L}G^R=\delta(t)$ を $-\epsilon$ から $+\epsilon$ まで積分して,接続条件が $G^R(0^+)-G^R(0^-)=1/\tau_0$ であることを示せ.1階の方程式では値そのものが跳ぶことに注意.
(2) 因果律 $G^R(0^-)=0$ を課し,$t>0$ の斉次解 $\ee^{-t/\tau_0}$ と組み合わせて $G^R(t)$ を求めよ.
(3) Fourier法でも求めよ.すなわち $G(\omega)=\left[1-\ii\omega\tau_0\right]^{-1}$ を導き,第1章1.5.1項のDebye緩和 $\chi(\omega)=\chi_0/(1-\ii\omega\tau_0)$ と同じ形であることを確認せよ.極は上半面にあるか,下半面にあるか.
ヒント:(2) $G^R(t)=\frac{1}{\tau_0}\ee^{-t/\tau_0}\theta(t)$.(3) 極は $\omega=-\ii/\tau_0$ で下半面 —— 因果律と整合する.第1章の $\chi_0=1$ の場合にあたる.
演習2.2 過減衰と臨界減衰のGreen関数
本文は弱減衰($\Gamma<\omega_0$)を仮定していた.残る2つの場合を扱う.
(1) 過減衰($\Gamma>\omega_0$)のとき,$t>0$ の一般解を $\ee^{-\Gamma t}(A\cosh\kappa t+B\sinh\kappa t)$($\kappa=\sqrt{\Gamma^2-\omega_0^2}$)と置き,接続条件 \eqref{eq:2-jump} から $G^R$ を求めよ.
(2) 臨界減衰($\Gamma=\omega_0$)のとき,一般解 $(A+Bt)\ee^{-\Gamma t}$ から同様に $G^R$ を求めよ.
(3) 2.1.5項の処方($\omega_1\to\ii\kappa$ および $\omega_1\to0$)を式 \eqref{eq:2-GR} に適用しても同じ答えが出ることを確かめよ.
(4) $m=1\ \mathrm{kg}$, $k=100\ \mathrm{N/m}$ とし,$\gamma=20\ \mathrm{kg/s}$(臨界)のとき $G^R$ の最大値とそれを与える時刻を求めよ.$\gamma=40\ \mathrm{kg/s}$(過減衰)の場合と比べて,どちらが速く応答が消えるか.
ヒント:(1) $G^R(t)=\frac{1}{m\kappa}\ee^{-\Gamma t}\sinh(\kappa t)\theta(t)$.(2) $G^R(t)=\frac{t}{m}\ee^{-\Gamma t}\theta(t)$.(4) 臨界では $t=1/\Gamma=0.1\ \mathrm{s}$ で $G^R_{\max}=1/(m\Gamma\ee)=3.68\times10^{-2}\ \mathrm{m/(N\,s)}$.過減衰では遅い根 $\Gamma-\kappa=2.68\ \mathrm{s^{-1}}$ が尾を引くので消えるのは遅い.
演習2.3 矩形パルスへの応答 —— 重ね合わせの威力
幅 $T$,高さ $F_0$ の矩形パルス $f(t)=F_0\left[\theta(t)-\theta(t-T)\right]$ を加える.
(1) 式 \eqref{eq:2-step-response} のステップ応答を $x_{\rm step}(t)$ と書くとき,答えが $x(t)=x_{\rm step}(t)-x_{\rm step}(t-T)$ であることを,線形性と時間並進不変性から説明せよ(積分をやり直す必要はない).
(2) $t>T$ における $x(t)$ が,$\ee^{-\Gamma t}$ で減衰する自由振動になることを確かめよ.
(3) $T\ll 1/\omega_0$(きわめて短いパルス)の極限で,答えが力積 $F_0T$ の撃力応答 \eqref{eq:2-impulse-response} に一致することを示せ.
ヒント:(3) $x_{\rm step}(t)-x_{\rm step}(t-T)\simeq T\,\dot{x}_{\rm step}(t) = T F_0 G^R(t)$.ステップ応答の微分がインパルス応答であること(本文2.7.2項ステップ2の逆)を使う.
演習2.4 撃力を2発加えて振動を止める
時刻 $0$ に力積 $F_0$ の撃力を加える.その後,時刻 $t_1$ に2発目の撃力 $F_1$ を加えて,$t>t_1$ で完全に静止させたい.
(1) 重ね合わせにより $t>t_1$ での変位が
$$ x(t)=\frac{\ee^{-\Gamma t}}{m\omega_1}\left[F_0\sin\omega_1t + F_1\ee^{\Gamma t_1}\sin\omega_1(t-t_1)\right] $$と書けることを示せ.
(2) $t_1=\pi/\omega_1$(半周期後)に打つとき,$\sin\omega_1(t-t_1)=-\sin\omega_1 t$ となることを使って,静止条件 $F_1=F_0\ee^{-\pi\Gamma/\omega_1}$ を導け.
(3) 表2.2の数値($\Gamma=1\ \mathrm{s^{-1}}$, $\omega_1=9.95\ \mathrm{rad/s}$)で $F_1/F_0$ を計算せよ.
ヒント:(3) $F_1/F_0=\ee^{-\pi/9.95}=0.729$.摩擦で減った分だけ弱く叩けばよい.これはロボットアームの制振制御(input shaping)で実際に使われている考え方である.
演習2.5 RLC回路との対応
抵抗 $R$,インダクタ $L$,キャパシタ $C$ を直列につなぎ,電圧 $V(t)$ を加える.電荷 $q(t)$ についての方程式は
$$ L\ddot{q} + R\dot{q} + \frac{1}{C}q = V(t) $$である.
(1) 力学系との対応 $m\leftrightarrow L$, $\gamma\leftrightarrow R$, $k\leftrightarrow 1/C$, $x\leftrightarrow q$, $f\leftrightarrow V$ を確認し,$\omega_0$, $\Gamma$, $\omega_1$, $Q$ を $L,R,C$ で書け.
(2) 遅延Green関数を書き下せ.その単位は何か.
(3) $L=1\ \mathrm{mH}$, $C=1\ \mathrm{\mu F}$, $R=10\ \Omega$ のとき,$\omega_0$, $\omega_1$, $Q$ を数値で求めよ.
(4) $Q$ を $10$ 倍にするには $R$ をどうすればよいか.
ヒント:(1) $\omega_0=1/\sqrt{LC}$, $\Gamma=R/2L$, $Q=\frac{1}{R}\sqrt{L/C}$.(2) $G^R(t)=\frac{1}{L\omega_1}\ee^{-Rt/(2L)}\sin(\omega_1t)\theta(t)$,単位は $\mathrm{C/(V\,s)}=\Omega^{-1}$.(3) $\omega_0=3.16\times10^4\ \mathrm{rad/s}$($5.03\ \mathrm{kHz}$),$\Gamma=5.0\times10^3\ \mathrm{s^{-1}}$,$\omega_1=3.12\times10^4\ \mathrm{rad/s}$,$Q=3.16$.(4) $R$ を $1/10$ の $1\ \Omega$ にする.
演習2.6 先進Green関数と時間反転
$G^A(t)=0\ (t>0)$ を満たす先進Green関数を考える.
(1) 接続条件 \eqref{eq:2-jump} で $\dot{G}^A(0^+)=0$ とおき,$\dot{G}^A(0^-)=-1/m$ を導け.
(2) $t<0$ の斉次解と組み合わせて
$$ G^A(t) = -\frac{1}{m\omega_1}\ee^{-\Gamma t}\sin(\omega_1 t)\,\theta(-t) $$を示せ.
(3) $t\to-\infty$ で $G^A$ の振幅が発散することを確かめ,なぜ物理的に採用できないかを述べよ.
(4) $G^A(t)=G^R(-t)$ は成り立つか.成り立たないとすれば,どこを直せば成り立つか.
(5) $G^A(t)$ は (3) のとおり $t\to-\infty$ で発散するから,実軸上のFourier変換をもたない.そこで収束域 $\mathrm{Im}\,\omega<-\Gamma$ に限って $\int_{-\infty}^{0}G^A(t)\ee^{\ii\omega t}\dd t$ を計算し,これが $G^R(\omega)$ とまったく同じ $\left[m(\omega_0^2-\omega^2)-\ii\gamma\omega\right]^{-1}$ になる(したがって極も同じ $\pm\omega_1-\ii\Gamma$ である)ことを示せ.そのうえで,遅延と先進の違いは極の位置ではなく,逆変換の積分路が極の上を通るか下を通るかの違いに宿ることを論ぜよ.
ヒント:(4) 成り立たない.$G^R(-t)$ には $\ee^{+\Gamma t}$ が現れるので符号が合わない.$\gamma\to-\gamma$(摩擦を反摩擦に)すれば $G^A_\gamma(t)=G^R_{-\gamma}(-t)$ となる.摩擦は時間反転対称性を破るのである.(5) 極を上半面 $\pm\omega_1+\ii\Gamma$ にもつ $\left[m(\omega_0^2-\omega^2)+\ii\gamma\omega\right]^{-1}$ を実軸上で逆変換すると,出てくるのは $G^A(t)$ ではなく $G^R(-t)$ である((4) を見よ).「先進Green関数の極は上半面にある」という言い方が文字どおり成り立つのは,減衰を無限小 $\eta\to0^+$ として入れる処方のほうで,それは第8章8.3節で顔を出す.
参考文献
- A. L. Fetter, J. D. Walecka『多粒子系の量子論 理論編』マグロウヒル,13節(遅延Green関数の定義と因果律).本章の $G^R$ が,同書の遅延相関関数の古典版にあたる.
- G. B. Arfken, H. J. Weber, F. E. Harris, Mathematical Methods for Physicists, 7th ed., Academic Press (2012), Chapter 10 —— Green関数の一般論と Sturm–Liouville 問題.
- 寺沢 寛一『自然科学者のための数学概論』岩波書店 —— 微分方程式のGreen関数の古典的な解説.
- E. Butkov, Mathematical Physics, Addison-Wesley (1968), Chapter 12 —— 接続条件(跳び条件)の導出が丁寧である.
- H. Bruus, K. Flensberg, Many-Body Quantum Theory in Condensed Matter Physics, Oxford University Press (2004), Chapter 6, 8 —— 線形応答理論(久保公式)と,古典(微分方程式)のGreen関数から量子のGreen関数への橋渡し.