付録E負熱膨張はどの図に由来するか — 張力の模型
第14章では,熱膨張を tadpole の図の「尾」として読んだ.平均位置のずれが静的な線(松原振動数 $\omega_n=0$ の線)になり,その先の頂点を通して振動数をずらす,という読み方である.では,温めると縮む物質(負熱膨張)は,どの図のどの部品から来るのだろうか.
答えは短い.熱膨張そのものは,tadpole から外線と下の頂点を取り除いた「尾+頂点+輪」の1点の図であり,膨張か収縮かはその頂点の符号で決まる.本付録では,この一文を,手で最後まで計算できる最小の模型——調和的なばね2本と,その間で横に揺れる原子1個——で確かめる.ばねは完全に調和的なのに,幾何学だけから3次と4次の項が出て,模型は温めると縮む.
後半では,同じ模型で「縮むモードの振動数は温度でどう動くか」を,第14章の3つの図(loop・tadpole・bubble)で計算する.ここで,「体積を固定する」「歪みを止める」といった言葉が,図の上では違うものを指すことが分かる.すべての式は,厳密対角化と数値積分で確かめてある.
- 熱膨張は「尾(弾性定数の逆数)+頂点(歪みとモードを結ぶ3次の力定数)+輪(モードの熱ゆらぎ)」の1点の図であること.負熱膨張は頂点の符号が逆のモードが和を支配するときに起きること
- 1本の結合の伸び縮みだけでは必ず膨張すること.負熱膨張には結合に垂直な自由度(横揺れ)と,歪み $\eta$ と横揺れ $u$ を結ぶ3次の項 $\eta u^2$ が要ること
- 張力の模型 $U=k\bigl(\sqrt{L^2+u^2}-d_0\bigr)^2+\frac12\kappa u^2$.幾何学から $g\eta u^2$ と $\varphi u^4$ が出て,$\varphi=g^2/2K$ により完全平方になること
- 厳密な力のつり合い $K\braket{\hat\eta}+g\braket{\hat u^2}=0$,最低次の図,Mie–Grüneisen の形,古典極限の厳密解,幾何学的な模型の高次の補正
- 縮むモードの振動数のずれ:loop $+6$,tadpole $-2$,bubble $-4$(単位 $(g^2/K)\braket{\hat u^2}_0/m$,断熱極限).「固定」の4つの意味と,それぞれに入る図
- 結晶での対応:熱膨張=歪みを通る1点の図,準調和近似=歪みを通る tadpole,体積一定=loop+bubble
E.1 熱膨張は「1点の図」である
E.1.1 tadpole から外線と下の頂点を取り除く
第14章14.6.2節の tadpole(図14.2(b))は,下から順に「外線が入って出ていく頂点」「尾」「上の頂点」「頭の輪」でできていた.このうち外線と下の頂点を取り除くと,「尾+上の頂点+輪」が残る.これは外線を1本しかもたない図(1点の図)であり,平均位置 $\braket{\hat x}$ そのものを表す(第14章14.6.2節の平均位置の式 $\braket{\hat x}=3\xi\braket{\hat x^2}_0/m\omega^2$.14.8.2節の箱の最後の段落).3つの部品の意味は次のとおりである.
- 輪:同じ頂点に戻る等時刻の縮約 $\braket{\hat A^2}_0=2n_B+1$.モードの熱ゆらぎと零点ゆらぎの大きさである.温度依存性はここからだけ入る.
- 頂点:「平均位置(歪み)1本」と「モード2本」を結ぶ3次の力定数.結晶では $\partial\omega_q^2/\partial\eta=-2\gamma_q\omega_q^2$ であり(第14章14.11.2節),モード Grüneisen 定数 $\gamma_q$ に比例する.歪みを加えたときに,そのモードが軟らかくなるか硬くなるかを表す.
- 尾:松原振動数 $\omega_n=0$ の線.頂点が及ぼす平均の力に対する静的な応答であり,一様な歪みでは弾性定数の逆数(体積弾性率×体積の逆数 $1/B_0V_0$)である.
言葉にすれば,「モードが熱で揺れる(輪)と,そのモードは歪みに平均の力を及ぼす(頂点).その力に,格子が弾性的に応じる(尾)」.これが熱膨張である.尾は弾性定数の逆数なので正である.輪も正である($2n_B+1>0$).したがって平均の歪みの符号は頂点の符号だけで決まる.
E.1.2 全モードで足す
結晶では,輪の中を回るモード $q$ について和をとる.第14章14.11.2節の導出で見たように,圧力ゼロでの平衡条件から
$$ \begin{equation} \eta_{\rm th}(T) = \frac{1}{B_0V_0}\sum_q\gamma_q\,\hbar\omega_q\left(n_q+\frac12\right), \qquad \alpha = \frac{\dd\eta_{\rm th}}{\dd T} = \frac{1}{B_0V_0}\sum_q\gamma_q\,c_{V,q} \label{eq:E-alpha} \end{equation} $$である($\eta$ は体積歪み,$c_{V,q}$ はモード $q$ の比熱,ここでは $\gamma_q\equiv\gamma^{\rm h}_q$).式 \eqref{eq:E-alpha} の各項が,輪 $q$ の1点の図である.$\hbar\omega_q(n_q+\frac12)$ が輪(モードのエネルギー),$\gamma_q$ が頂点,$1/B_0V_0$ が尾である.
$c_{V,q}>0$,$B_0V_0>0$ だから,負熱膨張($\alpha<0$)が起きるのは,$\gamma_q<0$ のモードの輪が和を支配するときに限られる.$\gamma_q<0$ とは「体積を広げると振動数が上がる」,言い換えれば「引っ張ると硬くなる」モードである.振動数の低いモードほど低温で先に励起されるので($c_{V,q}$ が先に立ち上がる),$\gamma_q<0$ のモードが振動数の低い側にあると,低温で負熱膨張が現れやすい.
E.2 1本の結合だけでは必ず膨張する
負熱膨張を作るには,どんな頂点が要るのか.まず,第14章の1自由度の模型ではそれが作れないことを確かめておく.
$U(x)=\frac12m\omega^2x^2-\xi x^3+\varphi x^4$ で,$x$ が結合の伸びだとする.第14章14.6.2節(14.8.2節)の結果は
$$ \begin{equation} \braket{\hat x} = \frac{3\xi\braket{\hat x^2}_0}{m\omega^2} \label{eq:E-1dof} \end{equation} $$であった.ここで同じ座標 $x$ が,尾(平均の伸び)にも輪(ゆらぎ $\braket{\hat x^2}_0$)にもなっている.実在の結合ポテンシャル(Morse 型や Lennard-Jones 型)は,縮める側が急で伸ばす側が緩いので $\xi>0$ である.したがって式 \eqref{eq:E-1dof} は正で,結合が自分自身の伸縮で揺れる限り,平均の長さは必ず伸びる.$x^4$ の項は最低次の $\braket{\hat x}$ に入らないので(E.6節),この結論は $\varphi$ によらない.
負熱膨張には,結合の方向とは別の自由度が要る.図E.1(b) の横揺れ $u$ である.このとき関係する3次の項は,同じ座標の $x^3$ ではなく,歪み $\eta$ 1つと横揺れ $u$ 2つを結ぶ $\eta u^2$ である.輪に入るのは $u$,尾に出るのは $\eta$ であり,その係数の符号は $\xi$ のような「井戸の非対称性」ではなく,次節で見るように幾何学で決まる.
E.3 張力の模型 —— 調和的なばねと幾何学
E.3.1 設定
図E.2(a) のように,質量 $m$ の原子が,自然長 $d_0$,ばね定数 $k$ の結合2本で両側から支えられているとする.両端の原子は,原子の静止位置から左右に距離 $L$ のところにある.原子は結合に垂直な方向に $u$ だけ揺れる.$L$ を
$$ L = d_0 + \eta $$と書き,$\eta$ を長さの次元をもつ歪み座標とする.$\eta>0$ は両端が離れること(伸び),$\eta<0$ は近づくこと(縮み)である.以下では $\eta$ にも質量 $M$ を与え,力学変数として扱う(結晶の一様な歪みや,隣の結合の伸縮の役をする).結合角を保とうとする復元力を $\frac12\kappa u^2$ で入れる.各結合の長さは $\sqrt{L^2+u^2}$ だから,ポテンシャルエネルギーは
である.結合そのものは完全に調和的(伸びの2乗)であることに注意する.$\xi$ のような非対称性はどこにもない.
E.3.2 展開
導出E.1:$U(\eta,u)$ を $\eta$ と $u$ で展開する
ステップ1:結合の長さ.$\eta$ と $u^2$ を同じ程度の小さな量として数える($\eta\sim u^2/d_0$.谷底がそうなっていることは後で分かる).$s\equiv\sqrt{L^2+u^2}=L\sqrt{1+u^2/L^2}$ に $\sqrt{1+y}=1+\frac y2-\frac{y^2}{8}+\cdots$ を使うと
$$ s = L + \frac{u^2}{2L} - \frac{u^4}{8L^3} + \cdots $$ステップ2:$1/L$ を $\eta$ で展開する.$\dfrac1L=\dfrac{1}{d_0(1+\eta/d_0)}=\dfrac{1}{d_0}\left(1-\dfrac{\eta}{d_0}+\cdots\right)$,$\dfrac{1}{L^3}=\dfrac{1}{d_0^3}+\cdots$ だから
$$ \frac{u^2}{2L} = \frac{u^2}{2d_0} - \frac{\eta u^2}{2d_0^2} + \cdots, \qquad \frac{u^4}{8L^3} = \frac{u^4}{8d_0^3} + \cdots $$ステップ3:結合の伸び.$L=d_0+\eta$ を入れて $d_0$ を引くと
$$ \begin{equation} \sqrt{L^2+u^2}-d_0 = \eta + \frac{u^2}{2d_0} - \frac{\eta u^2}{2d_0^2} - \frac{u^4}{8d_0^3} + \cdots \label{eq:E-stretch} \end{equation} $$第1項と第2項が「小さい量の1次」($\eta$ と $u^2$),第3項と第4項が「2次」($\eta u^2$ と $u^4$)である.
ステップ4:2乗する.2乗して「小さい量の2次」($\eta^2$,$\eta u^2$,$u^4$)までを残す.1次の2つの項の2乗と交差項だけが効き,ステップ3の第3項と第4項は1次の項と掛かって3次($\eta^2u^2$,$\eta u^4$,$u^6$)になるので落ちる:
$$ \left(\eta+\frac{u^2}{2d_0}\right)^2 = \eta^2 + \frac{\eta u^2}{d_0} + \frac{u^4}{4d_0^2} $$ステップ5:まとめる.$k$ を掛けて $\frac12\kappa u^2$ を足すと
∎ 計算機代数でも,式 \eqref{eq:E-stretch} と \eqref{eq:E-Uexp} がこの次数まで正しいことを確かめた.
式 \eqref{eq:E-Uexp} を,2自由度の一般の形
と比べると
$$ \begin{equation} K = 2k,\qquad g = \frac{k}{d_0},\qquad \varphi = \frac{k}{4d_0^2},\qquad m\omega^2 = \kappa \label{eq:E-coef} \end{equation} $$である.$\omega$ は横揺れの調和振動数,$\omega_\eta\equiv\sqrt{K/M}$ は $\eta$ の調和振動数である.以下,式 \eqref{eq:E-Upoly} を多項式の模型,式 \eqref{eq:E-Ugeom} を平方根のまま扱うものを幾何学的な模型と呼ぶ.
E.3.3 幾何学から出る3次と4次の項
式 \eqref{eq:E-coef} には,3つの大事な点がある.
(1) 結合が調和的なのに,3次と4次の項が出る.$g\eta u^2$ と $\varphi u^4$ は,ばねの非調和性からではなく,「斜めに引っ張ったばねの長さは $\sqrt{L^2+u^2}$」という幾何学だけから出ている.
(2) $g>0$:引っ張ると横揺れが硬くなる.$\eta$ を止めたときの横揺れの曲率は $\partial^2U/\partial u^2|_{u=0}=m\omega^2+2g\eta$ だから,$\eta>0$(引っ張る)で硬くなる.張った弦を強く張ると高い音が出るのと同じで,これを張力効果と呼ぶ.
(3) 完全平方.$g^2/2K=(k/d_0)^2/(2\cdot2k)=k/4d_0^2$ だから
$$ \begin{equation} \varphi = \frac{g^2}{2K} \label{eq:E-phi-g} \end{equation} $$が成り立つ.すると $\frac K2\left(\eta+\frac{g}{K}u^2\right)^2=\frac K2\eta^2+g\eta u^2+\frac{g^2}{2K}u^4$ だから,式 \eqref{eq:E-Upoly} は
と完全平方に書ける.第1項は,式 \eqref{eq:E-stretch} の最初の2項の2乗,すなわち「結合の伸び」の2乗にほかならない.第1項をゼロにする曲線
$$ \begin{equation} u^2 = -\frac Kg\,\eta \qquad\left(\text{すなわち}\ \eta=-\frac{u^2}{2d_0}\right) \label{eq:E-valley} \end{equation} $$が,ポテンシャルの谷底である.これは「結合の長さを変えずに横へ揺れると,両端が近づく」という曲線である.実際,結合の長さを $d_0$ に保つと $L^2+u^2=d_0^2$,すなわち $L=\sqrt{d_0^2-u^2}\simeq d_0-u^2/2d_0$ で,式 \eqref{eq:E-valley} に一致する.谷底に沿った運動は $\frac12\kappa u^2$ しかエネルギーを要さない.$\kappa$ がばね定数 $k$ より小さければ,原子は谷底に沿って大きく揺れ,そのぶん $\eta$ は負の側へ引き込まれる.
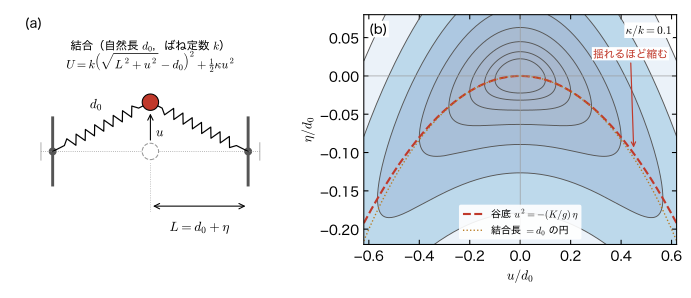
E.3.4 Grüneisen 定数
(2) の性質を Grüneisen 定数で表しておく.$\eta$ を止めたときの横揺れの振動数は $\omega_u^2(\eta)=\omega^2+2g\eta/m$ である.長さ $L$ の対数微分で定義すると,$\dd\ln L=\dd\eta/d_0$($\eta=0$ のまわり)だから
$$ \begin{equation} \gamma_\epsilon \equiv -\frac{\partial\ln\omega_u}{\partial\ln L} = -\frac{d_0}{2\omega^2}\frac{\partial\omega_u^2}{\partial\eta} = -\frac{d_0}{2\omega^2}\cdot\frac{2g}{m} = -\frac{gd_0}{m\omega^2} = -\frac{k}{\kappa} < 0 \label{eq:E-gamma-eps} \end{equation} $$である($gd_0=k$,$m\omega^2=\kappa$).無次元の歪み $\epsilon\equiv\eta/d_0$ を使うときの Grüneisen 定数がこれで,$\kappa\ll k$ なら大きな負の値になる.横揺れが結合の伸縮に比べてやわらかいほど,負の Grüneisen 定数は大きくなる.以下では,長さの次元の歪み $\eta$ に対する
$$ \begin{equation} \gamma_u \equiv -\frac{\partial\ln\omega_u}{\partial\eta} = -\frac{g}{m\omega^2} \qquad\left(\gamma_\epsilon=d_0\gamma_u\right) \label{eq:E-gamma-u} \end{equation} $$も使う(長さの逆数の次元をもつ).
E.4 熱膨張の図を読む
E.4.1 厳密な力のつり合い
多項式の模型 \eqref{eq:E-Upoly} のハミルトニアンを
$$ \Ham = \frac{\hat p_u^2}{2m} + \frac{\hat p_\eta^2}{2M} + U(\hat\eta,\hat u) $$とする.熱平衡では,どんな演算子 $\hat O$ についても $\braket{[\Ham,\hat O]}=\Tr\left(\ee^{-\beta\Ham}[\Ham,\hat O]\right)/Z=0$ である($\ee^{-\beta\Ham}$ は $\Ham$ と交換するので,トレースの巡回性で $\Tr(\ee^{-\beta\Ham}\Ham\hat O)=\Tr(\ee^{-\beta\Ham}\hat O\Ham)$).$\hat O=\hat p_\eta$ とすると,$[\hat p_\eta,f(\hat\eta)]=-\ii\hbar f'(\hat\eta)$ より $[\Ham,\hat p_\eta]=\ii\hbar\,\partial U/\partial\hat\eta$ だから
を得る.$\varphi u^4$ は $\eta$ を含まないので入らない.これは「平均の力がゼロ」という条件であり,量子力学で,任意の温度で厳密に成り立つ(摂動論を使っていない).$g>0$ なら $\braket{\hat\eta}=-(g/K)\braket{\hat u^2}<0$ で,横に揺れている限り必ず縮んでいる.厳密対角化でも,式 \eqref{eq:E-force} の左辺は $g\braket{\hat u^2}$ に比べて $10^{-13}$ 以下であった(E.5.6節の設定).
E.4.2 最低次の図
式 \eqref{eq:E-force} の $\braket{\hat u^2}$ を最低次の $\braket{\hat u^2}_0=\ell_u^2(2n_B+1)$($\ell_u^2=\hbar/2m\omega$,$n_B=n_B(\omega)$)で置けば最低次の熱膨張が出るが,同じ答えを図から計算しておく.図の部品の意味がはっきりするからである.
導出E.2:1点の図から $\braket{\hat\eta}$ を計算する
ステップ1:無次元の演算子.第14章と同じく $\hat u=\ell_u\hat A$,$\hat\eta=\ell_\eta\hat B$ と書く.$\hat A=\hat a+\hat a^\dagger$,$\hat B=\hat b+\hat b^\dagger$,$\ell_\eta^2=\hbar/2M\omega_\eta$ である.3次の項は
$$ \hat V = g\,\hat\eta\hat u^2 = \lambda\,\hat B\hat A^2, \qquad \lambda \equiv g\,\ell_\eta\ell_u^2 $$ステップ2:$\lambda$ の1次.第14章14.5.1節の展開式と同じく,$\braket{\hat B}=\braket{T_\tau\hat B(0)\exp[-\frac1\hbar\int_0^{\beta\hbar}\dd\tau\,\hat V(\tau)]}_{0,{\rm c}}$ を1次まで展開して
$$ \braket{\hat B} = -\frac{\lambda}{\hbar}\int_0^{\beta\hbar}\!\dd\tau\,\braket{T_\tau\hat B(0)\hat B(\tau)\hat A^2(\tau)}_0 $$ステップ3:縮約.$\hat B$ は $\hat B$ とだけ組になるので,$\hat B(0)$ と $\hat B(\tau)$ が組になり(1通り),2個の $\hat A(\tau)$ は等時刻の輪になる(1通り).線の値は $-\mathcal{D}_{\eta0}(0-\tau)$,輪の値は $2n_B+1$ である($\mathcal{D}_{\eta0}$ は振動数 $\omega_\eta$ の $\mathcal{D}_0$).
ステップ4:尾の積分.第14章14.4.2節の $\mathcal{D}_0$ の特別な値の式(静的な応答)より $\int_0^{\beta\hbar}\dd\tau\,\mathcal{D}_{\eta0}(\tau)=-2/\omega_\eta$.$\mathcal{D}_{\eta0}$ の周期性から始点はどこでもよいので
$$ \braket{\hat B} = -\frac{\lambda}{\hbar}\left(2n_B+1\right)\cdot\frac{2}{\omega_\eta} $$ステップ5:長さに戻す.$\braket{\hat\eta}=\ell_\eta\braket{\hat B}$ に $\lambda=g\ell_\eta\ell_u^2$,$\ell_\eta^2=\hbar/2M\omega_\eta$ を入れると
$$ \braket{\hat\eta} = -\frac{2g\ell_\eta^2\ell_u^2}{\hbar\omega_\eta}\left(2n_B+1\right) = -\frac{2g}{\hbar\omega_\eta}\cdot\frac{\hbar}{2M\omega_\eta}\,\ell_u^2\left(2n_B+1\right) = -\frac{g}{M\omega_\eta^2}\,\ell_u^2\left(2n_B+1\right) $$$M\omega_\eta^2=K$ だから
∎ 式 \eqref{eq:E-force} で $\braket{\hat u^2}\to\braket{\hat u^2}_0$ と置いたものに一致する.
図の部品と式 \eqref{eq:E-eta-lo} の因子は,次のように1対1で対応する.
- 尾 $=1/K$:$\eta$ の静的な応答.質量 $M$ は $\ell_\eta^2/\omega_\eta\propto1/M\omega_\eta^2$ の形で消え,ばね定数 $K$ だけが残る.静的な応答は慣性によらない.
- 頂点 $=g$:横揺れ2つと歪み1つを結ぶ力定数.符号はマイナスを付けて効く($-g$).
- 輪 $=\braket{\hat u^2}_0=\ell_u^2(2n_B+1)$:横揺れのゆらぎ.
$g>0$ なので収縮する.しかも $T=0$ でも $2n_B+1=1$ が残るので,零点振動のぶんだけ,すでに縮んでいる.温度を上げると $n_B$ が増え,さらに縮む.
E.4.3 Mie–Grüneisen の形
導出E.3:式 \eqref{eq:E-eta-lo} を Mie–Grüneisen の形に書き直す
ステップ1:$\ell_u^2$ をエネルギーで書く.$\ell_u^2(2n_B+1)=\dfrac{\hbar}{2m\omega}\cdot2\left(n_B+\dfrac12\right)=\dfrac{1}{m\omega^2}\,\hbar\omega\left(n_B+\dfrac12\right)$.
ステップ2:代入する.
$$ \braket{\hat\eta} = -\frac gK\cdot\frac{1}{m\omega^2}\,\hbar\omega\left(n_B+\frac12\right) = \frac1K\left(-\frac{g}{m\omega^2}\right)\hbar\omega\left(n_B+\frac12\right) $$ステップ3:Grüneisen 定数で書く.括弧の中は式 \eqref{eq:E-gamma-u} の $\gamma_u$ だから
ステップ4:第14章と比べる.第14章14.11.2節の $\eta_{\rm th}=\frac{1}{B_0V_0}\sum_q\gamma^{\rm h}_q\hbar\omega_q(n_q+\frac12)$ で,モードを1つにし,$B_0V_0\to K$(歪みについての2階微分),$\gamma^{\rm h}_q\to\gamma_u$ と置いたものが式 \eqref{eq:E-MG} である.実際,質量で規格化した座標 $Q=\sqrt m\,u$ を使うと,式 \eqref{eq:E-Upoly} の2次の部分と $g\eta u^2$ は
$$ \frac12m\omega^2u^2 + g\eta u^2 = \frac12\omega^2\left(1-2\gamma_u\eta\right)Q^2 $$と書け,第14章の $\frac12\omega_q^2(1-2\gamma^{\rm h}_q\eta)Q_qQ_{-q}$ と同じ形になる(違いは $\eta$ が体積歪みか長さかだけで,$\gamma_u$ は長さの逆数の次元をもつ).∎
無次元の歪み $\epsilon=\eta/d_0$ で書けば,$\gamma_\epsilon=d_0\gamma_u=-k/\kappa$,弾性定数 $Kd_0^2=2kd_0^2$ として $\braket{\epsilon}=\frac{\gamma_\epsilon}{Kd_0^2}\hbar\omega(n_B+\frac12)$ である.温度で微分すれば,1つのモードについての Grüneisen の関係 $\alpha_L=\dd\braket{\epsilon}/\dd T=\gamma_\epsilon c_V/Kd_0^2<0$ になる.式 \eqref{eq:E-alpha} の1項が,この模型ではただ1つの横揺れの輪である.
E.4.4 古典極限の厳密解(多項式の模型)
完全平方 \eqref{eq:E-square} のおかげで,古典極限では多項式の模型が厳密に解ける.
導出E.4:$\varphi=g^2/2K$ の多項式の模型の古典的な平均
ステップ1:配置積分.古典統計では運動量の積分は配置の積分と分かれるので,平均は配置積分 $Z_{\rm c}=\int\dd\eta\int\dd u\,\ee^{-\beta U(\eta,u)}$ で計算できる.式 \eqref{eq:E-square} を入れると
$$ Z_{\rm c} = \int_{-\infty}^{\infty}\!\dd u\int_{-\infty}^{\infty}\!\dd\eta\, \exp\!\left[-\frac{\beta K}{2}\left(\eta+\frac gKu^2\right)^2-\frac{\beta\kappa}{2}u^2\right] $$ステップ2:変数変換.$\eta'\equiv\eta+gu^2/K$ と置く.$u$ を止めて $\eta$ を平行移動するだけなので,ヤコビアンは $\partial(\eta',u)/\partial(\eta,u)=1$ であり,積分範囲も $(-\infty,\infty)$ のままである.すると
$$ Z_{\rm c} = \int\!\dd\eta'\,\ee^{-\beta K\eta'^2/2}\int\!\dd u\,\ee^{-\beta\kappa u^2/2} $$と2つの独立な Gauss 積分の積に分かれる.
ステップ3:平均.Gauss 分布の平均と分散から $\braket{\eta'}=0$,$\braket{u^2}=k_BT/\kappa=k_BT/m\omega^2$.$\eta=\eta'-gu^2/K$ だから
∎ どちらも $g$ のどの次数まででも厳密である.
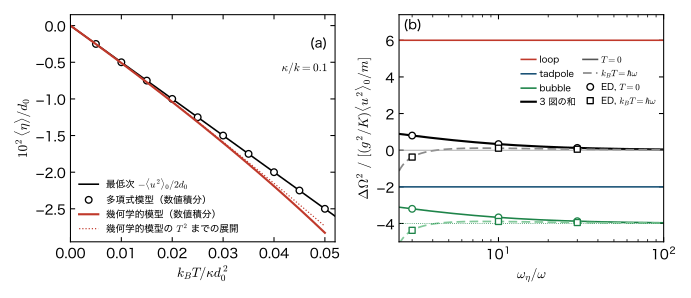
平均の歪みは温度に正確に比例して縮む.しかも $\braket{u^2}$ は $g$ と $\varphi$ があっても調和振動子の値のままである.$\eta$ を積分すると $u$ の分布が $\ee^{-\beta\kappa u^2/2}$ そのものになるからで,「谷底に沿った運動は $\frac12\kappa u^2$ しかエネルギーを要さない」(E.3.3節)ことの数式上の表現である.数値積分でも式 \eqref{eq:E-classical} は有効数字の範囲で成り立つ(図E.3(a) の○).
量子力学ではこの厳密解は成り立たない.$\eta'=\eta+g\hat u^2/K$ と置き換えても,運動エネルギー $\hat p_u^2/2m$ が $\hat p_\eta$ と混ざり($\eta'$ が $u$ にも依存するので),2つの自由度が分かれないからである.量子の場合に厳密なのは,式 \eqref{eq:E-force} の関係だけである.
E.4.5 幾何学的な模型 —— 次の次数
平方根のままの式 \eqref{eq:E-Ugeom} では,式 \eqref{eq:E-Uexp} で落とした $\eta^2u^2$,$\eta u^4$,$u^6$ の項が効いてくる.最低次では,$K\braket\eta+g\braket{u^2}\simeq0$ と $g/K=1/2d_0$ から $\braket{\eta}\simeq-\braket{u^2}/2d_0$ である.古典極限で次の次数まで求めておく.
導出E.5:幾何学的な模型の $\braket{\eta}$ と $\braket{u^2}$(古典極限,$T^2$ まで)
ステップ1:結合の伸びを変数にする.結合の伸び $\rho\equiv\sqrt{L^2+u^2}-d_0$ と $u$ を変数にすると,ポテンシャルは
$$ U = k\rho^2 + \frac12\kappa u^2 $$と分かれる.$s\equiv d_0+\rho=\sqrt{L^2+u^2}$ と書くと $L=\sqrt{s^2-u^2}$,$\eta=L-d_0$ である.
ステップ2:ヤコビアン.$u$ を止めると $\partial\rho/\partial\eta=\partial s/\partial L=L/s$ だから,$\dd\eta\,\dd u=(s/L)\,\dd\rho\,\dd u$.したがって
$$ \braket{F} = \frac{\int\dd\rho\,\dd u\;J\,F\,\ee^{-\beta(k\rho^2+\kappa u^2/2)}}{\int\dd\rho\,\dd u\;J\,\ee^{-\beta(k\rho^2+\kappa u^2/2)}}, \qquad J\equiv\frac sL = \left(1-\frac{u^2}{s^2}\right)^{-1/2} $$重みの指数関数は $\rho$ と $u$ の独立な Gauss 分布で,分散は $\sigma_\rho^2\equiv\braket{\rho^2}_{\rm G}=k_BT/2k$,$\sigma^2\equiv\braket{u^2}_{\rm G}=k_BT/\kappa$ である(添字 G はこの Gauss 分布での平均).$L>0$ の制限は,$T$ のべきの展開には効かない.
ステップ3:展開.$\rho$,$u$ を $\sqrt T$ の大きさの量と数え,4次までとる.$1/s=(1/d_0)(1-\rho/d_0+\rho^2/d_0^2-\cdots)$ を使って
$$ \eta = s - \frac{u^2}{2s} - \frac{u^4}{8s^3} - d_0 = \rho - \frac{u^2}{2d_0} + \frac{\rho u^2}{2d_0^2} - \frac{\rho^2u^2}{2d_0^3} - \frac{u^4}{8d_0^3} + \cdots $$ $$ J = 1 + \frac{u^2}{2s^2} + \cdots = 1 + \frac{u^2}{2d_0^2} - \frac{\rho u^2}{d_0^3} + \cdots $$ステップ4:分子.$J\eta$ の4次までの項のうち,$\rho$ の奇数べきは Gauss 平均でゼロになる.残るのは
$$ J\eta \to -\frac{u^2}{2d_0} - \frac{u^4}{4d_0^3} - \frac{u^4}{8d_0^3} - \frac{\rho^2u^2}{2d_0^3} - \frac{\rho^2u^2}{d_0^3} $$(第2項は $(-u^2/2d_0)(u^2/2d_0^2)$,第5項は $\rho\times(-\rho u^2/d_0^3)$).$\braket{u^4}_{\rm G}=3\sigma^4$,$\braket{\rho^2u^2}_{\rm G}=\sigma_\rho^2\sigma^2$ を使うと
$$ \braket{J\eta}_{\rm G} = -\frac{\sigma^2}{2d_0} - \frac{9\sigma^4}{8d_0^3} - \frac{3\sigma_\rho^2\sigma^2}{2d_0^3} $$ステップ5:分母で割る.$\braket{J}_{\rm G}=1+\sigma^2/2d_0^2+\cdots$ だから,$1/\braket{J}_{\rm G}=1-\sigma^2/2d_0^2$ を掛けて $T^2$ までとると,$-\frac{\sigma^2}{2d_0}\times(-\frac{\sigma^2}{2d_0^2})=+\frac{\sigma^4}{4d_0^3}$ が加わる:
$$ \braket{\eta} = -\frac{\sigma^2}{2d_0} - \frac78\frac{\sigma^4}{d_0^3} - \frac32\frac{\sigma_\rho^2\sigma^2}{d_0^3} $$$\sigma_\rho^2=k_BT/2k=(\kappa/2k)\sigma^2$ を入れて
ステップ6:$\braket{u^2}$.同様に $\braket{Ju^2}_{\rm G}=\sigma^2+\frac{3\sigma^4}{2d_0^2}$ を $\braket{J}_{\rm G}$ で割れば第2式が出る.∎ 計算機代数で同じ展開を行い,式 \eqref{eq:E-geom-T2} を確かめた.
第1項は最低次の $-\braket{u^2}_0/2d_0$($\braket{u^2}_0=\sigma^2$)である.第2項は負なので,高温ほど,温度の直線より強く縮む.2つの原因がある.1つは,谷底が放物線 $-u^2/2d_0$ より速く下に曲がること($L=\sqrt{d_0^2-u^2}$ の展開の $-u^4/8d_0^3$ の項)である.もう1つは,結合の伸びのゆらぎ $\sigma_\rho^2$ と横揺れが掛け合わさる項で,$\kappa/k$ に比例する.また $\braket{u^2}$ も調和振動子の値より大きくなる.
数値積分($k=d_0=1$,$\kappa/k=0.1$,$\tau\equiv k_BT/\kappa d_0^2=\sigma^2/d_0^2$)と比べる.
- $\tau=0.01$:$\braket\eta=-5.0995\times10^{-3}$.最低次 $-5.0\times10^{-3}$ からの差は $-2.0\%$.式 \eqref{eq:E-geom-T2} は $-5.095\times10^{-3}$ で,残りの差は $T^3$ の項による.
- $\tau=0.05$:$\braket\eta=-2.8273\times10^{-2}$.最低次 $-2.5\times10^{-2}$ からの差は $-13.1\%$,同じ温度での数値の $\braket{u^2}$ を使った $-\braket{u^2}/2d_0$ からの差は $-6.0\%$.
- 小さい $\tau$ の数値から $(\braket\eta+\sigma^2/2d_0)d_0^3/\sigma^4$ を $\tau\to0$ へ外挿すると $-0.950$ で,式 \eqref{eq:E-geom-T2} の $-(7/8+3\kappa/4k)=-0.950$ に一致する.$\braket{u^2}$ の係数も同様に $1.000$ になる.
$\tau=0.05$ は $\sqrt{\braket{u^2}}\approx0.23d_0$ という大きな振幅であり,ここで初めて最低次から1割以上ずれる.$L$ が $0.2d_0$ より小さくなる配置(ばねが折りたたまれる配置)の重みは,$\tau=0.05$ でも $6\times10^{-5}$ にすぎない.
E.5 同じモードの振動数はどう動くか —— loop,tadpole,bubble
負熱膨張するモード(ここでは横揺れ $u$)の振動数は,温度でどう動くのだろうか.準調和近似の考え方では「縮めば,引っ張ると硬くなるモードは軟らかくなる」と予想される.これを第14章の規則で計算し,どの図がどの寄与を与えるかを分ける.
E.5.1 頂点と縮約の数
非調和項は2つある.
$$ \hat V_3 = g\,\hat\eta\hat u^2 = \lambda\,\hat B\hat A^2 \quad(\lambda=g\ell_\eta\ell_u^2), \qquad \hat V_4 = \varphi\,\hat u^4 = \varphi\ell_u^4\hat A^4 $$$\hat V_4$ の1次は,第14章14.5.2節とまったく同じ loop(12通り)を与える.新しいのは $\hat V_3$ の2次である.外線は $\hat A(\tau)$ と $\hat A(0)$ で,2つの頂点はそれぞれ $\hat B\hat A^2$ をもつ.$\hat A$ は6個,$\hat B$ は2個である.$\hat B$ は $\hat B$ とだけ組になる($\braket{\hat A\hat B}_0=0$)ので,2つの $\hat B$ は必ず互いに組になる.
導出E.6:$\hat V_3$ の2次の縮約を数える
$\hat A$ 6個の組み方は $5!!=15$ 通りで,$\hat B$ どうしの組み方は1通りである.外線の行き先で分ける.
(i) 外線どうしが直接つながる:3通り.残る4個の $\hat A$ の組み方は $3!!=3$ 通りで,すべて真空図である(c で除かれる).
(ii) 外線2本が同じ頂点に入る:4通り.どちらの頂点か(2通り).その頂点の $\hat A$ 2個に $\hat A(\tau)$ と $\hat A(0)$ を割り当てる(2通り).$\hat B$–$\hat B$ は1通り.反対側の頂点の $\hat A\hat A$ は等時刻の輪(1通り).$2\times2\times1\times1=4$.これが tadpole である.尾は $\eta$ の線である.
(iii) 外線2本が異なる頂点に入る:8通り.$\hat A(\tau)$ が入る頂点(2通り),その頂点の $\hat A$ のどちらか(2通り),$\hat A(0)$ が入るもう一方の頂点の $\hat A$ のどちらか(2通り).残る $\hat A$ どうし(1通り)と $\hat B$ どうし(1通り)が2つの頂点を結ぶ.$2\times2\times2=8$.これが bubble で,2本の内線は $u$ の線と $\eta$ の線である.
合計.$3+4+8=15$.∎ 第14章の1自由度($\hat A^3$ の頂点)で現れた「$\braket{\hat A}\braket{\hat A}$ 型」の18通りは,ここでは現れない.外線を受けた頂点に残る $\hat A$ と $\hat B$ は組になれないからである.
4通りと8通りが,1自由度の tadpole 36通りと bubble 36通りに対応する数である.1自由度では,同じ頂点の3本の足がどれも同じ $\hat A$ なので,足の選び方の分だけ数が増えていた.
(a) loop($\varphi$ の1次,12通り)
(b) tadpole($g$ の2次,4通り)
(c) bubble($g$ の2次,8通り)
E.5.2 3つの自己エネルギー
第14章の規則(14.5.4節の Feynman 則)で,それぞれの $\Sigma$ を読む.結果は $\Delta\Omega^2=2\omega\Sigma'$(第14章14.4.3節の極の条件 $\Omega^2=\omega^2+2\omega\Sigma'$)で表す.ここで $\Omega^2$ は,基本振動の多重線の重心で定義したものである(第14章14.10節).
loop.第14章14.6.1節の loop の式の $2\omega\Sigma_{\rm loop}=12\varphi\braket{\hat x^2}_0/m$ で $x\to u$ とすれば
$$ \begin{equation} \Delta\Omega^2_{\rm loop} = \frac{12\varphi\braket{\hat u^2}_0}{m} \label{eq:E-loop} \end{equation} $$導出E.7:歪みを通る tadpole
ステップ1:前置因子.展開の2次の項の係数は $\frac{1}{2!}(-\frac1\hbar)^2=\frac{1}{2\hbar^2}$,$\mathcal{D}$ の定義のマイナスを付けて $-\frac{\lambda^2}{2\hbar^2}$.
ステップ2:縮約の値.導出E.6 の (ii) の4通りは同じ値をもつ.外線が $\tau_1$ の頂点に入るとき,線は $\mathcal{D}_{u0}(\tau-\tau_1)$,$\mathcal{D}_{u0}(\tau_1)$,$\mathcal{D}_{\eta0}(\tau_1-\tau_2)$ の3本(それぞれ $-1$ の符号付き),$\tau_2$ の頂点に輪 $2n_u+1$ が付く($n_u\equiv n_B(\omega)$).符号は $(-1)^3=-1$.
$$ \mathcal{D}^{(2)}_{\rm tad}(\tau) = -\frac{\lambda^2}{2\hbar^2}\cdot4\cdot(-1)\left(2n_u+1\right) \int\!\dd\tau_1\,\mathcal{D}_{u0}(\tau-\tau_1)\mathcal{D}_{u0}(\tau_1)\int\!\dd\tau_2\,\mathcal{D}_{\eta0}(\tau_1-\tau_2) $$ステップ3:尾の積分.$\int_0^{\beta\hbar}\dd\tau_2\,\mathcal{D}_{\eta0}(\tau_1-\tau_2)=-2/\omega_\eta$.残りは $\mathcal{D}_0\Sigma\mathcal{D}_0$ の形だから
$$ \Sigma_{\rm tad} = \frac{2\lambda^2}{\hbar^2}\left(2n_u+1\right)\left(-\frac{2}{\omega_\eta}\right) = -\frac{4\lambda^2}{\hbar^2\omega_\eta}\left(2n_u+1\right) $$ステップ4:整理する.$\lambda^2=g^2\ell_\eta^2\ell_u^4$,$\ell_\eta^2=\hbar/2M\omega_\eta$,$\ell_u^2=\hbar/2m\omega$ を入れると
$$ \frac{4\lambda^2}{\hbar^2\omega_\eta} = \frac{4g^2}{\hbar^2\omega_\eta}\cdot\frac{\hbar}{2M\omega_\eta}\cdot\frac{\hbar}{2m\omega}\,\ell_u^2 = \frac{g^2\ell_u^2}{M\omega_\eta^2\,m\omega} = \frac{g^2\ell_u^2}{Km\omega} $$したがって
∎ 最後の等号は式 \eqref{eq:E-eta-lo} による.
式 \eqref{eq:E-tad} の最後の形が tadpole の意味である.平均の歪み $\braket{\hat\eta}$(図の上半分,図E.1(b) の1点の図)が,下の頂点を通して横揺れの曲率 $m\omega^2+2g\eta$ を変える.$\braket{\hat\eta}<0$ で $g>0$ なので,振動数は下がる.
導出E.8:$u$ と $\eta$ の bubble
ステップ1:前置因子と縮約.導出E.6 の (iii) の8通りでは,線は $\mathcal{D}_{u0}(\tau-\tau_1)$,$\mathcal{D}_{u0}(\tau_1-\tau_2)$,$\mathcal{D}_{\eta0}(\tau_1-\tau_2)$,$\mathcal{D}_{u0}(\tau_2)$ の4本で,符号は $(-1)^4=+1$.
$$ \mathcal{D}^{(2)}_{\rm bub}(\tau) = -\frac{\lambda^2}{2\hbar^2}\cdot8\int\!\!\int\dd\tau_1\dd\tau_2\,\mathcal{D}_{u0}(\tau-\tau_1)\left[\mathcal{D}_{u0}\mathcal{D}_{\eta0}\right](\tau_1-\tau_2)\,\mathcal{D}_{u0}(\tau_2) $$よって $\Sigma_{\rm bub}(\tau)=-\frac{4\lambda^2}{\hbar^2}\mathcal{D}_{u0}(\tau)\mathcal{D}_{\eta0}(\tau)$,Fourier 変換して $\Sigma_{\rm bub}(\ii\omega_n)=-\frac{4\lambda^2}{\hbar^2}P_{u\eta}(\ii\omega_n)$,$P_{u\eta}\equiv\int_0^{\beta\hbar}\dd\tau\,\ee^{\ii\omega_n\tau}\mathcal{D}_{u0}(\tau)\mathcal{D}_{\eta0}(\tau)$.
ステップ2:積を展開する.$0<\tau<\beta\hbar$ で $\mathcal{D}_0(\tau)=-[(n+1)\ee^{-\omega\tau}+n\ee^{\omega\tau}]$(第14章14.4.2節)だから,$n_u$,$n_\eta\equiv n_B(\omega_\eta)$,$W_\pm\equiv\omega_\eta\pm\omega$ と書いて
$$ \mathcal{D}_{u0}\mathcal{D}_{\eta0} = (n_u+1)(n_\eta+1)\ee^{-W_+\tau} + n_un_\eta\ee^{W_+\tau} + (n_u+1)n_\eta\ee^{W_-\tau} + n_u(n_\eta+1)\ee^{-W_-\tau} $$ステップ3:各項を積分する.$\int_0^{\beta\hbar}\dd\tau\,\ee^{(\ii\omega_n-a)\tau}=(\ee^{-\beta\hbar a}-1)/(\ii\omega_n-a)$(Bose 型の $\ee^{\ii\omega_n\beta\hbar}=1$ を使った).$(n+1)\ee^{-\beta\hbar\omega}=n$ を使って分子を整理する.
- $a=W_+$:分子 $n_un_\eta-(n_u+1)(n_\eta+1)=-(1+n_u+n_\eta)$.
- $a=-W_+$:分子 $(n_u+1)(n_\eta+1)-n_un_\eta=1+n_u+n_\eta$.
- $a=-W_-$:分子 $n_u(n_\eta+1)-(n_u+1)n_\eta=n_u-n_\eta$.
- $a=W_-$:分子 $(n_u+1)n_\eta-n_u(n_\eta+1)=-(n_u-n_\eta)$.
まとめて
$$ P_{u\eta}(\ii\omega_n) = \left(1+n_u+n_\eta\right)\left[\frac{1}{\ii\omega_n+W_+}-\frac{1}{\ii\omega_n-W_+}\right] + \left(n_u-n_\eta\right)\left[\frac{1}{\ii\omega_n+W_-}-\frac{1}{\ii\omega_n-W_-}\right] $$これは第14章14.11.1節の結晶の bubble の式の括弧を,$\omega_1=\omega$,$\omega_2=\omega_\eta$ と置いたものである.2つのモードは異なる($\omega_\eta\neq\omega$)ので,$W_-\neq0$ であり,第14章14.6.3節の式のような $\delta_{n,0}$ の項は現れない.虚時間の積分と閉じた式は,$\beta\hbar\omega=0.5$,$2$,$\omega_\eta/\omega=3$,$10$,$n=0,1,2$ で相対差 $5\times10^{-15}$ 以下で一致した.
ステップ4:解析接続.$\ii\omega_n\to z$ とし,$\frac{1}{z+W}-\frac{1}{z-W}=\frac{2W}{W^2-z^2}$ を使う.前置因子は $\frac{4\lambda^2}{\hbar^2}=\frac{4g^2}{\hbar^2}\cdot\frac{\hbar}{2M\omega_\eta}\cdot\frac{\hbar^2}{4m^2\omega^2}=\frac{\hbar g^2}{2m^2\omega^2M\omega_\eta}$ だから
ステップ5:$z=\omega$.$r\equiv\omega_\eta/\omega$ と書くと $W_\pm^2-\omega^2=\omega_\eta(\omega_\eta\pm2\omega)=\omega^2r(r\pm2)$,$W_\pm=\omega(r\pm1)$ だから
$$ \frac{2W_\pm}{W_\pm^2-\omega^2} = \frac{2}{\omega}\cdot\frac{r\pm1}{r(r\pm2)} $$したがって波括弧の中は $\dfrac{2}{\omega r}B$,$B\equiv(1+n_u+n_\eta)\dfrac{r+1}{r+2}+(n_u-n_\eta)\dfrac{r-1}{r-2}$ とまとまる.$2\omega\Sigma_{\rm bub}$ を作り,$M\omega_\eta r=M\omega_\eta^2/\omega=K/\omega$ を使うと
$$ 2\omega\Sigma_{\rm bub}(\omega) = -2\omega\cdot\frac{\hbar g^2}{2m^2\omega^2M\omega_\eta}\cdot\frac{2}{\omega r}\,B = -\frac{2\hbar g^2}{m^2\omega K}\,B = -\frac{4g^2\ell_u^2}{mK}\,B $$∎($\ell_u^2=\hbar/2m\omega$).
こうして
を得る.注意を3つ挙げる.
- $r>2$ を前提とする.$r=2$ で第2項の分母がゼロになる.$\omega_\eta=2\omega$ では,$\eta$ のフォノン1個と $u$ のフォノン2個のエネルギーが等しく($z=\omega$ の $u$ と,中間状態 $\omega_\eta-\omega=\omega$ が縮退し),2次摂動が使えない共鳴になる.
- 虚部は $z=\pm(\omega_\eta\pm\omega)$ にしかない.式 \eqref{eq:E-bub} の極は $z=\pm W_+$,$\pm W_-$ である.$r>2$ では $W_->\omega$ なので,$z=\omega$ の線に幅は与えない(第14章14.6.3節の1自由度の bubble と同じ事情).
- 断熱極限.$r\to\infty$(結合の伸縮が横揺れよりずっと速い)では $n_\eta\to0$,$(r\pm1)/(r\pm2)\to1$ だから $B\to(1+n_u)+n_u=2n_u+1$ で,
となる.
E.5.3 $\eta$ を消去する見方
断熱極限の値は,$\eta$ を消去しても求められる.$\eta$ が速いので,各瞬間の $u$ に対して $\eta$ が瞬時に追随し,$\partial U/\partial\eta=K\eta+gu^2=0$,すなわち $\eta=-gu^2/K$ に落ち着くとする.これを式 \eqref{eq:E-Upoly} に入れると
$$ U_{\rm eff}(u) = \frac12m\omega^2u^2 + \frac K2\cdot\frac{g^2u^4}{K^2} - \frac{g^2u^4}{K} + \varphi u^4 = \frac12m\omega^2u^2 + \left(\varphi-\frac{g^2}{2K}\right)u^4 $$である.$\eta$ の消去は,$u^4$ の係数に $-g^2/2K$ を足すことと同じである.この $-(g^2/2K)u^4$ を loop で計算すると,式 \eqref{eq:E-loop} で $\varphi\to-g^2/2K$ として $-6(g^2/K)\braket{\hat u^2}_0/m$ である.これは tadpole の $-2$ と断熱極限の bubble の $-4$ の和にちょうど等しい.loop の12通りのうち,$-(g^2/2K)u^4$ の項では4通りが tadpole,8通りが bubble に当たる(導出E.6 の4通りと8通りの比 $1:2$ が,$-2:-4$ の比になっている).4本足の頂点を,$\eta$ の線で結ばれた3本足の頂点2個に「ほどく」と,外線2本の付き方で tadpole と bubble に分かれるのである.
幾何学的な模型では $\varphi=g^2/2K$ だから $U_{\rm eff}=\frac12m\omega^2u^2$ で,断熱極限では横揺れは完全に調和的である.谷底に沿った運動のエネルギーは $\frac12\kappa u^2$ だけだからである.
E.5.4 「固定」の4つの意味
以下,$(g^2/K)\braket{\hat u^2}_0/m$ を単位にする.$\varphi=g^2/2K$ の幾何学的な模型では,3つの図の値は表E.1のとおりである.
| 図 | 一般の式 | $T=0$ | 古典極限 | 断熱極限 $r\to\infty$ |
|---|---|---|---|---|
| loop | $12\varphi K/g^2=+6$ | $+6$ | $+6$ | $+6$ |
| tadpole(歪みを通る) | $-2$ | $-2$ | $-2$ | $-2$ |
| bubble($u$+$\eta$) | $-4B/(2n_u+1)$ | $-4\dfrac{r+1}{r+2}$ | $-4-\dfrac{4}{r^2-4}$ | $-4$ |
古典極限の bubble は,$n_u\simeq k_BT/\hbar\omega\equiv t$,$n_\eta\simeq t/r$ を $B$ に入れて求める.$1+n_u+n_\eta\simeq t(r+1)/r$,$n_u-n_\eta\simeq t(r-1)/r$,$2n_u+1\simeq2t$ だから
$$ \frac{B}{2n_u+1} \to \frac12\left[\frac{(r+1)^2}{r(r+2)}+\frac{(r-1)^2}{r(r-2)}\right] = \frac{(r+1)^2(r-2)+(r-1)^2(r+2)}{2r(r^2-4)} = \frac{(r^3-3r-2)+(r^3-3r+2)}{2r(r^2-4)} = \frac{r^2-3}{r^2-4} = 1+\frac{1}{r^2-4} $$である.$T=0$ では $n_u=n_\eta=0$ なので $B=(r+1)/(r+2)$ である.
この3つをどう組み合わせるかは,何を「固定」するかで決まる.「固定」には少なくとも4つの意味があり,入る図が違う(表E.2).
- $\eta$ の自由度そのものを凍結する.$\eta$ を $0$ に止めて力学変数から外す.$g\eta u^2$ の項が消えるので $g=0$ と同じであり,$\varphi u^4$ だけが残る.loop だけで $+6$ である.
- 外力で平均だけを $\braket{\hat\eta}=0$ に保つ.$\eta$ に外力 $-f\eta$ を加え,平均の歪みがゼロになるように $f$ を選ぶ(式 \eqref{eq:E-force} より $f=g\braket{\hat u^2}$).$\eta$ は平均のまわりで揺れ続ける.これは第14章14.8.2節の「$\braket{x}=0$」と同じ意味の拘束で,体積を固定した測定や計算に当たる.tadpole だけが消え,loop+bubble が残る.断熱極限で $+2$,$T=0$ では $2+4/(r+2)$,すなわち $r=3$,$10$,$30$ で $+2.8$,$+2.333$,$+2.125$ である.
- 平均の歪みだけが追随し,bubble を入れない.準調和近似に loop を足した扱いである.loop+tadpole で $+4$.$K\braket{\hat\eta}=-g\braket{\hat u^2}$ は厳密なので(式 \eqref{eq:E-force}),平均の曲率 $$ \frac{\braket{U_{uu}}}{m} = \omega^2 + \frac{12\varphi\braket{\hat u^2}+2g\braket{\hat\eta}}{m} = \omega^2 + \left(12\varphi-\frac{2g^2}{K}\right)\frac{\braket{\hat u^2}}{m} $$ も厳密に成り立つ($U_{uu}\equiv\partial^2U/\partial u^2=m\omega^2+2g\eta+12\varphi u^2$).第14章14.8節の総和則の言葉では,これは $u$ のスペクトルの全遷移の平均(第3モーメント)であり,基本振動の線だけの重心ではない.
- 何も拘束しない.3つの図の和である.$T=0$ で $+4/(r+2)$($r=3$ で $0.8$,$r=10$ で $0.333$,$r=30$ で $0.125$),古典極限で $-4/(r^2-4)$ である.断熱極限でだけ $0$ になる(E.5.3節の $U_{\rm eff}$ が調和的であることと整合する).
| 拘束 | 入る図 | 断熱極限 | $T=0$ | 古典極限 |
|---|---|---|---|---|
| 1. $\eta$ を凍結($g=0$ と同じ) | loop | $+6$ | $+6$ | $+6$ |
| 2. 外力で $\braket{\hat\eta}=0$(体積一定) | loop+bubble | $+2$ | $2+\dfrac{4}{r+2}$ | $2-\dfrac{4}{r^2-4}$ |
| 3. 平均の歪みだけ追随(準調和+loop) | loop+tadpole | $+4$ | $+4$ | $+4$ |
| 4. 拘束なし | loop+tadpole+bubble | $0$ | $\dfrac{4}{r+2}$ | $-\dfrac{4}{r^2-4}$ |
準調和近似が拾うのは tadpole の $-2$ だけである.準調和近似は「縮んだ格子では,引っ張ると硬くなるモードは軟らかくなる」と予想する.これは第14章14.11.3節の $\dd\Omega_q/\dd T$ の分解の第2項 $-\gamma_q\alpha\Omega_q$ で,$\gamma_q<0$ かつ $\alpha<0$ の場合であり,積は正なので第2項は負(軟化)である.しかし実際の符号は,loop($+6$)と bubble($-4$ 前後)との競合で決まる.この模型では,拘束なしの和は $T=0$ で正,古典極限で負になり,大きさは tadpole 単独の値よりずっと小さい.
E.5.5 静的な bubble と古典の厳密解
式 \eqref{eq:E-bub} を $z=0$(松原振動数 $\omega_n=0$)で評価すると,静的な bubble になる.古典極限で $n_u+n_\eta+1\simeq(k_BT/\hbar\omega)(r+1)/r$,$n_u-n_\eta\simeq(k_BT/\hbar\omega)(r-1)/r$ と,$2/W_\pm=2/\omega(r\pm1)$ を使うと,括弧の中は
$$ \frac{k_BT}{\hbar\omega}\cdot\frac{r+1}{r}\cdot\frac{2}{\omega(r+1)} + \frac{k_BT}{\hbar\omega}\cdot\frac{r-1}{r}\cdot\frac{2}{\omega(r-1)} = \frac{4k_BT}{\hbar\omega^2r} $$となり,$(r\pm1)$ が約分されて消える.E.5.2節と同じ整理で,$2\omega\Sigma_{\rm bub}(0)$ は単位 $(g^2/K)\braket{\hat u^2}_0/m$ で $r$ によらず $-4$ である.
これは古典の厳密解と整合する.式 \eqref{eq:E-classical} によれば,$\varphi=g^2/2K$ では $\braket{u^2}=k_BT/m\omega^2$ が厳密で,静的な感受率 $\beta\braket{u^2}=1/m\omega^2$ は繰り込まれない.静的な $\Delta\Omega^2$ は loop $+6$,tadpole $-2$,静的な bubble $-4$ の和で,ちょうど $0$ になる.静的な曲率(自由エネルギーの曲率)は,$r$ によらず断熱極限と同じである.動的な重心($z=\omega$)で $-4/(r^2-4)$ が残るのは,$\eta$ が $u$ の振動に完全には追随できないことによる非断熱の補正である.
E.5.6 厳密対角化との照合
式 \eqref{eq:E-loop},\eqref{eq:E-tad},\eqref{eq:E-bub-shift} を,2自由度の厳密対角化で確かめた.設定は次のとおりである.
- $\hbar=m=\omega=1$,$M/m=1$,$K=r^2$($\omega_\eta=r$),$r=3$,$10$,$30$,$k_BT/\hbar\omega=0$,$0.5$,$1$,$2$.
- 多項式の模型 \eqref{eq:E-Upoly} を,$u$ と $\eta$ の調和振動子の積の基底($u$ は48準位,$\eta$ は $r$ に応じて16,7,5準位)で対角化する.
- $\Omega^2$ は,$u$ のスペクトルのうち $0.5<\omega_{ba}<1.5$ の窓に入る遷移(基本振動の多重線)の,第1の総和則の重み $f_{ba}$ で平均した $\omega_{ba}^2$ とする(第14章14.10節の重心).窓の端の近くに線はなく,窓の中の重みは全体の $0.999$ 以上である.
- $g^2/K=(1,2,4,8)\times10^{-4}$ で $(\Omega^2-\omega^2)/[(g^2/K)\braket{\hat u^2}_0]$ を求め,$g\to0$ へ2次式で外挿する.$\varphi K/g^2$ は一定に保つ.「$\braket{\hat\eta}=0$」は,外力 $f$ を数値的に調整して作る.
- 基底を大きくした計算($u$ 64準位,$\eta$ 22,10,7準位)との差は $3\times10^{-7}$ 以下,$M/m=10$ に変えた計算との差は $10^{-8}$ 程度である(式は $r$ だけを含む).計算は CPU,倍精度である.
| 条件 | $r=\omega_\eta/\omega$ | $k_BT/\hbar\omega$ | 式 | 厳密対角化 |
|---|---|---|---|---|
| 拘束なし,$\varphi=g^2/2K$ (3図の和) | 3 | 0 | 0.8 | 0.8000000 |
| 3 | 1 | $-0.3746967$ | $-0.3746966$ | |
| 3 | 2 | $-0.6745403$ | $-0.6745400$ | |
| 10 | 0 | 0.3333333 | 0.3333333 | |
| 10 | 1 | 0.1092330 | 0.1092330 | |
| 10 | 2 | 0.0201006 | 0.0201009 | |
| 30 | 0 | 0.125 | 0.1250000 | |
| 30 | 1 | 0.0529621 | 0.0529621 | |
| $\braket{\hat\eta}=0$,$\varphi=g^2/2K$ (loop+bubble) | 3 | 0 | 2.8 | 2.8000000 |
| 3 | 1 | 1.6253033 | 1.6253033 | |
| 10 | 0 | 2.3333333 | 2.3333333 | |
| $\braket{\hat\eta}=0$,$\varphi=0$ (bubble だけ) | 3 | 0 | $-3.2$ | $-3.2000000$ |
| 10 | 0 | $-3.6666667$ | $-3.6666667$ | |
| 30 | 0 | $-3.875$ | $-3.8750000$ | |
| 3 | 1 | $-4.3746967$ | $-4.3746968$ | |
| 拘束なし,$\varphi=g^2/K$ | 3 | 0 | 6.8 | 6.8000000 |
| $g=0$(loop だけ) | 3 | 0 | 6 | 6.0000000 |
| 3 | 2 | 6 | 5.9999945 |
計算したすべての条件($r$ 3通り,$\varphi K/g^2=\frac12,1,0$ と $g=0$,拘束なしと $\braket{\hat\eta}=0$,温度4点)で,式と厳密対角化の差の絶対値は $1.3\times10^{-5}$ 以下である.相対差は,値そのものが小さい2つの行($r=10$ と $30$,拘束なし,$\varphi=g^2/2K$,$k_BT/\hbar\omega=2$.値は $0.0201$ と $0.0239$)で $1.4\times10^{-5}$,それ以外では $2\times10^{-6}$ 以下である.図E.3(b) の○□がこの照合を図にしたものである.
E.6 $x^4$ の役割
最低次の熱膨張に入るのは3次の頂点だけである.1点の図(図E.1)の頂点は,尾の線1本と輪の線2本が出会う3本足の頂点であり,4次の項 $\varphi u^4$ は直接には入らない.式 \eqref{eq:E-force} に $\varphi$ が現れないのも同じことである.
4次の項は,輪のモードの振動数を変えることで効く.輪 $\braket{\hat u^2}$ の線に loop を入れた図(4本足の頂点の付いた輪をもつ1点の図)である.これは第14章14.9.5節の「頭の輪に bubble や tadpole が入る」図(図14.6の④⑤)の仲間で,頭の輪の伝播関数を着せ替えたものに当たる.$\varphi>0$ なら loop は横揺れを硬くし,$\braket{u^2}$ を減らすので,収縮は弱まる.
ところが幾何学的な模型では $\varphi=g^2/2K$ なので,古典極限では $\braket{u^2}=k_BT/m\omega^2$ が厳密に成り立つ(式 \eqref{eq:E-classical}).輪に入る loop の補正は,輪に入るほかの図(tadpole と bubble)の補正とちょうど打ち消し合う.E.5.5節の静的な $\Delta\Omega^2$ の和 $+6-2-4=0$ がその現れである(輪のゆらぎ $\braket{u^2}=k_BT\times$ 静的な感受率は,静的な自己エネルギーで決まる).
$\varphi\neq g^2/2K$ なら打ち消しは起きず,$\braket\eta$ は温度の直線から外れる.数値積分で $\varphi=g^2/K$($k=d_0=1$,$K=2$,$g=1$,$\kappa=0.1$)を調べると,$\tau=0.01$ で $\braket\eta=-4.088\times10^{-3}$,$\tau=0.05$ で $-1.448\times10^{-2}$ であり,直線 $-\tau/2$($-5\times10^{-3}$,$-2.5\times10^{-2}$)から大きく外れる($U_{\rm eff}$ の $u^4$ の係数 $\varphi-g^2/2K=g^2/2K$ が正で,横揺れが硬くなるので収縮が弱まる).それでも $K\braket\eta+g\braket{u^2}=0$ は数値積分の精度で成り立っている(式 \eqref{eq:E-force} は $\varphi$ によらない).
$\kappa$ が小さい(横揺れがやわらかい)と,$m\omega^2u^2$ に比べて4次の項が主役になる.$\varphi\neq g^2/2K$ の模型で $\kappa\to0$ とすると,横揺れはほぼ純4次の振動子(第14章 演習14.7)になり,$\omega$ のまわりの摂動論は使えない.このときは,loop を自己無撞着に足し上げる扱い(第15章)が必要になる.
E.7 結晶との対応と注意
E.7.1 結晶では何が残るか
2自由度の模型の $\eta$ は,結晶では2つの役を兼ねている.一様な歪み(巨視的な体積変化)と,結合の伸縮を伴う有限波数のフォノンである.図ごとに,結晶でどちらが効くかを分けておく.
- 歪みを通る tadpole は残る.尾は一様な歪み1つ,頭の輪は全モード $q_1$ の和である.$N$ 個の単位胞の結晶では,頭の輪の和は単位胞の数 $N$ に比例し(全モードの $\gamma_{q_1}\omega_{q_1}^2$ を足す),これに尾の因子である弾性定数の逆数 $1/B_0V_0\propto1/N$ が掛かるので,全体は有限に残る(第14章14.11.2節の歪みを通る tadpole の式).
- 一様な歪みを中間状態にもつ bubble は消える.中間状態は「一様な歪み1つ+同じモード $q$ 1つ」に限られ,和をとる相手がない.頂点の2乗 $\propto\gamma_q^2\omega_q^4$ に一様な歪みの伝播関数 $\propto1/B_0V_0\propto1/N$ が掛かるだけなので,$O(1/N)$ で消える.
- 2自由度の模型の bubble($-4$)に当たるのは,有限波数のフォノンを中間状態にもつ bubble である.結合の伸縮を伴う音響・光学モード $q_2$ と,負熱膨張するモード $q_1$ を中間状態にもつ図(第14章14.11.1節の結晶の bubble の式)がそれである.こちらは $q_1$,$q_2$ の和で有限に残る.
したがって,結晶での対応は次のようになる.
- 熱膨張=歪みを通る1点の図(式 \eqref{eq:E-alpha}).負熱膨張は,$\gamma_q<0$ の輪が和を支配するとき.たとえば頂点共有の骨格をもつ物質の剛体的な回転モードは,図E.1(b) の横揺れと同じ幾何学で「引っ張ると硬くなる」.
- 準調和近似で見た振動数の変化=歪みを通る tadpole(第14章の $-\gamma_q\alpha\Omega_q$).負熱膨張するモード($\gamma_q<0$,$\alpha<0$)では軟化を予想する.
- 体積を固定したときの変化=loop+bubble(第14章14.11.3節の $\dd\Omega_q/\dd T$ の分解の第1項).この模型では loop が硬化,bubble が軟化で,断熱極限では差し引き硬化($+2$)であった.
実際の計算がどの図を含むかは,第15章の表15.5で確かめるとよい.たとえば,体積を固定して自己無撞着に loop だけを足し上げる計算は表E.2の1に近く,bubble を含む計算をして初めて2に近づく.準調和近似は表E.2の3から loop を除いたもの(tadpole だけ)である.
E.7.2 この模型で確かめていないこと
- 幾何学的な模型の量子計算.平方根のままの模型 \eqref{eq:E-Ugeom} は古典極限の数値積分でしか調べていない.量子の厳密対角化は多項式の模型 \eqref{eq:E-Upoly} だけである.
- $r=2$ 付近の共鳴領域.$\omega_\eta\approx2\omega$ では2次摂動が破綻する(E.5.2節).準位の混ざり方と振動数の分裂は調べていない.厳密対角化は $r=3,10,30$ だけである.
- bubble の総和則による読み方.第14章14.8.3節では,1自由度の bubble を「倍音との準位反発」と読んだ.この模型では,E.5.4節の3の厳密な第3モーメント($+4$)と基本振動の重心(拘束なしの和)の差が bubble にあたり,「$z=\omega_\eta\pm\omega$ の線との準位反発」と読めるはずである.ただし,この分解は数値で確かめていない.
- 格子振動以外の機構.電子状態の変化や磁性(磁気体積効果)による負熱膨張は,本付録の対象外である.
E.8 まとめ
| 現象 | 図 | 張力の模型での値 | 結晶での対応 |
|---|---|---|---|
| 熱膨張・負熱膨張そのもの | 尾+頂点+輪の1点の図(図E.1).符号は頂点で決まる | $\braket{\hat\eta}=-(g/K)\braket{\hat u^2}_0<0$(頂点 $g>0$).厳密に $K\braket{\hat\eta}+g\braket{\hat u^2}=0$ | $\alpha=\frac{1}{B_0V_0}\sum_q\gamma_qc_{V,q}$.$\gamma_q<0$ の輪が支配すると負 |
| 負の Grüneisen 定数の起源 | 頂点 $g\eta u^2$ | 幾何学から $g=k/d_0>0$,$\gamma_\epsilon=-k/\kappa$ | 横揺れ・回転のモード(引っ張ると硬くなる) |
| 準調和近似の振動数変化 | 歪みを通る tadpole | $-2$(軟化) | $-\gamma_q\alpha\Omega_q$.負熱膨張するモードでは軟化 |
| 体積固定での振動数変化 | loop+bubble | $+6-4=+2$(断熱極限,硬化) | 有限波数のフォノンを中間状態にもつ bubble と loop |
| 拘束なしの振動数変化 | loop+tadpole+bubble | 断熱極限で $0$.$T=0$ で $4/(r+2)$,古典極限で $-4/(r^2-4)$ | 3つの競合.符号は一般には決まらない |
| 平均の曲率(全遷移) | loop+tadpole | $+4$(厳密に $\braket{U_{uu}}/m$) | 第14章14.8節の総和則 |
| 4次の項の役割 | 輪の着せ替え(輪に loop) | $\varphi=g^2/2K$ で古典的にはほかの図と打ち消す | やわらかいモードでは主役.自己無撞着な扱い(第15章) |
| $\eta$ の消去 | 4本足の頂点を3本足2個にほどく | $U_{\rm eff}=\frac12m\omega^2u^2+(\varphi-g^2/2K)u^4$ | 速い自由度を消去した有効模型 |
- 1点の図.熱膨張は,tadpole から外線と下の頂点を取り除いた「尾(弾性定数の逆数)+頂点(Grüneisen 定数に比例する3次の力定数)+輪(熱ゆらぎ)」である.輪と尾は正なので,膨張と収縮を分けるのは頂点の符号だけである.
- 1本の結合では膨張する.$x^3$ の頂点($\xi>0$)では必ず $\braket{\hat x}>0$.負熱膨張には結合に垂直な自由度と $\eta u^2$ の頂点が要る.
- 張力の模型.調和的なばね2本から,幾何学だけで $K=2k$,$g=k/d_0$,$\varphi=k/4d_0^2=g^2/2K$ が出て,ポテンシャルは完全平方 $\frac K2(\eta+gu^2/K)^2+\frac12\kappa u^2$ になる.谷底は「結合の長さを保って横へ揺れると両端が近づく」曲線である.
- 熱膨張.$K\braket{\hat\eta}+g\braket{\hat u^2}=0$ は厳密.最低次は $\braket{\hat\eta}=(\gamma_u/K)\hbar\omega(n_B+\frac12)$(Mie–Grüneisen 形,$\gamma_u=-g/m\omega^2$)で,零点振動のぶんすでに縮んでいる.古典極限では多項式の模型は $\braket\eta=-gk_BT/Km\omega^2$ が厳密.幾何学的な模型は高温ほど直線より強く縮む.
- 振動数.loop $+6$,tadpole $-2$,bubble $-4B/(2n_u+1)$(断熱極限で $-4$).何を固定するかで入る図が変わる.準調和近似は tadpole だけを拾い,体積固定の値は loop+bubble で決まる.すべて厳密対角化と一致した.
参考文献
- A. L. Fetter, J. D. Walecka『多粒子系の量子論 理論編』(松原武生・藤井勝彦 訳)マグロウヒル.—— 松原形式と Feynman 図の記法の基準.
- A. A. Maradudin, A. E. Fein, "Scattering of neutrons by an anharmonic crystal", Phys. Rev. 128, 2589 (1962). —— 結晶の非調和自己エネルギー(loop・tadpole・bubble).
- R. A. Cowley, "The lattice dynamics of an anharmonic crystal", Adv. Phys. 12, 421 (1963). —— 同上.tadpole と熱的な歪みの関係.
- D. C. Wallace, Thermodynamics of Crystals, Wiley (1972). —— 準調和近似,Grüneisen の関係,Mie–Grüneisen の状態方程式.
- G. D. Barrera, J. A. O. Bruno, T. H. K. Barron, N. L. Allan, "Negative thermal expansion", J. Phys.: Condens. Matter 17, R217 (2005). —— 負熱膨張の総説.熱力学(熱応力と弾性の役割)と,原子の尺度での振動による機構・振動によらない機構.
- M. T. Dove, H. Fang, "Negative thermal expansion and associated anomalous physical properties: review of the lattice dynamics theoretical foundation", Rep. Prog. Phys. 79, 066503 (2016). —— 負熱膨張の格子力学的な基礎の総説.